

Chúng tôi đã sản xuất các loại bàn nâng điều khiển bằng tay và bằng động cơ trong hơn 9 năm. Chúng tôi cũng sản xuất các bệ căn chỉnh tự động. Vì vậy, chúng tôi đã gặp rất nhiều vấn đề về nhiễu điện từ (EMI). Một số vấn đề dễ giải quyết. Một số vấn đề khác lại khiến bạn muốn phát điên.
Nếu bạn làm việc với căn chỉnh quang học, bạn sẽ hiểu cảm giác này. Bàn di chuyển. Camera quan sát. Hình ảnh bị nhiễu. Vị trí lệch vài micromet. Bạn kiểm tra cơ cấu. Mọi thứ đều chắc chắn. Rồi bạn nhận ra vấn đề không phải do cơ học. Mà là do nhiễu điện.
Hướng dẫn này dành cho người mua, kỹ sư và bất kỳ ai cần.giai đoạn động cơ servoNhững điều này thực sự hiệu quả trong một nhà máy thực tế. Không hề hoa mỹ. Chỉ toàn những kiến thức thực tiễn chúng tôi đã học được từ các dự án thực tế.
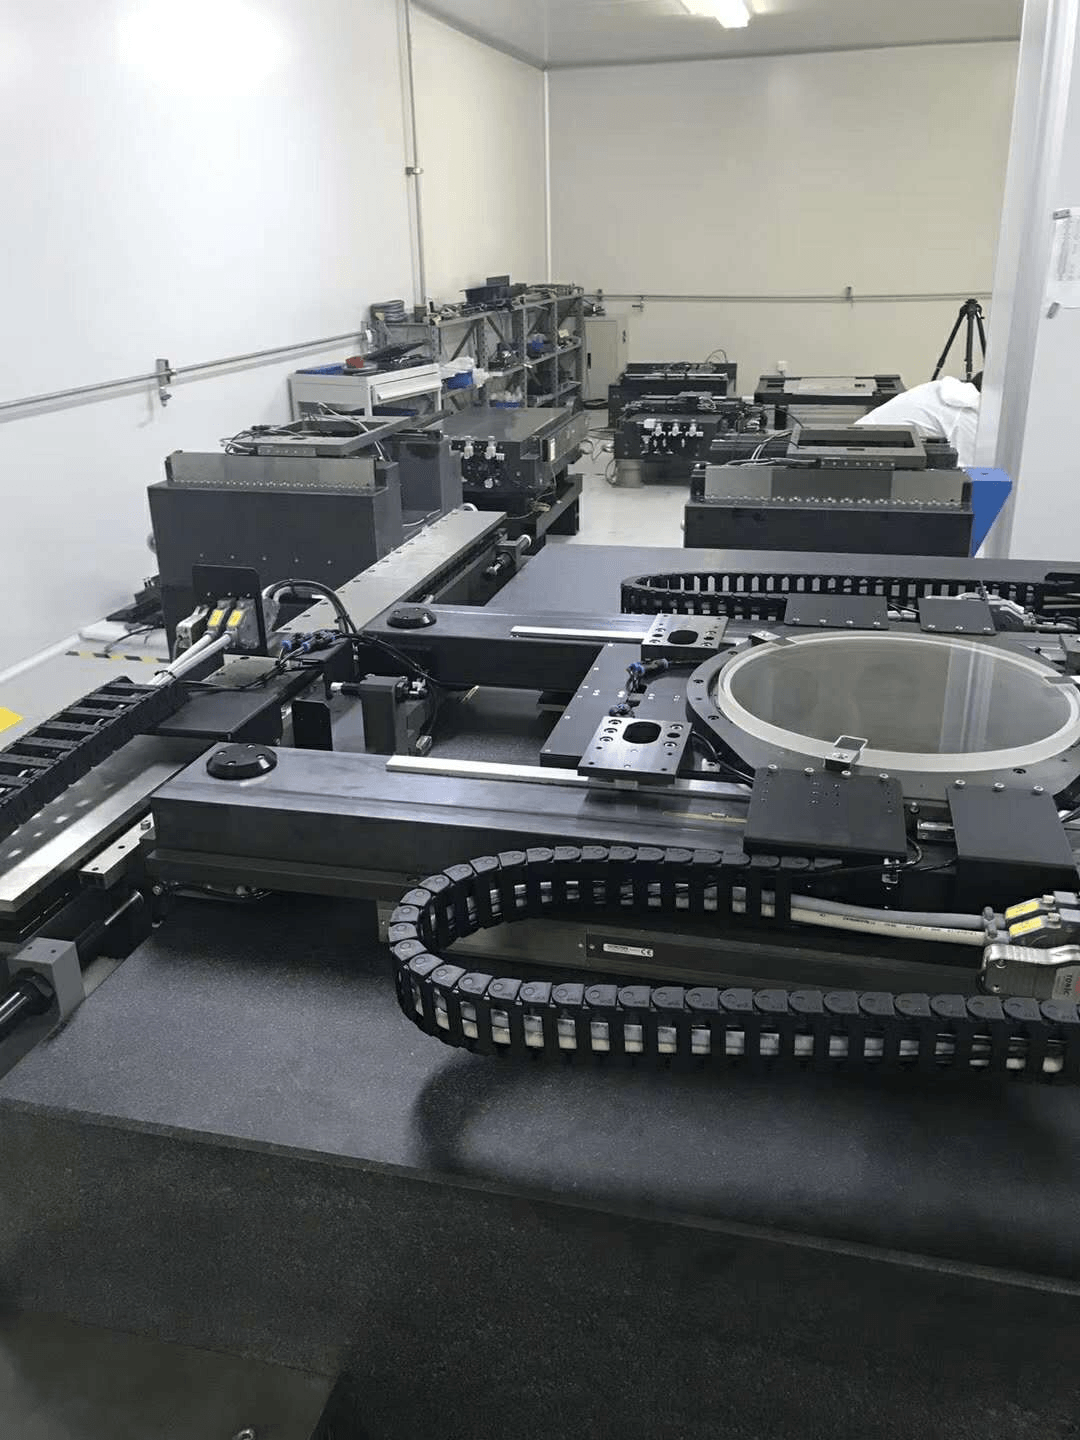
Tác động của nhiễu điện từ (EMI) đến giai đoạn động cơ servo
EMI là viết tắt của nhiễu điện từ. Đó là nhiễu điện không mong muốn. Nó có thể truyền qua dây cáp hoặc qua không khí. Khi nhiễu này xâm nhập vào hệ thống, nó sẽ gây ảnh hưởng đến ổ đĩa, bộ mã hóa, camera hoặc cảm biến.
Kết quả là gì?Sự can thiệp điều khiển chuyển độngBàn trượt không di chuyển chính xác đến vị trí bạn đã chỉ định. Đôi khi đó chỉ là một lỗi nhỏ. Đôi khi đó lại là một lỗi lớn. Trong căn chỉnh quang học, ngay cả một lỗi nhỏ cũng là vấn đề lớn.
Chúng tôi đã thấy một bàn định vị tiêu chuẩn có độ lặp lại 2 µm trong phòng thí nghiệm. Trên dây chuyền sản xuất, độ lặp lại giảm xuống còn 15 µm. Cùng một bàn định vị. Cùng một cơ cấu. Sự khác biệt duy nhất là nhiễu điện từ từ các thiết bị gần đó.
Nguồn gốc của nhiễu điện từ (EMI) trong sân khấu có động cơ
Nhiễu điện từ (EMI) trong các giai đoạn động cơThông thường nó bắt nguồn từ bốn nguồn. Chúng ta hãy cùng phân tích từng nguồn một.
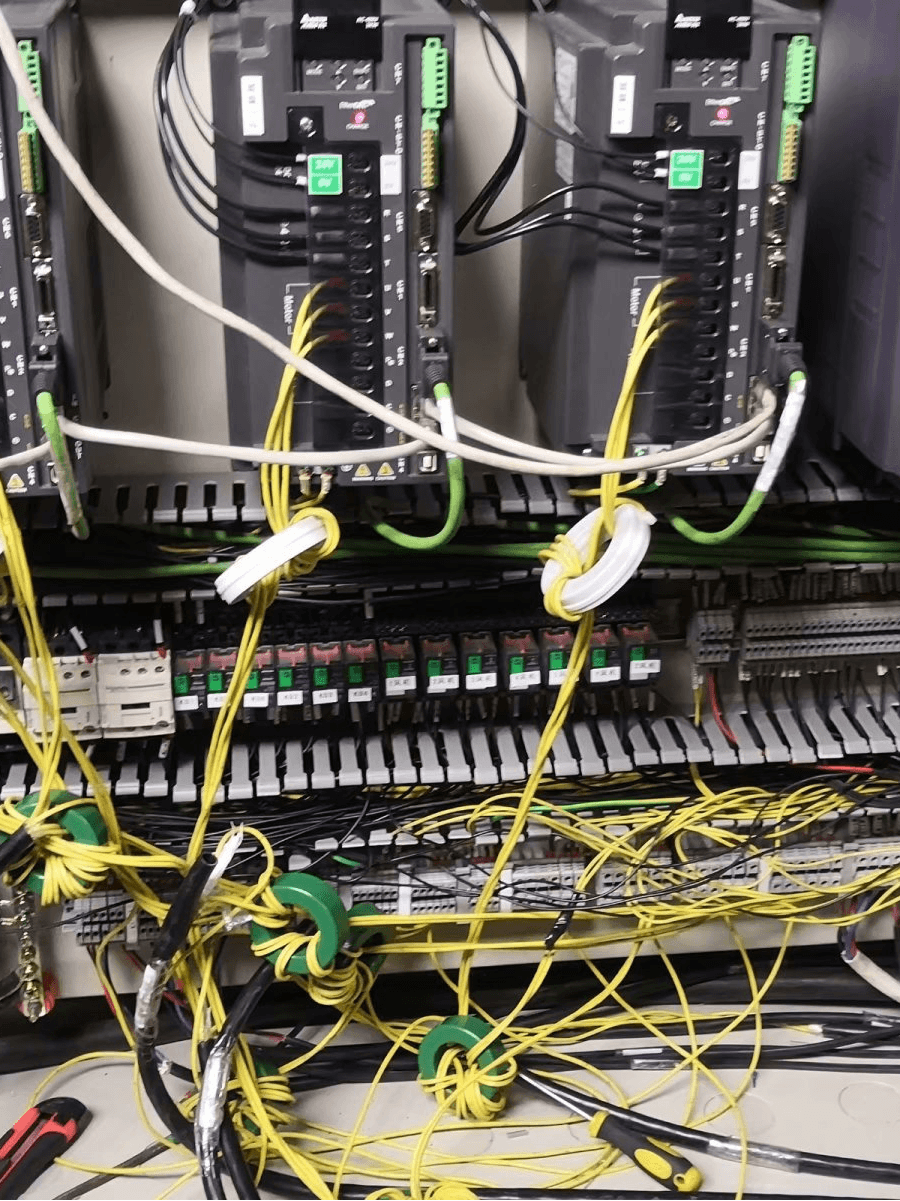
Ổ đĩa thường là nghi phạm chính.
Hầu hết các bộ điều khiển servo sử dụng PWM. Điều đó có nghĩa là chúng bật và tắt nguồn rất nhanh, ở tần số từ 10 kHz đến 100 kHz hoặc hơn. Việc chuyển mạch nhanh này tạo ra nhiễu tần số cao, là nguồn gây nhiễu điện từ (EMI) lớn nhất trong hầu hết các hệ thống.
Dây cáp và tiếp đất: Những nguyên nhân thường gặp
Dây nguồn và dây tín hiệu không bao giờ được chạy song song. Nếu chúng chạy chung, nhiễu sẽ truyền từ dây này sang dây kia. Chúng tôi đã từng thấy một đoạn dây cáp mã hóa không được bọc chống nhiễu dài 3 mét chạy cạnh một dây cáp nguồn 220V. Điều đó đã gây ra sai số 10 µm. Chỉ riêng việc đi dây đã gây ra sai số này.
Tiếp đất kém là một vấn đề lớn khác. Vòng lặp tiếp đất hoạt động như một ăng-ten. Nó thu nhiễu và truyền thẳng đến bộ mã hóa hoặc camera của bạn.
Bộ mã hóa và máy quay phim là nạn nhân.
Bộ mã hóa gửi tín hiệu điện áp thấp. Chúng rất dễ bị nhiễu. Nếu cáp của bộ mã hóa không được che chắn, nhiễu có thể làm thay đổi các xung tín hiệu. Khi đó, bộ điều khiển sẽ hiểu nhầm vị trí của bàn trượt.
Máy quay phim cũng rất nhạy cảm. Nhiễu điện từ (EMI) xuất hiện dưới dạng các đường kẻ, nhiễu hạt hoặc các vệt lăn trên hình ảnh. Phần mềm nhận diện sai cạnh. Nó tính toán độ lệch sai. Bàn di chuyển đến vị trí sai.
Những nguồn khác mà bạn có thể chưa nghĩ đến
Máy hàn, máy bơm, máy cắt laser, và thậm chí cả đèn huỳnh quang đều có thể tạo ra nhiễu điện từ (EMI). Chúng tôi từng có một khách hàng gặp sự cố với hệ thống âm thanh của họ mỗi khi một máy hàn gần đó được bật lên. Hệ thống âm thanh thì vẫn hoạt động tốt. Vấn đề nằm ở môi trường xung quanh.
Vì sao hệ thống căn chỉnh quang học tự động lại nhạy bén đến vậy?
Nhiễu điện từ (EMI) trong các bệ đỡ có động cơ dành cho nền tảng căn chỉnh quang học tự động.Đây là một vấn đề phổ biến và tốn kém. Sau đây là lý do.
Căn chỉnh quang học là một quy trình khép kín. Camera nhìn vào một điểm đánh dấu. Phần mềm tính toán độ lệch. Bàn trượt di chuyển để hiệu chỉnh. Sau đó, camera kiểm tra lại. Nếu nhiễu điện từ (EMI) xâm nhập vào tín hiệu của camera, hình ảnh sẽ không rõ nét. Nếu nhiễu điện từ xâm nhập vào tín hiệu của bộ mã hóa, hệ thống điều khiển sẽ bị lỗi. Vòng lặp này không bao giờ ổn định.
Tại nhiều nhà máy, mục tiêu là đạt độ chính xác từ 1 µm đến 5 µm. Tuy nhiên, nhiễu điện từ (EMI) có thể dễ dàng gây ra sai số từ 10 µm đến 50 µm. Đó chính là sự khác biệt giữa đạt và không đạt yêu cầu.
Làm thế nào để giảm thiểu nhiễu điều khiển chuyển động trong các hệ thống động cơ servo cho các nền tảng căn chỉnh quang học tự động?
Đây là câu hỏi lớn.Làm thế nào để giảm thiểu nhiễu điều khiển chuyển động trong các hệ thống động cơ servo cho các nền tảng căn chỉnh quang học tự động?Câu trả lời không nằm ở một bộ phận thần kỳ nào cả. Đó là một cách tiếp cận mang tính hệ thống.
Dưới đây là 8 việc chúng tôi làm trong các dự án thực tế.
1. Sử dụng cáp xoắn đôi có lớp chắn
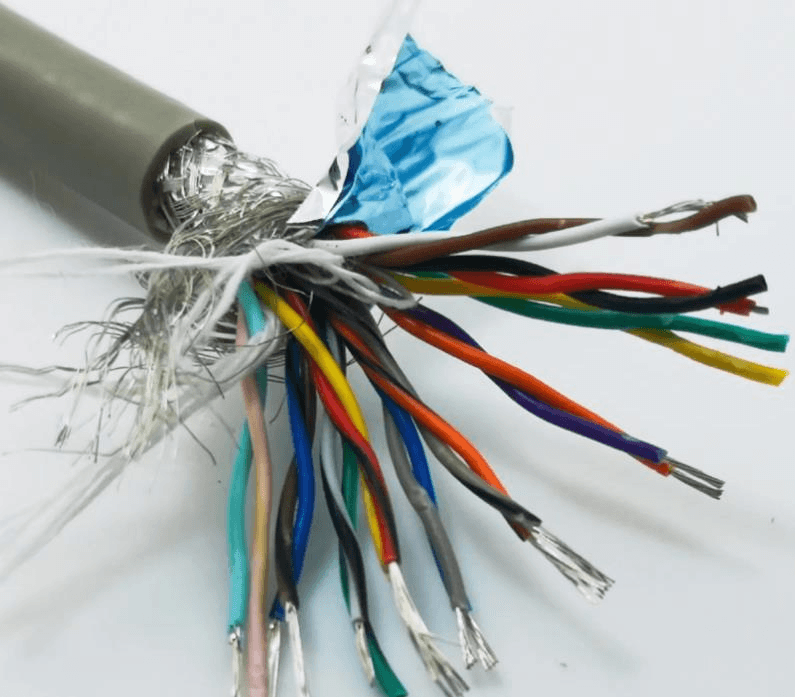
Lớp chắn ngăn chặn các trường điện. Việc xoắn dây giúp triệt tiêu các trường từ. Sử dụng dây xoắn đôi có lớp chắn cho bộ mã hóa. Sử dụng cáp có lớp chắn cho nguồn điện động cơ. Nối lớp chắn ở cả hai đầu để giảm nhiễu tần số cao. Để giảm nhiễu tần số thấp, hãy thử nối ở một đầu. Kiểm tra cả hai đầu.
Một lớp chắn tốt có thể giảm tiếng ồn từ 20 dB đến 40 dB. Điều đó có nghĩa là điện áp nhiễu giảm từ 10 đến 100 lần.
2. Tách biệt dây nguồn và dây tín hiệu.
Giữ khoảng cách giữa dây nguồn và dây tín hiệu ít nhất 20 cm. Nếu chúng bắt buộc phải giao nhau, hãy giao nhau ở góc 90 độ. Không bao giờ để chúng song song trên quãng đường dài. Quy tắc đơn giản này có thể giảm thiểu...sự can thiệp điều khiển chuyển độnggiảm một nửa hoặc hơn.
3. Sửa lỗi tiếp đất
Sử dụng điểm nối đất duy nhất cho tín hiệu tương tự. Sử dụng mặt phẳng nối đất cho nhiễu tần số cao. Giữ dây nối đất ngắn và dày. Tránh nối đất theo kiểu chuỗi. Nối đất kém có thể làm cho nhiễu điện từ trở nên tồi tệ hơn chứ không tốt hơn.
4. Thêm bộ lọc EMI và lõi ferrite
Lắp đặt bộ lọc EMI vào đầu vào AC của bộ điều khiển. Thêm lõi ferrite vào cáp động cơ và cáp bộ mã hóa. Lõi ferrite có thể tăng trở kháng từ 10 dB đến 30 dB ở tần số cao. Nó ngăn chặn nhiễu truyền dọc theo cáp.
5. Chọn bộ truyền động và động cơ có độ nhiễu điện từ thấp.
Không phải tất cả các bộ điều khiển đều giống nhau. Một số có chuyển mạch mềm. Một số có bộ lọc tích hợp. Một số động cơ có thiết kế cuộn dây tốt hơn. Hãy yêu cầu dữ liệu kiểm tra EMI. Một bộ điều khiển có EMI thấp.giai đoạn động cơ servoCó thể tốn thêm từ 10% đến 20%. Nhưng nó có thể tiết kiệm được 50% thời gian gỡ lỗi.
6. Cải thiện phản hồi của bộ mã hóa
Hãy sử dụng bộ mã hóa vi sai thay vì bộ mã hóa đơn. Tín hiệu vi sai loại bỏ nhiễu chế độ chung. Sử dụng bộ mã hóa quang học trong từ trường mạnh. Sử dụng bộ mã hóa từ tính trong môi trường nhiều bụi bẩn. Chọn bộ mã hóa phù hợp với nhiệm vụ.
7. Đo đạc trước khi sửa chữa
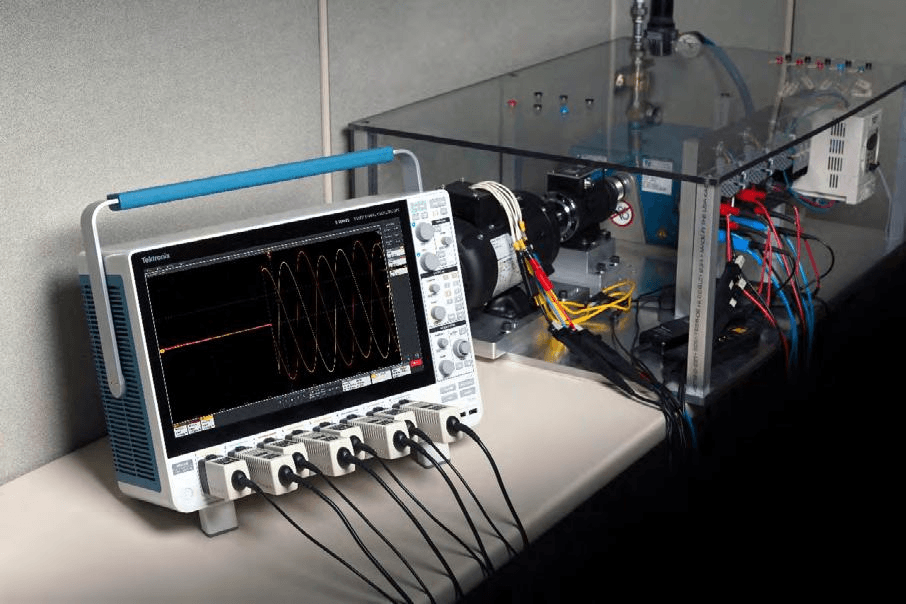
Bạn không thể sửa chữa những gì bạn không thể đo lường. Hãy sử dụng máy hiện sóng để xem tín hiệu bộ mã hóa. Sử dụng máy thu nhiễu điện từ (EMI) để tìm nhiễu bức xạ. Kiểm tra gần camera, bộ mã hóa và bộ điều khiển. Ghi lại mức độ nhiễu trước và sau mỗi lần sửa chữa.
8. Chỉ nên sử dụng bộ lọc phần mềm như biện pháp cuối cùng.
Đôi khi phần cứng thôi chưa đủ. Bạn có thể thêm bộ lọc notch vào ổ cứng. Bạn có thể thêm bộ lọc thông thấp trong phần mềm máy ảnh. Bạn có thể lấy trung bình nhiều lần đo. Những phương pháp này không loại bỏ nhiễu điện từ (EMI), nhưng chúng làm giảm tác động của nó.
Bảng 1 cho thấy những cải tiến mà bạn có thể mong đợi.
| Phương pháp | Giảm tiếng ồn điển hình | Trị giá | Khó khăn |
| Cáp chống nhiễu | 20–40 dB | Thấp | Dễ |
| Nguồn/tín hiệu riêng biệt | Giảm nhiễu xuyên âm 50% | Thấp | Dễ |
| Tiếp đất đúng cách | 10–30 dB | Thấp | Trung bình |
| bộ lọc EMI | 20–40 dB | Trung bình | Trung bình |
| Lõi ferit | 10–30 dB | Thấp | Dễ |
| Bộ truyền động EMI thấp | 10–20 dB | Cao | Dễ |
| Bộ mã hóa vi sai | 20–40 dB | Trung bình | Trung bình |
| Bộ lọc phần mềm | 6–20 dB | Thấp | Trung bình |
So sánh giữa bàn trượt động cơ servo có độ nhiễu điện từ thấp và bàn trượt động cơ servo tiêu chuẩn cho việc căn chỉnh quang học tự động.
Khi mua một tầng khuếch đại, bạn có nhiều lựa chọn. Bạn có thể mua một tầng khuếch đại tiêu chuẩn. Hoặc bạn có thể mua một tầng khuếch đại có độ nhiễu điện từ thấp.So sánh giữa bàn trượt động cơ servo có độ nhiễu điện từ thấp và bàn trượt động cơ servo tiêu chuẩn cho việc căn chỉnh quang học tự động.So sánh rất quan trọng. Nó ảnh hưởng đến giá cả, thời gian giao hàng và hiệu suất.
Dưới đây là so sánh giữa chúng.
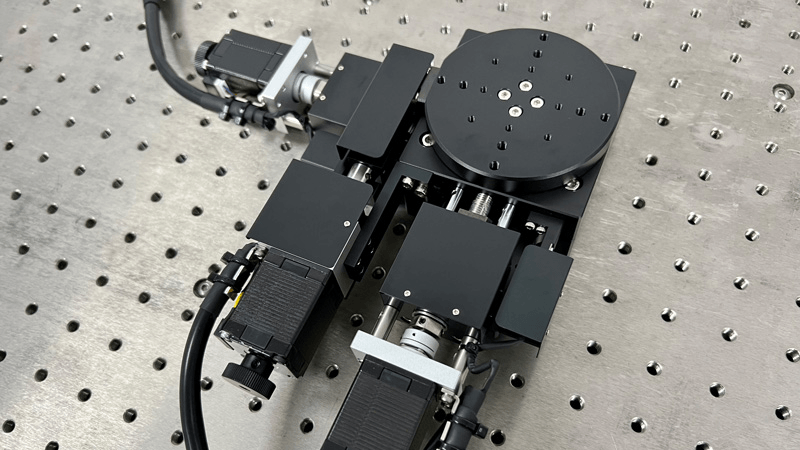
| Tính năng | Giai đoạn động cơ servo tiêu chuẩn | Giai đoạn động cơ servo EMI thấp |
| Cáp động cơ | Không có lớp bảo vệ hoặc lớp bảo vệ cơ bản | Được bảo vệ kép |
| Cáp mã hóa | Tiêu chuẩn | Cặp dây xoắn bọc chống nhiễu |
| Tiếp đất | Nền tảng | Mặt đất hình sao + mặt phẳng đất |
| bộ lọc EMI | Không bao gồm | Tích hợp sẵn hoặc được khuyến nghị |
| Lái xe | PWM tiêu chuẩn | PWM nhiễu thấp hoặc được lọc |
| Lõi ferit | Không bắt buộc | Bao gồm |
| Loại bộ mã hóa | Vi sai một đầu hoặc vi sai tiêu chuẩn | Vi sai với CMRR cao |
| Định tuyến cáp | Do người dùng định nghĩa | Được thiết kế và thử nghiệm trước |
| Dữ liệu kiểm tra EMI | Không có sẵn | Có sẵn theo yêu cầu |
| Giá | 100% | 110%–130% |
| Tốt nhất cho | Tự động hóa tổng quát | Căn chỉnh quang học, đo lường, y tế |
| Thời gian thiết lập | Dài hơn | Ngắn hơn |
| Nguy cơ can thiệp | Cao hơn | Thấp hơn |
Một bàn định vị tiêu chuẩn hoạt động tốt cho các tác vụ đơn giản. Nếu bạn di chuyển từ điểm A đến điểm B với độ chính xác 50 µm, nhiễu điện từ (EMI) có thể không thành vấn đề. Nhưng nếu bạn căn chỉnh các thành phần quang học với độ chính xác 1 µm, bàn định vị tiêu chuẩn có thể không đáp ứng được yêu cầu.
Mạch có độ nhiễu điện từ thấp (EMI) tốn kém hơn. Nhưng nó giúp giảm rủi ro, tiết kiệm thời gian thiết kế và cải thiện năng suất. Trong nhiều dự án, chi phí phát sinh sẽ được hoàn vốn chỉ trong vài tuần.
Danh sách kiểm tra lựa chọn đơn giản
Làm thế nào để chọn đúng?giai đoạn động cơ servoHãy sử dụng danh sách kiểm tra này.
Bước 1: Xác định môi trường nhiễu điện từ (EMI) của bạn.Liệt kê các thiết bị lân cận. Máy hàn, máy bơm, máy cắt laser và máy truyền động là những nguồn gây tiếng ồn mạnh. Kiểm tra khoảng cách. Kiểm tra tần số.
Bước 2: Kiểm tra tính lặp lại, không chỉ độ phân giải.Một bàn định vị có thể có độ phân giải 0,1 µm. Nhưng nếu độ lặp lại là 5 µm, nó không thể giữ được độ chính xác căn chỉnh 1 µm. Hãy yêu cầu dữ liệu thử nghiệm trong điều kiện nhiễu điện từ (EMI).
Bước 3: Hỏi về việc che chắn và nối đất.Các dây cáp có lớp chắn không? Lớp chắn được kết nối như thế nào? Có mặt phẳng nối đất không? Bạn có thể cung cấp sơ đồ nối đất không?
Bước 4: Xem xét thiết kế cáp và đầu nối.Đầu nối kim loại tốt hơn đầu nối nhựa. Chúng cung cấp khả năng chống nhiễu. Kiểm tra bán kính uốn cong của cáp. Uốn cong quá gấp có thể làm đứt lớp chống nhiễu.
Bước 5: Yêu cầu dữ liệu kiểm tra EMI.Hãy yêu cầu dữ liệu về bức xạ và phát xạ dẫn. Hãy yêu cầu dữ liệu về thử nghiệm khả năng chống nhiễu. Nếu nhà cung cấp không thể cung cấp, hãy cẩn thận.
Bước 6: Xem xét tổng chi phí.Đừng chỉ so sánh giá thành của từng giai đoạn. Hãy tính đến thời gian thiết kế, thời gian gỡ lỗi, thời gian ngừng hoạt động và tổn thất năng suất.
Các trường hợp thực tế từ cửa hàng của chúng tôi
Chúng ta đã thấyNhiễu điện từ (EMI) trong các giai đoạn động cơtrong nhiều ngành công nghiệp. Dưới đây là bốn trường hợp thực tế.
Trường hợp 1: Kiểm tra tấm bán dẫn.Một khách hàng đã sử dụng một tiêu chuẩngiai đoạn động cơ servoMáy ảnh ghi nhận nhiễu 5 µm. Độ lặp lại của bàn máy là 3 µm. Sau khi thêm cáp chống nhiễu và lõi ferrite, nhiễu giảm xuống còn 1 µm. Tỷ lệ sản phẩm đạt chất lượng được cải thiện 8%.
Trường hợp 2: Sửa chữa màn hình hiển thị.Hệ thống sửa chữa màn hình gặp lỗi ngẫu nhiên cứ sau 20-30 chu kỳ. Nguyên nhân là do vòng nối đất giữa bàn trượt và laser. Việc sử dụng điểm nối đất duy nhất và biến áp cách ly đã khắc phục được sự cố. Lỗi đã hoàn toàn biến mất.
Trường hợp 3: Quét tiêu bản y tế.Máy quét y tế cần chuyển động mượt mà. Bàn trượt rung ở tần số 100 Hz. Nguyên nhân là do nhiễu PWM từ bộ điều khiển. Bộ lọc thông thấp và bộ điều khiển có độ nhiễu điện từ thấp đã giảm độ rung đến 90%.
Trường hợp 4: Căn chỉnh bằng tia laser.Một hệ thống căn chỉnh laser có sai số vị trí 10 µm. Cáp bộ mã hóa không được bọc chống nhiễu. Nó chạy dọc theo cáp nguồn 220 V trong khoảng cách 3 mét. Sau khi tách riêng các cáp và sử dụng cáp bộ mã hóa được bọc chống nhiễu, sai số giảm xuống còn 1,5 µm.
Câu hỏi thường gặp
Làm thế nào để giảm thiểu nhiễu điều khiển chuyển động trong các hệ thống động cơ servo cho các nền tảng căn chỉnh quang học tự động?
Sử dụng cáp chống nhiễu. Tách nguồn và tín hiệu. Nối đất đúng cách. Thêm bộ lọc và lõi ferrite. Chọn tầng khuếch đại có nhiễu điện từ thấp. Kiểm tra bằng máy hiện sóng. Các bước này giúp giảm thiểu nhiễu điện từ.sự can thiệp điều khiển chuyển độngTrong hầu hết các trường hợp, tỷ lệ này đạt từ 80% đến 95%.
Nguồn gây nhiễu điện từ (EMI) lớn nhất trong mạch điều khiển động cơ servo là gì?
Bộ điều khiển servo PWM là nguồn gây nhiễu lớn nhất. Dây cáp động cơ là nguồn thứ hai. Vòng lặp nối đất là nguồn thứ ba.
Tôi có thể khắc phục nhiễu điện từ (EMI) mà không cần thay đổi tầng khuếch đại không?
Đúng vậy. Bạn có thể thêm bộ lọc, lõi ferrite và cáp chống nhiễu. Bạn có thể cải thiện hệ thống nối đất. Nhưng nếu thiết kế sân khấu kém, bạn có thể chỉ đạt được sự cải thiện một phần.
Giá thành của một bộ động cơ servo có độ nhiễu điện từ thấp là bao nhiêu?
Mạch khuếch đại nhiễu điện từ (EMI) có giá thành cao hơn từ 10% đến 30% so với mạch khuếch đại tiêu chuẩn. Giá chính xác phụ thuộc vào hành trình piston, tải trọng và độ chính xác.
Tôi có cần tầng khuếch đại nhiễu điện từ thấp cho phòng sạch không?
Phòng sạch không loại bỏ nhiễu điện từ (EMI). Nhưng thiết bị trong phòng sạch thường rất nhạy cảm. Một bệ có độ nhiễu điện từ thấp là lựa chọn tốt cho việc căn chỉnh quang học trong phòng sạch.
Tôi kiểm tra nhiễu điện từ (EMI) như thế nào?
Sử dụng máy hiện sóng để kiểm tra nhiễu tín hiệu. Sử dụng máy thu EMI để kiểm tra nhiễu bức xạ. Kiểm tra tại camera, bộ mã hóa và bộ điều khiển. So sánh kết quả trước và sau mỗi lần sửa lỗi.
Tại sao nên hợp tác với chúng tôi?
Chúng tôi đã hoạt động trong lĩnh vực này hơn 9 năm. Chúng tôi sản xuất các loại bàn nâng điều khiển bằng tay và bằng động cơ. Chúng tôi cũng sản xuất các bệ căn chỉnh tự động. Chúng tôi tập trung vào nghiên cứu và phát triển, sản xuất và bán hàng. Chúng tôi hiểu rõ về nhiễu điện từ (EMI) vì chúng tôi kiểm tra nó mỗi ngày.
Của chúng tôigiai đoạn động cơ servoCác lựa chọn bao gồm:
Bộ cáp có độ nhiễu điện từ thấp.
Cáp mã hóa được bọc chống nhiễu.
Tích hợp bộ lọc EMI.
Bộ mã hóa vi sai.
Thiết kế tiếp đất theo yêu cầu.
Dữ liệu kiểm tra EMI sẽ được cung cấp theo yêu cầu.
Chúng tôi không chỉ bán một thiết bị sân khấu. Chúng tôi giúp bạn giải quyết toàn bộ vấn đề về chuyển động. Nếu bạn gặp vấn đề về nhiễu điện từ (EMI), hãy gửi cho chúng tôi thiết lập của bạn. Chúng tôi có thể xem xét cáp, tiếp đất và cài đặt điều khiển của bạn. Chúng tôi có thể đề xuất một thiết bị sân khấu có độ nhiễu điện từ thấp phù hợp với ngân sách của bạn.
Hãy cùng thảo luận về vấn đề trả góp của bạn.
Bạn đang xây dựng một nền tảng căn chỉnh quang học tự động? Bạn đã chán ngấy với...sự can thiệp điều khiển chuyển độngBạn có cần gì không?giai đoạn động cơ servoCó thể làm việc trong một nhà máy ồn ào không?
Hãy liên hệ với chúng tôi ngay hôm nay. Hãy cho chúng tôi biết mục tiêu độ chính xác, phạm vi hoạt động, tải trọng và môi trường của bạn. Chúng tôi sẽ đưa ra khuyến nghị rõ ràng. Chúng tôi cũng sẽ chia sẻ dữ liệu thử nghiệm và lời khuyên lựa chọn. Hãy cùng giảm nhiễu điện từ (EMI) và nâng cao hiệu suất của bạn.
Hãy gửi email cho chúng tôi ngay bây giờ. Nhận báo giá nhanh chóng. Giải quyết vấn đề nhiễu điện từ (EMI) của bạn với một sân khấu được xây dựng dành cho sản xuất chuyên nghiệp.
Thời gian đăng bài: 19 tháng 10 năm 2026


