

Zêdetirî 9 salan e ku em qonaxên destî û motorî çêdikin. Her wiha em platformên hevrêzkirina otomatîk jî çêdikin. Ji ber vê yekê me gelek pirsgirêkên EMI dîtine. Hin ji wan hêsan in. Hin ji wan dihêlin ku hûn bixwazin porê xwe bikşînin.
Eger tu bi hevrêzkirina optîkî bixebitî, tu hestê dizanî. Sehneyê digere. Kamera xuya dike. Wêne dengdar e. Pozîsyon çend mîkronan ji rê derketiye. Tu mekanîkê kontrol dikî. Her tişt teng e. Hingê tu fêm dikî ku pirsgirêk ne mekanîkî ye. Dengê elektrîkê ye.
Ev rêbername ji bo kirrûbir, endezyar û her kesê ku pêdivî bi... eqonaxa motorê servoku bi rastî di kargehek rastîn de dixebite. Ne tiştên bêwate. Tenê tiştên pratîkî yên ku me ji projeyên rastîn fêr bûne.
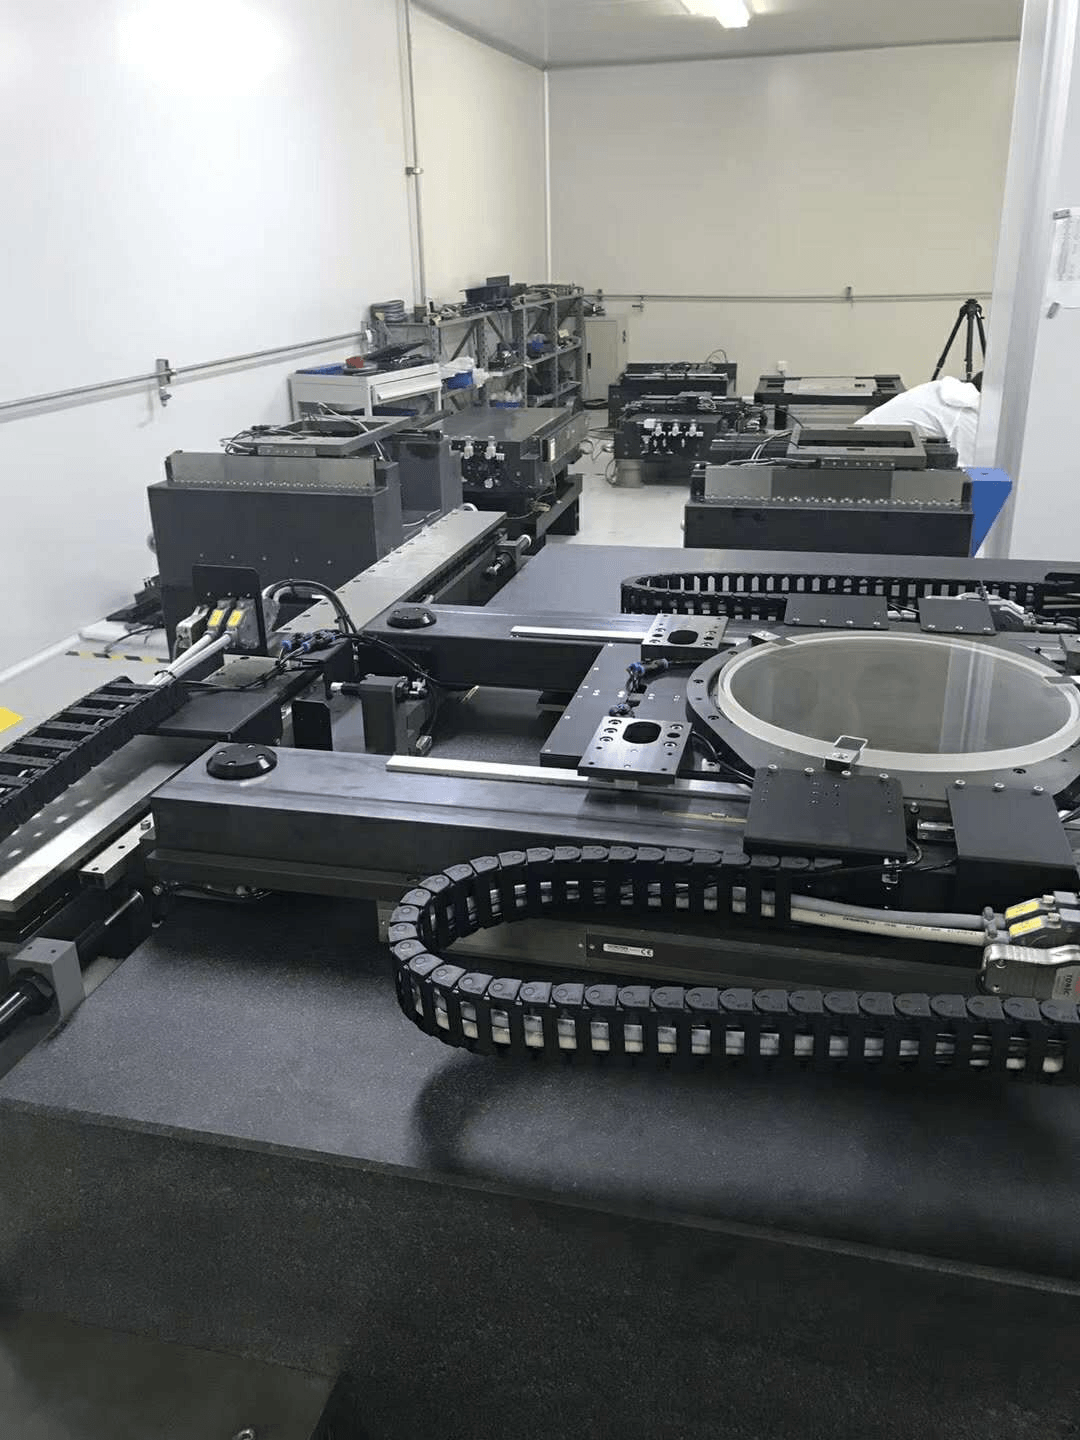
EMI çi dike li ser qonaxa Servo Motorê
EMI tê wateya destwerdana elektromagnetîk. Ew dengê elektrîkê yê nexwestî ye. Ew dikare bi kabloyan an jî bi hewayê re derbas bibe. Dema ku ew dikeve ser dikê we, ew bi ajokar, kodker, kamerayê, an sensoran re tevliheviyê dike.
Encam?Destwerdana kontrola tevgerêSehn tam li cihê ku we jê re gotiye naçe. Carinan xeletiyek pir biçûk e. Carinan xeletiyek mezin e. Di hevrêzkirina optîkî de, tewra xeletiyek pir biçûk jî pirsgirêkek mezin e.
Me di laboratûarê de qonaxek standard bi dubarekirina 2 µm dît. Li ser xeta hilberînê, ew daket 15 µm. Heman qonax. Heman mekanîk. Tenê cudahî EMI ji alavên nêzîk bû.
EMI ji ku tê di qonaxên motorîzekirî de
EMI di qonaxên motorîzekirî debi gelemperî ji çar cihan tê. Werin em wan parçe parçe bikin.
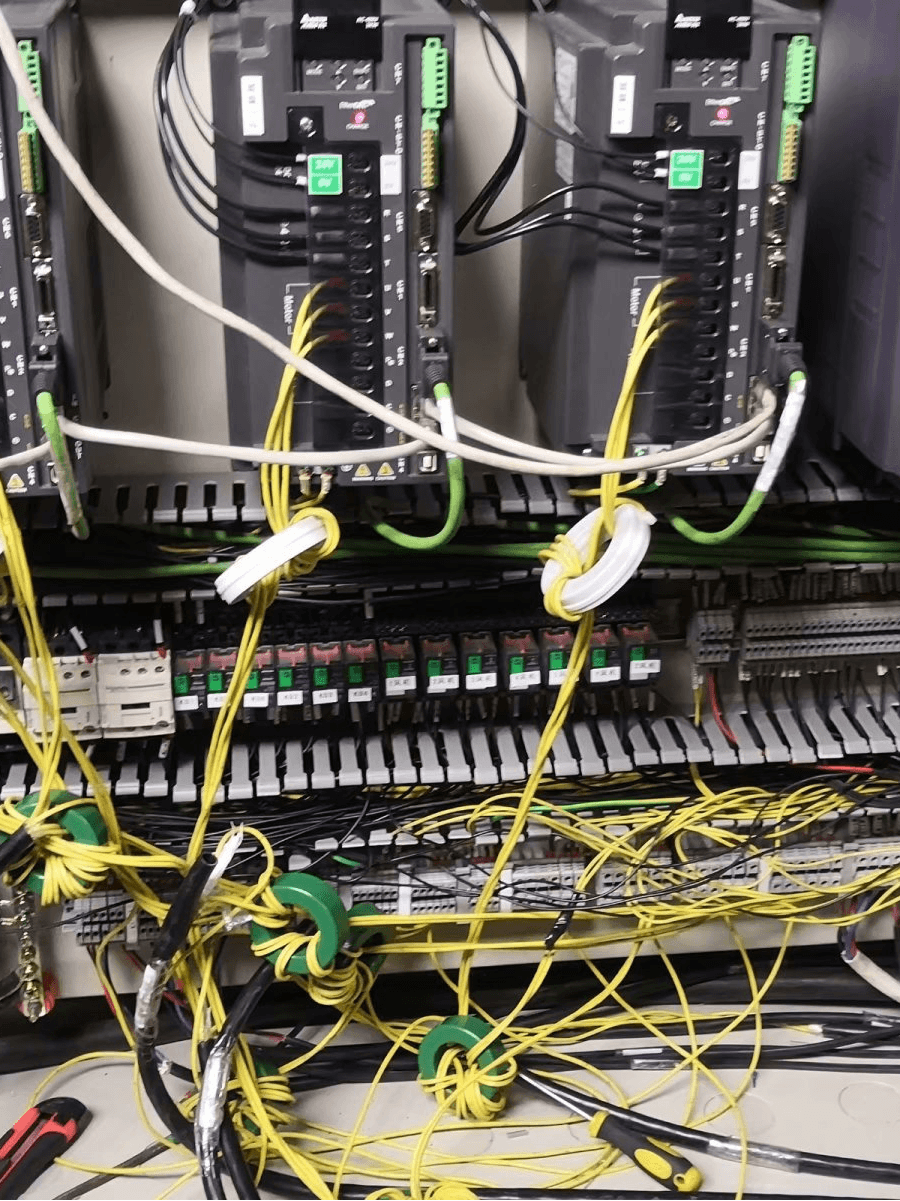
Ajokar bi gelemperî gumanbarê sereke ye
Piraniya ajokarên servo PWM bikar tînin. Ev tê vê wateyê ku ew hêzê pir zû vedikin û dimirin. Em behsa 10 kHz heta 100 kHz an jî zêdetir dikin. Ev guheztina bilez dengek frekanseke bilind diafirîne. Ew di piraniya pergalan de çavkaniya herî mezin a EMI ye.
Kablo û Erdêkirin: Gumanbarên Asayî
Kabloyên hêzê û kabloyên sînyalê divê qet bi hev re neyên girêdan. Ger ew wiha bin, deng ji yekê ber bi ya din ve diçe. Me li kêleka kabloyek hêzê ya 220 V, kabloyek kodkerê ya bêparastin a 3 metreyî dît. Ev yek 10 µm çewtiyê zêde kir. Tenê ji rêça kabloyê.
Erdê xirab pirsgirêkek din a mezin e. Çerxa erdê mîna antenekê tevdigere. Dengê digire û rasterast ji kodker an kameraya we re dişîne.
Kodker û Kamera Qurban in
Kodker sînyalên voltaja nizm dişînin. Ew bi hêsanî têne desteserkirin. Ger kabloya kodkerê neyê parastin, deng dikare pulsan biguherîne. Dûv re ajoker difikire ku qonax li cîhekî ye ku ew ne li wir e.
Kamêra jî hesas in. EMI wekî xêz, berf, an jî xêzên gêrkirî di wêneyê de xuya dike. Nermalav qiraxa xelet dibîne. Ew dûrketina xelet hesab dike. Sehneyê ber bi cihê xelet ve diçe.
Çavkaniyên din ên ku hûn nikarin li ser bifikirin
Makîneyên qayimkirinê, pomp, lazer û tewra roniyên floresan jî dikarin EMI çêbikin. Carekê xerîdarekî me hebû ku her gava makîneyeke qayimkirinê ya nêzîk vêdixist, sehneya wî xera dibû. Sehneyek baş bû. Pirsgirêk jîngeh bû.
Çima Hevrêzkirina Optîkî ya Otomatîk Ewqas Hesas e
EMI di Qonaxên Motorîzekirî de ji bo Platformên Hevrêzkirina Optîkî ya Otomatîkpirsgirêkeke hevpar û biha ye. Li vir sedema wê heye.
Hevrêzkirina optîkî pêvajoyeke çerxeya girtî ye. Kamera li nîşanekê dinêre. Nermalav dûrketina ji cihê xwe hesab dike. Sehneyê diçe da ku wê rast bike. Piştre kamera dîsa kontrol dike. Ger EMI bikeve sînyala kamerayê, wêne ne zelal e. Ger EMI bikeve sînyala kodkerê, ajokar tevlihev dibe. Çerx qet aram nabe.
Li gelek kargehan, hedef 1 µm heta 5 µm e. EMI dikare bi hêsanî 10 µm heta 50 µm xeletî zêde bike. Ev ferqa di navbera derbasbûn û têkçûnê de ye.
Meriv Çawa Destwerdana Kontrola Tevgerê di Qonaxên Motorên Servo de ji bo Platformên Hevrêzkirina Optîkî ya Otomatîk Kêm Dike?
Ev pirsa mezin e.Meriv Çawa Destwerdana Kontrola Tevgerê di Qonaxên Motorên Servo de ji bo Platformên Hevrêzkirina Optîkî ya Otomatîk Kêm Dike?Bersiv ne beşek efsûnî ye. Ew rêbazek sîstemîk e.
Li vir 8 tiştên ku em di projeyên rastîn de dikin hene.
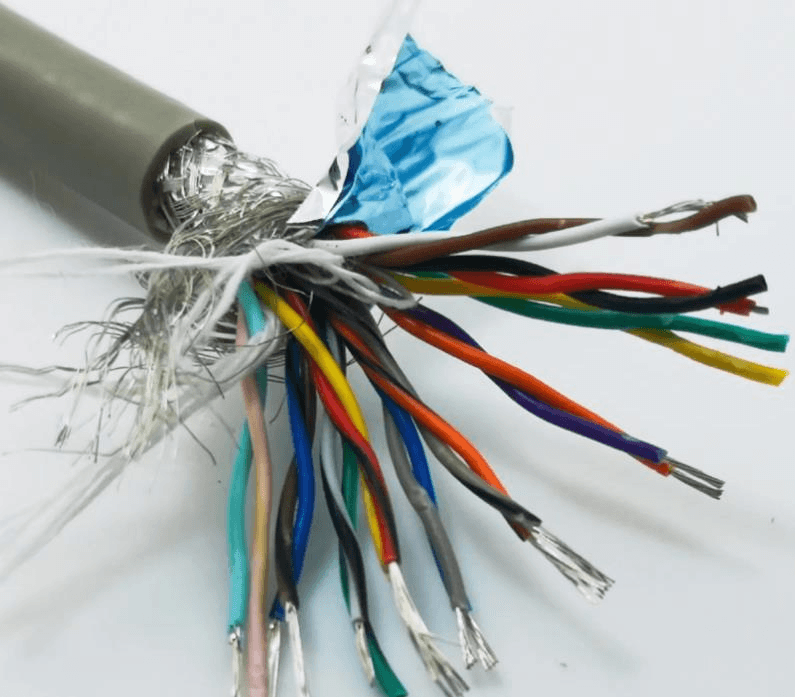
1. Kabloyên Zivirî yên Parastî Bikar Bînin
Parastin qadên elektrîkê asteng dike. Zivirandin qadên manyetîk betal dike. Ji bo kodkeran cotek zivirî ya parastî bikar bînin. Ji bo hêza motorê kabloyên parastî bikar bînin. Ji bo dengê frekansa bilind, mertalê li her du seriyan ve girêdin. Ji bo dengê frekansa nizm, seriyek biceribînin. Herduyan biceribînin.
Mertalek baş dikare deng ji 20 dB heta 40 dB kêm bike. Ev voltaja deng 10 heta 100 carî kêmtir e.
2. Têlên Hêzê û Sînyalê Ji Cûda Bihêlin
Kabloyên hêzê bi kêmî ve 20 cm ji kabloyên sînyalê dûr bigirin. Ger divê ew bi hev re derbas bibin, bi 90 pileyan derbas bibin. Qet wan ji bo dûrên dirêj paralel nexin. Ev qaîdeya hêsan dikare kêm bikedestwerdana kontrola tevgerêbi nîvî an jî zêdetir.
3. Erdê xwe rast bikin
Ji bo sînyalên analog erdek yek-xalî bikar bînin. Ji bo dengê frekanseke bilind rûbereke erdî bikar bînin. Kabloyên erdî kurt û stûr bihêlin. Ji zincîrên şîn dûr bisekinin. Erdek xirab dikare EMI-yê xirabtir bike, ne baştir bike.
4. Fîlterên EMI û Korên Ferrît lê zêde bikin
Fîlterek EMI li ser têketina AC ya ajokerê saz bike. Navikên ferît li ser kabloyên motor û kodkerê zêde bike. Navikek ferît dikare di frekanseke bilind de împedansa 10 dB heta 30 dB zêde bike. Ew rê li ber belavbûna deng li ser kabloyê digire.
5. Ajokar û Motorên Kêm-EMI Hilbijêrin
Ne hemû ajokar wekhev in. Hin ji wan guheztina nerm hene. Hin ji wan fîlterên çêkirî hene. Hin motor xwedî sêwirana pêçanên çêtir in. Daneyên ceribandina EMI bipirsin. EMI-yek kêmqonaxa motorê servodibe ku ji %10 heta %20 zêdetir lêçûn be. Lê ew dikare ji %50ê dema çareserkirina çewtiyan xilas bike.
6. Nirxandina Koderê Baştir Bike
Kodkerên cudahî li şûna yên yek-dawî bikar bînin. Sînyalên cudahî dengê moda hevpar red dikin. Kodkerên optîkî di zeviyên magnetîkî yên bihêz de bikar bînin. Kodkerên magnetîkî di jîngehên qirêj de bikar bînin. Kodkerê li gorî kar bikin.
7. Berî ku hûn rast bikin bipîvin
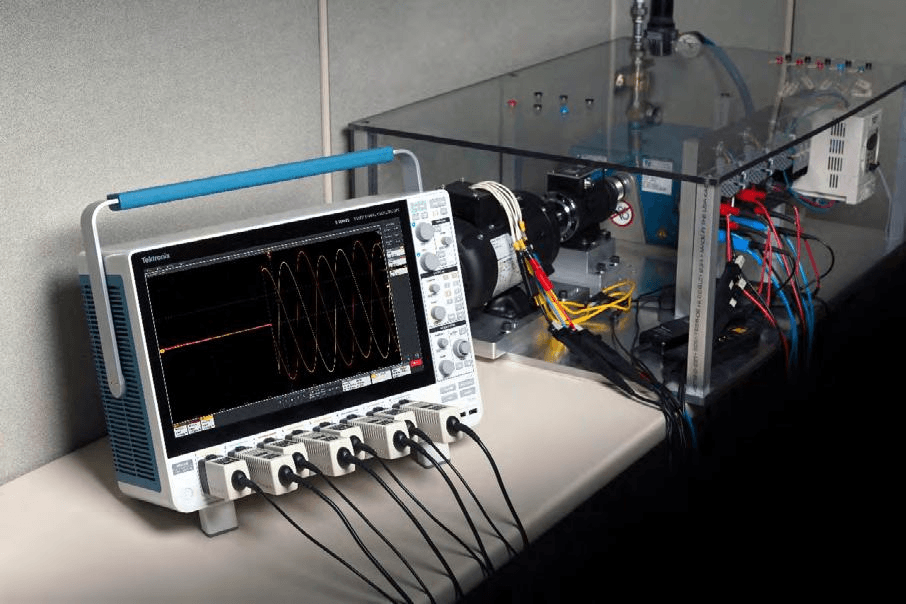
Tu nikarî tiştê ku nikarî bipîvî tamîr bikî. Ji bo dîtina sînyalên kodkerê osîloskopê bikar bîne. Ji bo dîtina dengê belavbûyî wergirekî EMI bikar bîne. Nêzîkî kamerayê, kodkerê û ajokerê kontrol bike. Berî û piştî her tamîrkirinê asta deng tomar bike.
8. Fîlterên Nermalavê wekî Çareseriya Dawî Bikar Bînin
Carinan alavên elektronîkî têrê nakin. Hûn dikarin fîlterek notch li ajokerê zêde bikin. Hûn dikarin fîlterek nizm-derbasbûnê li nermalava kamerayê zêde bikin. Hûn dikarin gelek xwendinên navînî bikin. Ev rêbaz EMI-yê ji holê ranakin, lê bandora wê kêm dikin.
Tabloya 1 nîşan dide ku hûn dikarin çi celeb başbûnê hêvî bikin.
| Awa | Kêmkirina Dengê Tîpîk | Nirx | Astengî |
| Kabloyên parastî | 20–40 dB | Nizm | Sivik |
| Hêz/sînyala cuda | %50 kêmtir axaftinên navberî | Nizm | Sivik |
| Erdêkirina rast | 10–30 dB | Nizm | Medya |
| Fîltera EMI | 20–40 dB | Medya | Medya |
| Navikên Ferrît | 10–30 dB | Nizm | Sivik |
| Ajokera Low-EMI | 10–20 dB | Bilind | Sivik |
| Kodkera cûda | 20–40 dB | Medya | Medya |
| Parzûna nermalavê | 6–20 dB | Nizm | Medya |
Qonaxa Motora Servo ya EMI ya Low li hember Qonaxa Motora Servo ya Standard ji bo Hevrêzkirina Optîkî ya Otomatîk
Dema ku hûn qonaxek bikirin, hûn dikarin bijarteyek hilbijêrin. Hûn dikarin qonaxek standard bikirin. An jî hûn dikarin qonaxek EMI ya kêm bikirin.Qonaxa Motora Servo ya EMI ya Low li hember Qonaxa Motora Servo ya Standard ji bo Hevrêzkirina Optîkî ya OtomatîkBerawirdkirin girîng e. Ew bandorê li ser biha, dema pêşniyarkirinê û performansê dike.
Li vir ew çawa berawird dikin.
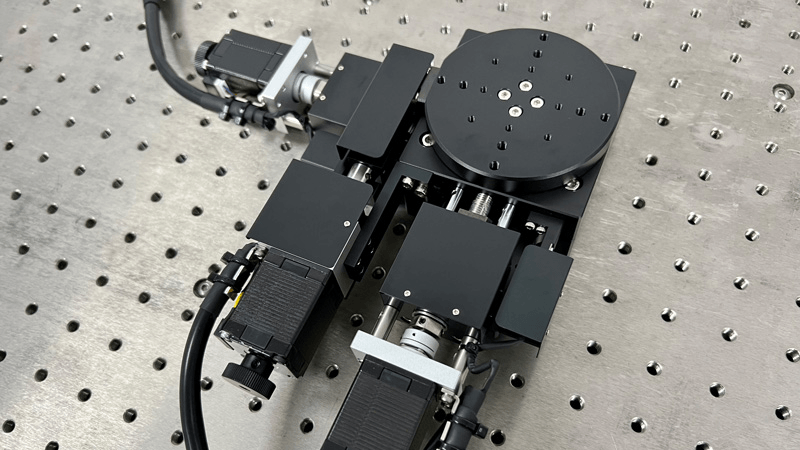
| Taybetî | Qonaxa Motora Servo ya Standard | Qonaxa Motora Servo ya EMI ya Low |
| Kabloya motorê | Mertalê bêparastin an bingehîn | Du qat parastî |
| Kabloya kodkerê | Rêzan | Cotek pêçayî ya parastî |
| Erdkirin | Bingehîn | Erdê stêrk + balafirê erdê |
| Fîltera EMI | Ne tê de ye | Çêkirî an pêşniyarkirî |
| Ajotin | PWM-ya Standard | PWM-ya deng kêm an jî fîltrekirî |
| Navikên Ferrît | Bixwe | Tê de |
| Cureyê kodkerê | Cûdahiyek yek-dawî an standard | Cûdahî bi CMRR-ya bilind |
| Rêbaza kabloyê | Ji hêla bikarhêner ve hatî destnîşankirin | Pêş-dîzaynkirî û ceribandin |
| Daneyên testa EMI | Ne berdest e | Li gorî daxwazê peyda dibe |
| Biha | %100 | %110–%130 |
| Baştirîn ji bo | Otomasyona giştî | Hevrêzkirina optîkî, metrolojî, bijîşkî |
| Dema sazkirinê | Dirêjtir | Kurttir |
| Rîska destwerdanê | Bilindtir | Kêmkirin |
Qonaxeke standard ji bo karên hêsan baş e. Ger hûn bi rastbûna 50 µm ji xala A ber bi xala B ve biçin, dibe ku EMI ne girîng be. Lê heke hûn pêkhateyên optîkî bi rastbûna 1 µm rast bikin, dibe ku qonaxeke standard têk biçe.
Qonaxeke EMI ya nizm bihatir e. Lê belê rîskê kêm dike. Dema endezyariyê teserûf dike. Berhemê baştir dike. Di gelek projeyan de, lêçûna zêde di nav çend hefteyan de vedigere.
Lîsteyek Hilbijartinê ya Hêsan
Hûn çawa rastê hildibijêrin?qonaxa motorê servoVê lîsteya kontrolê bi kar bîne.
Gav 1: Jîngeha EMI ya xwe diyar bikin.Amûrên nêzîk rêz bike. Makîneyên qayimkirinê, pomp, lazer û ajokar çavkaniyên deng ên bihêz in. Dûriyê kontrol bike. Frekansê kontrol bike.
Pêngava 2: Dubarekirinê kontrol bike, ne tenê çareseriyê.Dibe ku qonaxek xwedî çareseriya 0.1 µm be. Lê heke dubarekirin 5 µm be, ew nikare hevrêziya 1 µm bigire. Di bin EMI de daneyên ceribandinê bipirsin.
Pêngava 3: Li ser parastin û erdê bipirsin.Kabloyên wan parastî ne? Parastvan çawa tê girêdan? Qada erdê heye? Hûn dikarin nexşeya erdê peyda bikin?
Pêngava 4: Sêwirana kablo û girêdanê binirxînin.Girêdanên metalî ji yên plastîk çêtir in. Ew parastinê peyda dikin. Nîvroza xwarbûna kabloyê kontrol bikin. Qewandinek teng dikare parastinê bişkîne.
Pêngava 5: Daneyên testa EMI daxwaz bikin.Agahiyên emisyonên tîrêjkirî û yên rêberkirî bixwazin. Agahiyên testên bergiriyê bixwazin. Ger dabînker nikaribe wan peyda bike, baldar bin.
Pêngava 6: Mesrefa giştî bifikirin.Tenê buhayê qonaxê berawird neke. Dema endezyariyê, dema çareserkirina pirsgirêkan, dema bêhnvedanê û windabûna berhemê jî tê de bigire.
Dozên Rastîn ji Qata Dikana Me
Me dîtiyeEMI di qonaxên motorîzekirî dedi gelek pîşesaziyan de. Li vir çar rewşên rastîn hene.
Doza 1: Teftîşa wafera nîvconductor.Xerîdarek standardek bi kar anîqonaxa motorê servoKamera dengekî 5 µm dît. Dubarekirina qonaxê 3 µm bû. Piştî zêdekirina kabloyên parastî û navika ferît, deng daket 1 µm. Berhem %8 baştir bû.
Mesela 2: Çakkirina panela dîmenderê.Sîstemeke tamîrkirina dîmenderê her 20-30 çerxan xeletiyên ajokerên bêserûber hebûn. Sedem çerxeke erdê ya di navbera sehneyê û lazerê de bû. Erdekeke yek-xalî û transformatorek îzolekirinê ew çareser kir. Xeletî bi tevahî rawestiyan.
Doza 3: Skenkirina slaytên bijîşkî.Skanerekî bijîşkî hewceyê tevgerînek nerm bû. Sehneyê bi 100 Hz lerizî. Sedema wê dengê PWM ê ji ajokerê bû. Fîlterek derbasbûna nizm û ajokerek EMI ya nizm lerizînê bi rêjeya %90 kêm kirin.
Doza 4: Hevrêzkirina lazerê.Platformeke hevrêzkirina lazerê xeletiya pozîsyonê ya 10 µm hebû. Kabloya kodkerê bêparastin bû. Ew 3 metreyan li kêleka kabloyek hêzê ya 220 V derbas dibû. Piştî veqetandina kabloyan û karanîna kabloyek kodkerê ya parastî, xeletî daket 1.5 µm.
Pirsên Pir tên Pirsîn
Meriv Çawa Destwerdana Kontrola Tevgerê di Qonaxên Motorên Servo de ji bo Platformên Hevrêzkirina Optîkî ya Otomatîk Kêm Dike?
Kabloyên parastî bikar bînin. Hêz û sînyalê ji hev veqetînin. Bi rêkûpêk erdê bikin. Fîlter û ferît lê zêde bikin. Qonaxek EMI-ya kêm hilbijêrin. Bi osîloskopê biceribînin. Ev gav kêm dikindestwerdana kontrola tevgerêdi piraniya rewşan de ji %80 heta %95 e.
Çavkaniya herî mezin a EMI di qonaxek motorê servo de çi ye?
Ajokera servo ya PWM çavkaniya herî mezin e. Kabloyên motorê di rêza duyemîn de ne. Xelek erdê di rêza sêyemîn de ne.
Ma ez dikarim EMI bêyî guhertina qonaxê rast bikim?
Belê. Hûn dikarin fîlter, ferît û kabloyên parastî lê zêde bikin. Hûn dikarin erdê baştir bikin. Lê heke sêwirana sehneyê xirab be, dibe ku hûn tenê başbûnek qismî bistînin.
Qonaxa motora servo ya EMI ya kêm çiqas lêçûn dike?
Qonaxek EMI ya nizm ji qonaxek standard %10 heta %30 bihatir e. Buhayê rast bi rêwîtî, bar û rastbûnê ve girêdayî ye.
Ma ji bo odeyek paqij ez hewceyê qonaxek EMI ya nizm im?
Odeya paqij EMI-yê ji holê ranake. Lê alavên odeya paqij pir caran hesas in. Qonaxeke EMI-ya nizm ji bo hevrêzkirina optîkî ya odeya paqij bijarteyek baş e.
Ez çawa EMI ceribandim?
Ji bo dengê sînyalê osîloskopekê bikar bînin. Ji bo dengê belavbûyî wergirekî EMI bikar bînin. Li kamerayê, kodkerê û ajokerê biceribînin. Berî û piştî her sererastkirinê bidin ber hev.
Çima bi me re bixebitin
Em zêdetirî 9 salan di vî karî de ne. Em qonaxên destî û motorî çêdikin. Her wiha em platformên hevrêzkirina otomatîk çêdikin. Em li ser R&D, hilberîn û firotanê disekinin. Em EMI fam dikin ji ber ku em her roj wê diceribînin.
Yên meqonaxa motorê servovebijarkan ev in:
Setên kabloyên EMI yên kêm.
Kabloyên kodkerê yên parastî.
Fîlterên EMI yên çêkirî.
Kodkerên cûda.
Sêwirana erdê ya xwerû.
Daneyên testa EMI li ser daxwazê.
Em tenê qonaxekê nafiroşin. Em alîkariya we dikin ku hûn tevahiya pirsgirêka tevgerê çareser bikin. Ger pirsgirêkek we ya EMI hebe, sazkirina xwe ji me re bişînin. Em dikarin kabloyên we, erdkirin û mîhengên ajotinê binirxînin. Em dikarin qonaxek EMI ya nizm pêşniyar bikin ku li gorî budceya we be.
Werin Em Li Ser Pirsgirêka EMI ya We Bipeyivin
Ma hûn platformek hevrêzkirina optîkî ya otomatîk ava dikin? Ma hûn jidestwerdana kontrola tevgerê؟ Ma pêdivîya te biqonaxa motorê servoku di kargeheke bi deng de dixebite?
Îro bi me re têkilî daynin. Armanca rastbûna xwe, rêjeya rêwîtiyê, bar û jîngeha xwe ji me re bibêjin. Em ê pêşniyarek zelal bidin we. Her wiha em ê daneyên ceribandinê û şîretên hilbijartinê jî parve bikin. Werin em EMI kêm bikin û berhemdariya we baştir bikin.
Niha ji me re e-nameyek bişînin. Bi lez û bez pêşniyarek bistînin. Pirsgirêka xwe ya EMI bi sehneyek ku ji bo hilberîna rastîn hatî çêkirin çareser bikin.
Dema weşandinê: Cotmeh-19-2026


