

Fa més de 9 anys que construïm escenaris manuals i motoritzats. També fabriquem plataformes d'alineació automatitzades. Per tant, hem vist molts problemes d'EMI. Alguns són fàcils. Alguns et fan venir ganes d'arrencar-te els cabells.
Si treballes amb l'alineació òptica, coneixes la sensació. L'escenari es mou. La càmera mira. La imatge és sorollosa. La posició està desviada per uns quants micres. Comproves la mecànica. Tot està ajustat. Aleshores t'adones que el problema no és mecànic. És soroll elèctric.
Aquesta guia és per a compradors, enginyers i qualsevol persona que necessiti unaetapa del servomotorque realment funciona en una fàbrica real. Sense superficialitats. Només coses pràctiques que hem après de projectes reals.
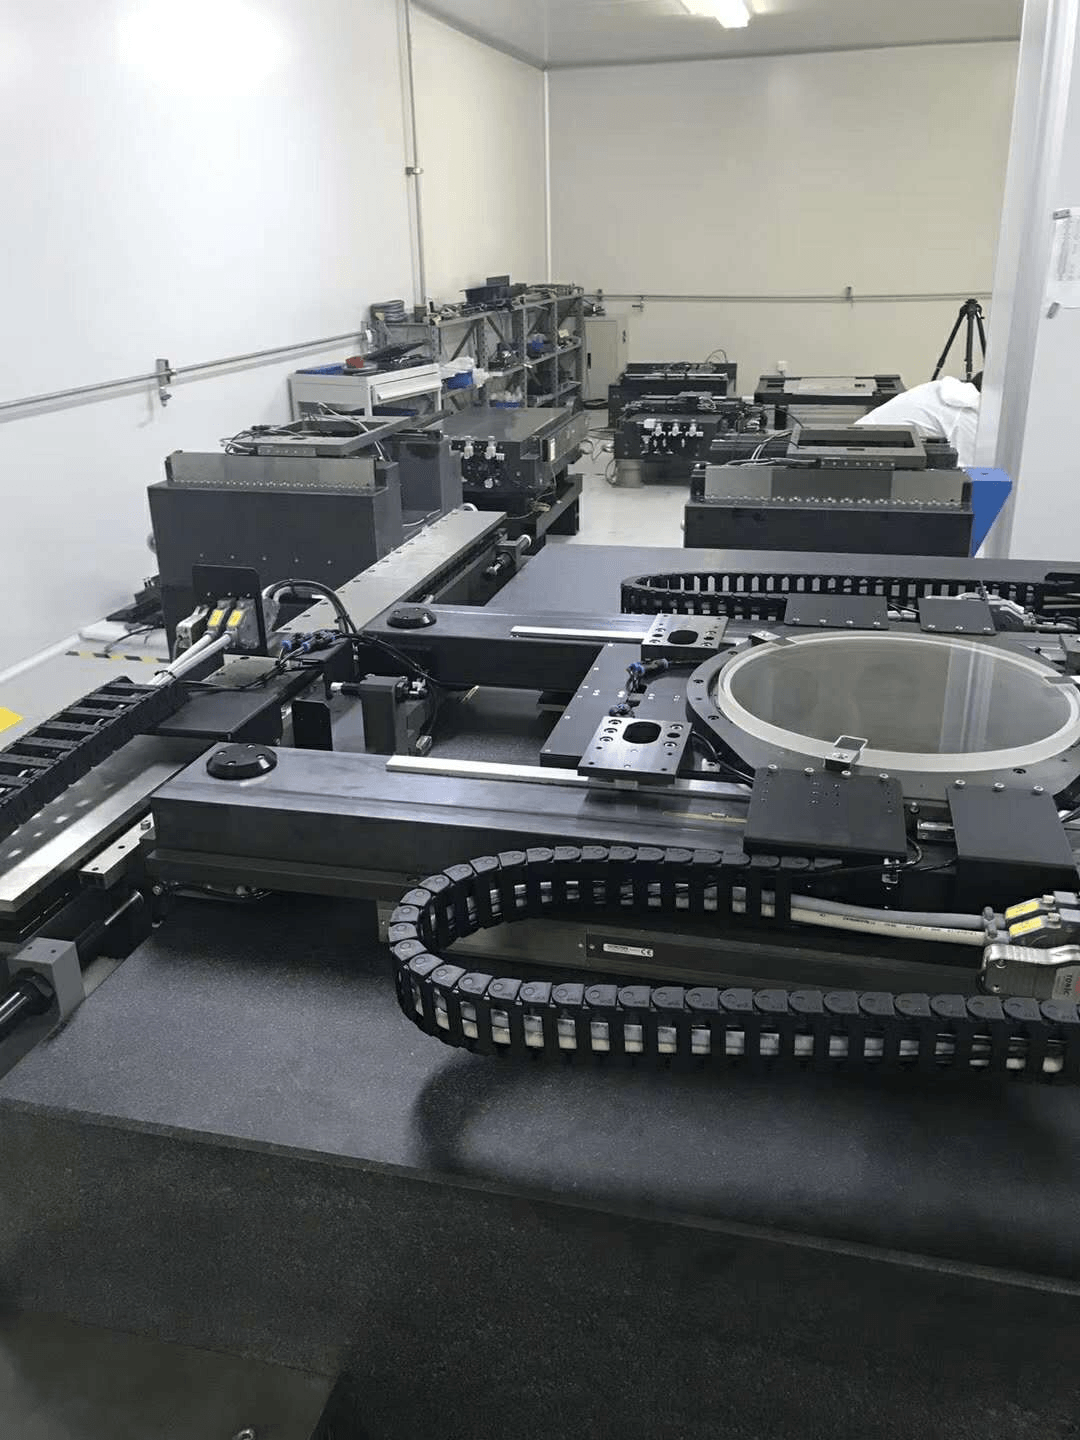
Què fa l'EMI a una etapa de servomotor
EMI significa interferència electromagnètica. És soroll elèctric no desitjat. Pot viatjar a través de cables o per l'aire. Quan arriba a l'escenari, interfereix amb la unitat, el codificador, la càmera o els sensors.
El resultat?Interferència del control de movimentLa platina no es mou exactament on li has dit que es mogui. De vegades és un error petit. De vegades és un error gran. En l'alineació òptica, fins i tot un error petit és un gran problema.
Hem vist una etapa estàndard amb una repetibilitat de 2 µm al laboratori. A la línia de producció, va baixar a 15 µm. Mateixa etapa. Mateixa mecànica. L'única diferència era la interferència electromagnètica (EMI) dels equips propers.
D'on prové l'EMI en escenaris motoritzats
EMI en escenaris motoritzatsnormalment prové de quatre llocs. Analitzem-los.
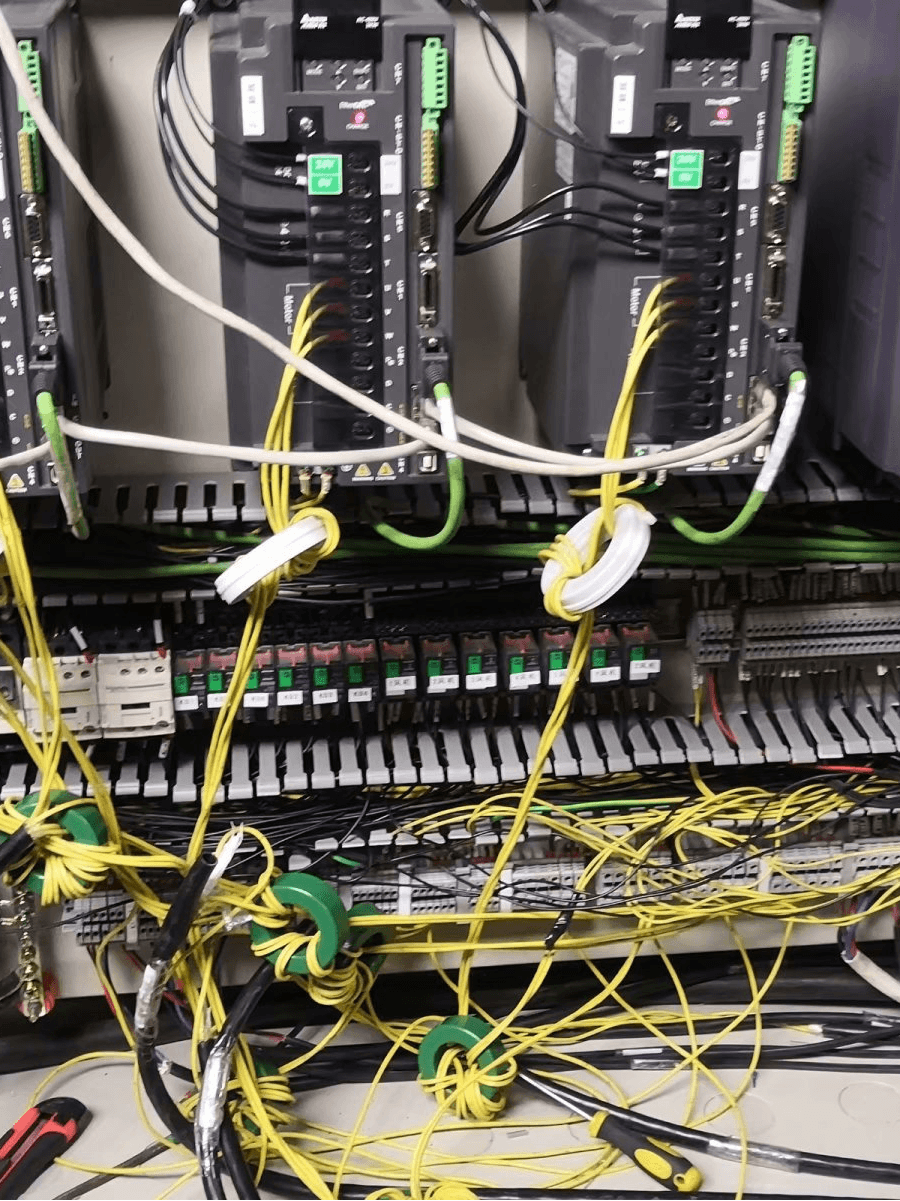
El conductor sol ser el principal sospitós
La majoria dels servomotors utilitzen PWM. Això vol dir que encenen i desconeguen l'alimentació molt ràpidament. Estem parlant de 10 kHz a 100 kHz o més. Aquesta commutació ràpida crea soroll d'alta freqüència. És la font més gran d'EMI a la majoria de sistemes.
Cables i connexió a terra: els sospitosos habituals
Els cables d'alimentació i els cables de senyal no haurien de funcionar mai junts. Si ho fan, el soroll salta de l'un a l'altre. Hem vist un tram de 3 metres de cable d'encoder sense blindatge al costat d'un cable d'alimentació de 220 V. Això afegia 10 µm d'error. Només pel cablejat.
Una mala connexió a terra és un altre problema important. Un bucle de terra actua com una antena. Capta el soroll i l'envia directament al codificador o a la càmera.
Els codificadors i les càmeres són les víctimes
Els codificadors envien senyals de baix voltatge. Són fàcils de pertorbar. Si el cable del codificador no està blindat, el soroll pot canviar els polsos. Aleshores, el variador pensa que l'etapa és en un lloc on no és.
Les càmeres també són sensibles. Les interferències electromagnètiques (EMI) apareixen com a línies, neu o barres rodants a la imatge. El programari veu la vora incorrecta. Calcula el desplaçament incorrecte. L'escenari es mou al lloc equivocat.
Altres fonts en què potser no hauries pensat
Els soldadors, les bombes, els làsers i fins i tot els llums fluorescents poden crear interferències electromagnètiques (EMI). Una vegada vam tenir un client que la plataforma del qual fallava cada vegada que s'encenia un soldador proper. La plataforma estava bé. L'entorn era el problema.
Per què l'alineació òptica automatitzada és tan sensible
EMI en etapes motoritzades per a plataformes d'alineació òptica automatitzadesés un problema comú i costós. Aquí teniu el perquè.
L'alineació òptica és un procés de bucle tancat. La càmera mira una marca. El programari calcula el desplaçament. La platina es mou per corregir-la. Aleshores, la càmera torna a comprovar-ho. Si hi ha interferència electromagnètica (EMI) al senyal de la càmera, la imatge no és clara. Si hi ha EMI al senyal del codificador, l'accionament es confon. El bucle no s'estabilitza mai.
En moltes fàbriques, l'objectiu és d'1 µm a 5 µm. Les interferència electromagnètica (EMI) poden afegir fàcilment de 10 µm a 50 µm d'error. Aquesta és la diferència entre aprovar i suspendre.
Com reduir la interferència del control de moviment en les etapes dels servomotors per a plataformes d'alineació òptica automatitzades?
Aquesta és la gran pregunta.Com reduir la interferència del control de moviment en les etapes dels servomotors per a plataformes d'alineació òptica automatitzades?La resposta no és una part màgica. És un enfocament sistèmic.
Aquí teniu 8 coses que fem en projectes reals.
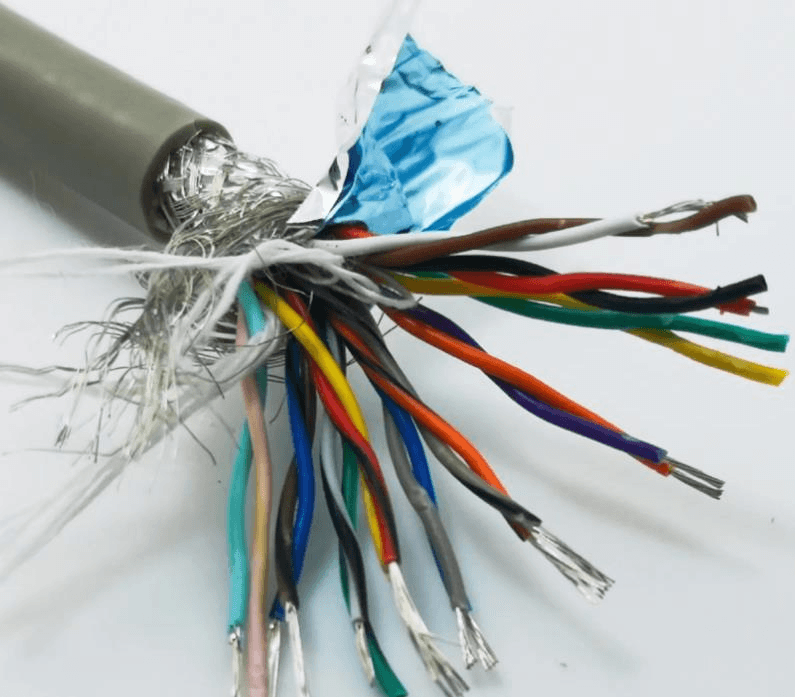
1. Utilitzeu cables de parell trenat blindats
El blindatge bloqueja els camps elèctrics. La trenadura anul·la els camps magnètics. Utilitzeu cables de parell trenat blindats per als encoders. Utilitzeu cables blindats per a l'alimentació del motor. Connecteu el blindatge als dos extrems per al soroll d'alta freqüència. Per al soroll de baixa freqüència, proveu un extrem. Proveu-los tots dos.
Un bon blindatge pot reduir el soroll entre 20 dB i 40 dB. Això és de 10 a 100 vegades menys voltatge de soroll.
2. Mantingueu els cables d'alimentació i de senyal separats
Mantingueu els cables d'alimentació a almenys 20 cm de distància dels cables de senyal. Si s'han de creuar, creueu-los a 90 graus. No els feu mai passar en paral·lel durant llargues distàncies. Aquesta senzilla regla pot reduirinterferència del control de movimentper la meitat o més.
3. Arregla la teva connexió a terra
Feu servir una presa de terra d'un sol punt per a senyals analògics. Feu servir un pla de terra per a soroll d'alta freqüència. Mantingueu els cables de terra curts i gruixuts. Eviteu les connexions en cadena. Una mala presa de terra pot empitjorar les EMI, no millorar-les.
4. Afegiu filtres EMI i nuclis de ferrita
Instal·leu un filtre EMI a l'entrada de CA del variador. Afegiu nuclis de ferrita als cables del motor i de l'encoder. Un nucli de ferrita pot afegir de 10 dB a 30 dB d'impedància a alta freqüència. Evita que el soroll viatgi al llarg del cable.
5. Trieu accionaments i motors de baixa EMI
No tots els accionaments són iguals. Alguns tenen commutació suau. Alguns tenen filtres integrats. Alguns motors tenen un millor disseny de bobinatge. Demaneu dades de prova d'EMI. Una baixa EMIetapa del servomotorpot costar entre un 10% i un 20% més. Però pot estalviar un 50% de temps de depuració.
6. Millorar la retroalimentació del codificador
Feu servir encoders diferencials en lloc d'un sol eix. Els senyals diferencials rebutgen el soroll de mode comú. Feu servir encoders òptics en camps magnètics forts. Feu servir encoders magnètics en entorns bruts. Adapteu l'encoder a la feina.
7. Mesura abans de reparar
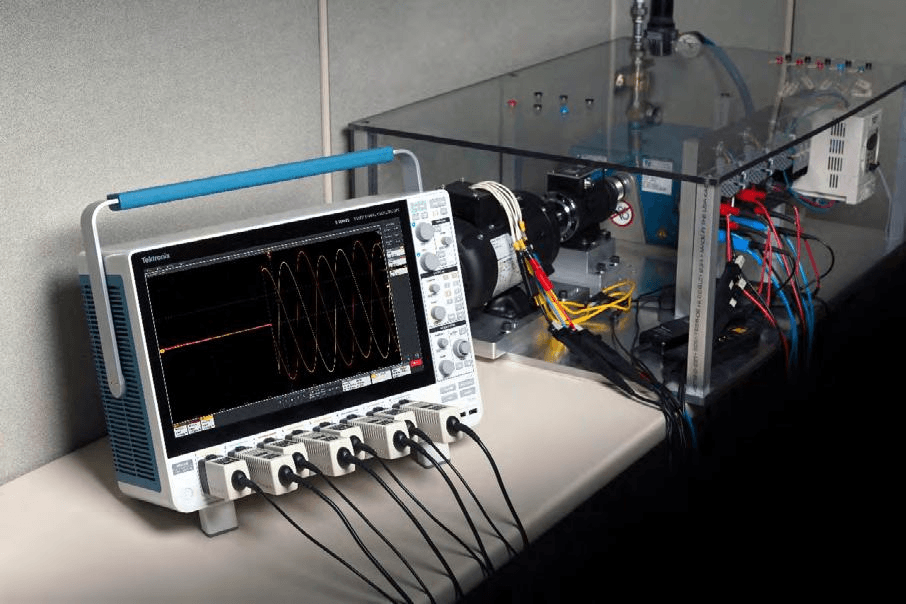
No es pot arreglar el que no es pot mesurar. Utilitza un oscil·loscopi per observar els senyals del codificador. Utilitza un receptor EMI per trobar soroll radiat. Comprova a prop de la càmera, el codificador i el variador. Registra el nivell de soroll abans i després de cada arreglament.
8. Utilitzeu filtres de programari com a últim recurs
De vegades, el maquinari no és suficient. Podeu afegir un filtre de reixa a la unitat. Podeu afegir un filtre de pas baix al programari de la càmera. Podeu fer la mitjana de múltiples lectures. Aquests mètodes no eliminen les interferències electromagnètiques (EMI), però en redueixen l'efecte.
La taula 1 mostra quin tipus de millora podeu esperar.
| Mètode | Reducció típica de soroll | Cost | Dificultat |
| Cables blindats | 20–40 dB | Baix | Fàcil |
| Potència/senyal separats | 50% menys de diafonia | Baix | Fàcil |
| Connexió a terra adequada | 10–30 dB | Baix | Mitjà |
| Filtre EMI | 20–40 dB | Mitjà | Mitjà |
| nuclis de ferrita | 10–30 dB | Baix | Fàcil |
| Accionament de baixa EMI | 10–20 dB | Alt | Fàcil |
| Encoder diferencial | 20–40 dB | Mitjà | Mitjà |
| Filtre de programari | 6–20 dB | Baix | Mitjà |
Etapa de servomotor de baixa EMI vs. etapa de servomotor estàndard per a l'alineació òptica automatitzada
Quan compres un escenari, tens dues opcions. Pots comprar un escenari estàndard. O pots comprar un escenari de baixa EMI. El/LaEtapa de servomotor de baixa EMI vs. etapa de servomotor estàndard per a l'alineació òptica automatitzadaLa comparació és important. Afecta el preu, el termini de lliurament i el rendiment.
Aquí teniu com es comparen.
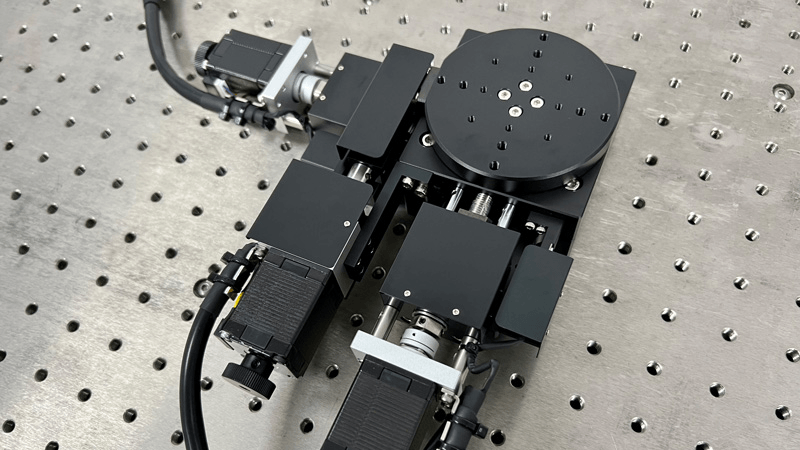
| Característica | Etapa estàndard del servomotor | Etapa del servomotor de baixa EMI |
| Cable del motor | Blindatge bàsic o sense blindatge | Doble blindatge |
| Cable codificador | Estàndard | Parell trenat blindat |
| Posada a terra | Bàsic | Terra en estrella + pla de terra |
| Filtre EMI | No inclòs | Integrat o recomanat |
| Conduir | PWM estàndard | PWM de baix soroll o filtrat |
| nuclis de ferrita | Opcional | Inclòs |
| Tipus de codificador | Diferencial estàndard o d'una sola punta | Diferencial amb CMRR alt |
| Enrutament de cables | Definit per l'usuari | Predissenyat i provat |
| Dades de prova EMI | No disponible | Disponible sota petició |
| Preu | 100% | 110%–130% |
| Ideal per a | Automatització general | Alineació òptica, metrologia, medicina |
| Temps de configuració | Més llarg | Més curt |
| Risc d'interferències | Superior | Baix |
Una platina estàndard està bé per a tasques senzilles. Si us moveu del punt A al punt B amb una precisió de 50 µm, la interferència electromagnètica (EMI) potser no importa. Però si alineeu components òptics amb una precisió d'1 µm, una platina estàndard pot fallar.
Una etapa de baixa EMI costa més. Però redueix el risc. Estalvia temps d'enginyeria. Millora el rendiment. En molts projectes, el cost addicional s'amortitza en setmanes.
Una llista de selecció senzilla
Com tries el correcte?etapa del servomotorFeu servir aquesta llista de comprovació.
Pas 1: Definiu el vostre entorn EMI.Enumereu els equips propers. Els soldadors, les bombes, els làsers i els accionaments són fonts de soroll fortes. Comproveu la distància. Comproveu la freqüència.
Pas 2: Comproveu la repetibilitat, no només la resolució.Una platina pot tenir una resolució de 0,1 µm. Però si la repetibilitat és de 5 µm, no pot mantenir una alineació d'1 µm. Demaneu dades de prova sota EMI.
Pas 3: Pregunteu sobre el blindatge i la connexió a terra.Els cables estan blindats? Com està connectat el blindatge? Hi ha un pla de terra? Pots proporcionar un diagrama de connexió a terra?
Pas 4: Reviseu el disseny del cable i del connector.Els connectors metàl·lics són millors que els de plàstic. Proporcionen blindatge. Comproveu el radi de curvatura del cable. Una curvatura massa forta pot trencar el blindatge.
Pas 5: Sol·licitar dades de prova EMI.Demaneu dades d'emissions radiades i conduïdes. Demaneu dades de proves d'immunitat. Si el proveïdor no les pot proporcionar, aneu amb compte.
Pas 6: Calculeu el cost total.No compareu només el preu de l'etapa. Incloeu-hi el temps d'enginyeria, el temps de depuració, el temps d'inactivitat i la pèrdua de rendiment.
Casos reals de la nostra planta de producció
Hem vistEMI en escenaris motoritzatsen moltes indústries. Aquí teniu quatre casos reals.
Cas 1: Inspecció d'oblies de semiconductors.Un client va utilitzar un estàndardetapa del servomotorLa càmera va detectar un soroll de 5 µm. La repetibilitat de l'etapa era de 3 µm. Després d'afegir cables blindats i un nucli de ferrita, el soroll va baixar a 1 µm. El rendiment va millorar un 8%.
Cas 2: Reparació del panell de visualització.Un sistema de reparació de pantalles tenia fallades d'accionament aleatòries cada 20-30 cicles. La causa era un bucle de terra entre la platina i el làser. Una connexió a terra d'un sol punt i un transformador d'aïllament el van solucionar. Les fallades es van aturar completament.
Cas 3: Escaneig de diapositives mèdiques.Un escàner mèdic necessitava un moviment suau. La platina vibrava a 100 Hz. La causa era el soroll PWM del variador. Un filtre de pas baix i un variador de baixa EMI van reduir la vibració en un 90%.
Cas 4: Alineació làser.Una plataforma d'alineació làser tenia un error de posició de 10 µm. El cable del codificador no estava blindat. Anava al costat d'un cable d'alimentació de 220 V durant 3 metres. Després de separar els cables i utilitzar un cable de codificador blindat, l'error va baixar a 1,5 µm.
Preguntes freqüents
Com reduir la interferència del control de moviment en les etapes dels servomotors per a plataformes d'alineació òptica automatitzades?
Utilitzeu cables apantallats. Separeu l'alimentació i el senyal. Connecteu-vos correctament a terra. Afegiu filtres i ferrites. Trieu una etapa de baixa EMI. Proveu amb un oscil·loscopi. Aquests passos redueixeninterferència del control de movimententre un 80% i un 95% en la majoria dels casos.
Quina és la font més gran d'EMI en una etapa de servomotor?
El servomotor PWM és la font més important. Els cables del motor són els segons. Els bucles de terra són els tercers.
Puc arreglar l'EMI sense canviar l'escenari?
Sí. Podeu afegir filtres, ferrites i cables blindats. Podeu millorar la connexió a terra. Però si el disseny de l'escenari és deficient, és possible que només obtingueu una millora parcial.
Quant costa una etapa de servomotor de baixa EMI?
Una etapa de baixa EMI costa entre un 10% i un 30% més que una etapa estàndard. El preu exacte depèn del recorregut, la càrrega i la precisió.
Necessito una etapa de baixa EMI per a una sala blanca?
Una sala blanca no elimina les interferències electromagnètiques (EMI). Però els equips de sala blanca sovint són sensibles. Una etapa d'EMI baixa és una bona opció per a l'alineació òptica de sala blanca.
Com puc provar l'EMI?
Feu servir un oscil·loscopi per al soroll del senyal. Feu servir un receptor EMI per al soroll radiat. Feu proves a la càmera, l'encoder i el variador. Compareu abans i després de cada correcció.
Per què treballar amb nosaltres
Portem més de 9 anys en aquest negoci. Fabriquem platines manuals i motoritzades. També fabriquem plataformes d'alineació automatitzades. Ens centrem en R+D, producció i vendes. Entenem les EMI perquè les provem cada dia.
El nostreetapa del servomotorLes opcions inclouen:
Conjunts de cables de baixa EMI.
Cables d'encoder blindats.
Filtres EMI integrats.
Encoders diferencials.
Disseny de posada a terra personalitzat.
Dades de prova EMI sota petició.
No només venem una plataforma. T'ajudem a resoldre tot el problema del moviment. Si tens un problema d'EMI, envia'ns la teva configuració. Podem revisar els cables, la connexió a terra i la configuració del variador. Et podem recomanar una plataforma de baixes EMI que s'adapti al teu pressupost.
Parlem del vostre problema d'EMI
Esteu construint una plataforma d'alineació òptica automatitzada? Esteu cansats de...interferència del control de movimentNecessites un/a?etapa del servomotorque funciona en una fàbrica sorollosa?
Poseu-vos en contacte amb nosaltres avui mateix. Digueu-nos el vostre objectiu de precisió, el rang de recorregut, la càrrega i l'entorn. Us donarem una recomanació clara. També compartirem dades de prova i consells de selecció. Reduïm les EMI i millorem el vostre rendiment.
Envieu-nos un correu electrònic ara. Obteniu un pressupost ràpid. Resoleu el vostre problema d'EMI amb un escenari construït per a la producció real.
Data de publicació: 19 d'octubre de 2026


