

私たちは9年以上にわたり、手動式および電動式のステージを製造してきました。また、自動アライメントプラットフォームも製造しています。そのため、数多くのEMI(電磁干渉)問題に遭遇してきました。中には簡単に解決できるものもあれば、頭を抱えたくなるようなものもあります。
光学アライメントの作業をしたことがある人なら、この感覚はよくわかるでしょう。ステージが動き、カメラが被写体を捉えます。しかし、画像にはノイズが目立ち、位置が数ミクロンずれています。そこで機械的な部分をチェックしてみると、すべてきちんと固定されています。そして、問題は機械的なものではなく、電気的なノイズにあることに気づくのです。
このガイドは、購入者、エンジニア、およびサーボモーターステージ実際に工場で機能する技術。無駄な話は一切なし。実際のプロジェクトから得た実践的なノウハウだけをお届けします。
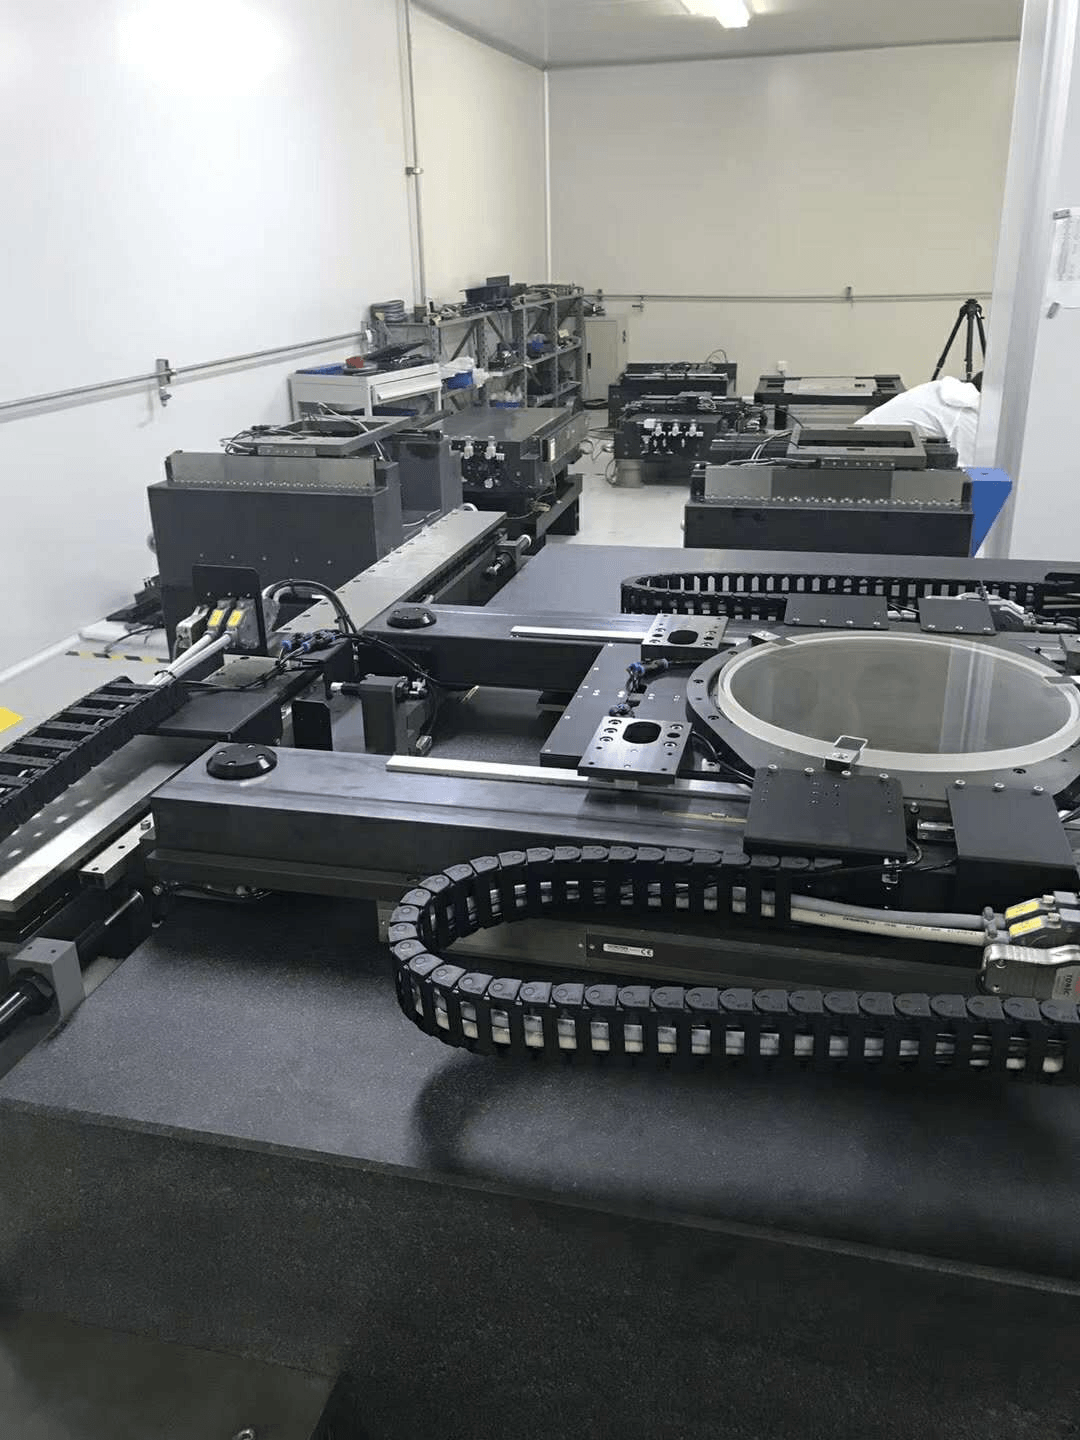
EMIがサーボモーターステージに及ぼす影響
EMIとは電磁干渉の略です。不要な電気ノイズのことで、ケーブルや空気中を伝わります。ステージに侵入すると、ドライブ、エンコーダー、カメラ、センサーなどに悪影響を及ぼします。
結果?モーションコントロールの干渉ステージが指示した場所に正確に動かないことがあります。時にはわずかな誤差ですが、時には大きな誤差になることもあります。光学的な位置合わせにおいては、たとえわずかな誤差でも大きな問題となります。
実験室では、再現性2µmの標準ステージを確認しました。しかし、生産ラインでは、再現性が15µmまで低下しました。ステージも機構も同じです。唯一の違いは、近くの機器からの電磁干渉(EMI)でした。
電動ステージにおけるEMIの発生源
電動ステージにおけるEMI通常は4つの場所から来ています。それらを詳しく見ていきましょう。
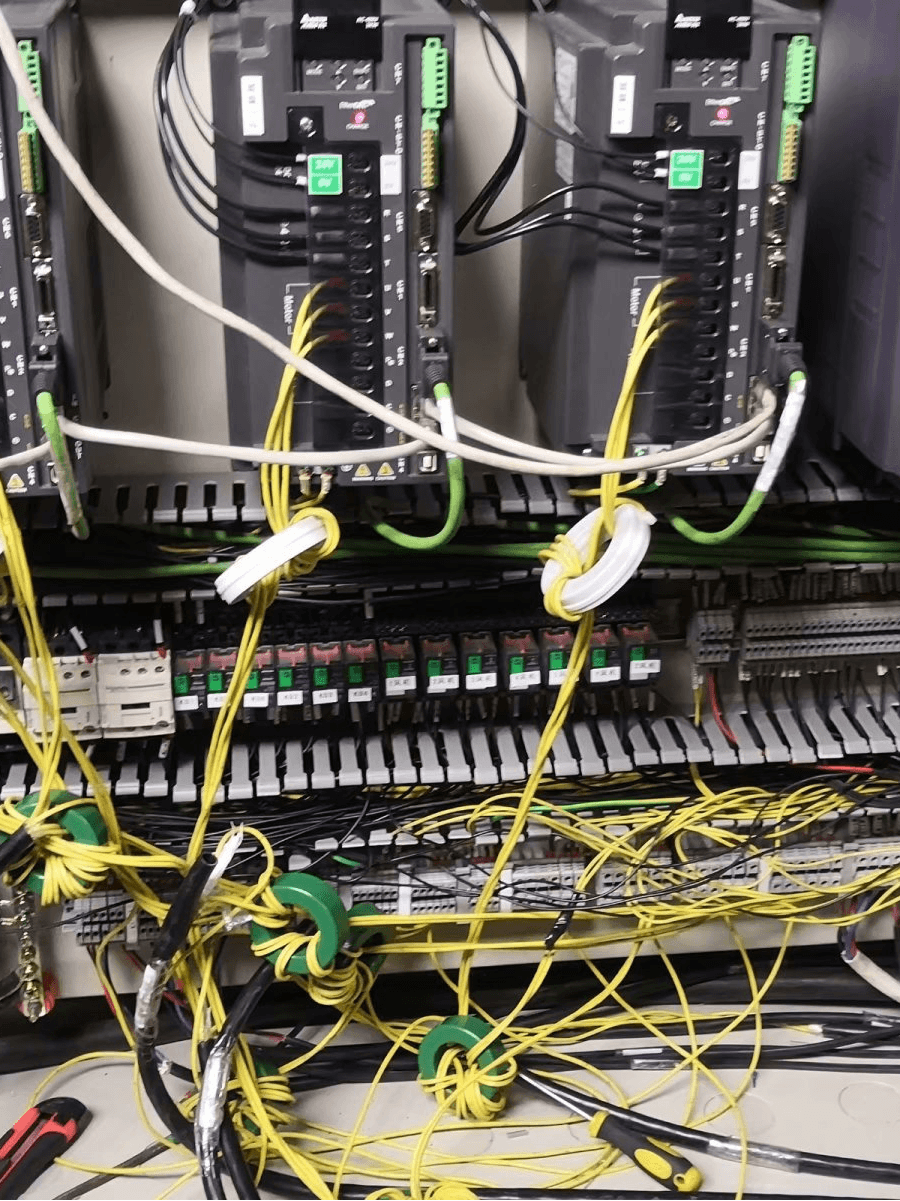
運転が主な容疑者であることが多い
ほとんどのサーボドライブはPWM(パルス幅変調)方式を採用しています。つまり、非常に高速に電源のオン/オフを切り替えるということです。その周波数は10kHzから100kHz以上にも達します。この高速スイッチングによって高周波ノイズが発生し、ほとんどのシステムにおいてEMI(電磁干渉)の最大の原因となっています。
ケーブルと接地:よくある問題
電源ケーブルと信号ケーブルは決して一緒に配線してはいけません。一緒に配線すると、ノイズが一方から他方へと伝わってしまいます。220V電源ケーブルの隣に3メートルのシールドなしエンコーダケーブルが配線されていたケースを見たことがありますが、それだけで10μmもの誤差が生じました。ケーブルの配線方法だけでこのようなことが起こったのです。
接地不良も大きな問題の一つです。グランドループはアンテナのように働き、ノイズを拾ってエンコーダーやカメラに直接送信します。
エンコーダーとカメラが犠牲者だ
エンコーダは低電圧信号を送信するため、ノイズの影響を受けやすい。エンコーダケーブルにシールドが施されていない場合、ノイズによってパルスが変化する可能性がある。その結果、駆動装置はステージが実際とは異なる位置にあると誤認識してしまう。
カメラも影響を受けやすい。電磁干渉(EMI)は、画像に線、雪のようなノイズ、または回転するバーとして現れる。ソフトウェアは誤ったエッジを認識し、誤ったオフセットを計算してしまう。ステージは誤った位置に移動してしまう。
思いもよらないその他の情報源
溶接機、ポンプ、レーザー、さらには蛍光灯でさえ、電磁干渉(EMI)を発生させる可能性があります。以前、近くの溶接機が作動するたびにステージが故障するというお客様がいらっしゃいました。ステージ自体には問題はありませんでした。問題は環境だったのです。
自動光学アライメントがなぜこれほど敏感なのか
自動光学アライメントプラットフォーム用電動ステージにおけるEMI(電磁干渉)これはよくある問題であり、費用もかさむ。その理由は以下のとおりだ。
光学アライメントは閉ループプロセスです。カメラがマークを捉え、ソフトウェアがオフセットを計算します。ステージが移動してオフセットを補正し、カメラが再度チェックします。カメラ信号に電磁干渉(EMI)が混入すると、画像が鮮明になりません。エンコーダ信号にEMIが混入すると、駆動装置が誤動作します。このループは決して安定しません。
多くの工場では、目標値は1µmから5µmです。EMI(電磁干渉)によって、簡単に10µmから50µmの誤差が生じる可能性があります。これが、合格と不合格の分かれ目となるのです。
自動光学アライメントプラットフォームにおけるサーボモーターステージのモーションコントロール干渉を低減するには?
これが大きな問題だ。自動光学アライメントプラットフォームにおけるサーボモーターステージのモーションコントロール干渉を低減するには?答えは魔法のような一つの要素ではなく、システム的なアプローチです。
実際のプロジェクトで私たちが実践している8つのことをご紹介します。
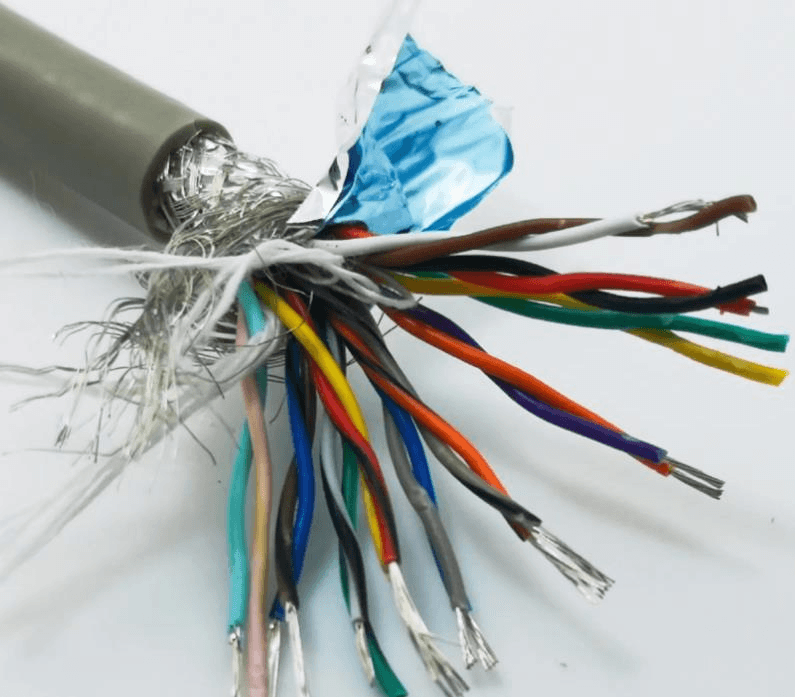
1. シールド付きツイストペアケーブルを使用する
シールドは電界を遮断します。ツイストは磁界を打ち消します。エンコーダにはシールド付きツイストペアケーブルを使用してください。モーター電源にはシールド付きケーブルを使用してください。高周波ノイズ対策には、両端にシールドを接続してください。低周波ノイズ対策には、片方の端にシールドを接続してみてください。両方をテストしてください。
優れたシールドはノイズを20dBから40dB低減できる。これはノイズ電圧を10分の1から100分の1に低減することを意味する。
2. 電源線と信号線を離しておく
電源ケーブルは信号ケーブルから少なくとも20cm離してください。交差させる必要がある場合は、90度の角度で交差させてください。長距離にわたって平行に配線しないでください。この簡単なルールを守ることで、モーションコントロールの干渉半分以上。
3. 接地を正しく行う
アナログ信号には一点接地を使用してください。高周波ノイズにはグランドプレーンを使用してください。接地線は短く太くしてください。デイジーチェーン接続は避けてください。接地不良はEMIを改善するどころか悪化させる可能性があります。
4. EMIフィルターとフェライトコアを追加する
ドライブのAC入力にEMIフィルタを取り付けてください。モーターケーブルとエンコーダケーブルにフェライトコアを追加してください。フェライトコアは高周波において10dB~30dBのインピーダンス増加をもたらし、ケーブルを伝わるノイズを抑制します。
5. 低EMIのドライブとモーターを選択する
すべてのドライブが同じ性能というわけではありません。ソフトスイッチング機能を備えたもの、内蔵フィルターを備えたもの、巻線設計が優れたモーターなどがあります。EMIテストデータを要求してください。低EMIサーボモーターステージ費用は10%から20%ほど高くなるかもしれないが、デバッグ時間を50%削減できる可能性がある。
6. エンコーダーフィードバックの改善
シングルエンドエンコーダではなく、差動エンコーダを使用してください。差動信号は同相ノイズを除去します。強い磁場では光学式エンコーダを、汚れた環境では磁気式エンコーダを使用してください。用途に合わせてエンコーダを選択してください。
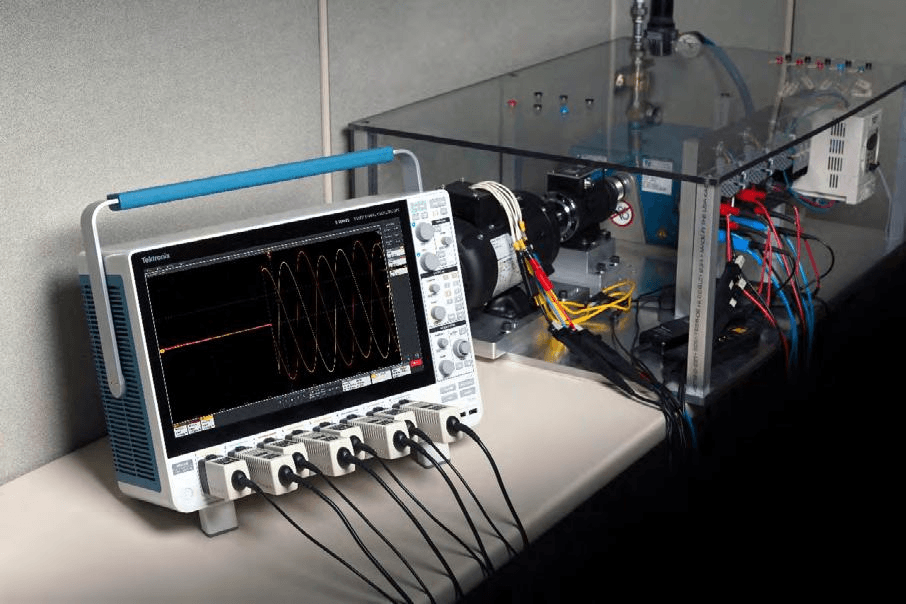
7. 修理する前に寸法を測る
測定できないものは修正できません。オシロスコープを使用してエンコーダー信号を確認してください。EMI受信機を使用して放射ノイズを検出してください。カメラ、エンコーダー、およびドライブの近くを確認してください。各修正の前後のノイズレベルを記録してください。
8. ソフトウェアフィルターは最終手段として使用する
ハードウェアだけでは不十分な場合もあります。ドライブにノッチフィルターを追加したり、カメラのソフトウェアにローパスフィルターを追加したり、複数の測定値を平均化したりすることができます。これらの方法はEMIを完全に除去するものではありませんが、その影響を軽減します。
表1は、どのような改善効果が期待できるかを示しています。
| 方法 | 典型的な騒音低減 | 料金 | 困難 |
| シールドケーブル | 20~40 dB | 低い | 簡単 |
| 電源と信号を分離 | クロストークが50%減少 | 低い | 簡単 |
| 適切な接地 | 10~30 dB | 低い | 中くらい |
| EMIフィルター | 20~40 dB | 中くらい | 中くらい |
| フェライトコア | 10~30 dB | 低い | 簡単 |
| 低EMI駆動 | 10~20 dB | 高い | 簡単 |
| 差動エンコーダ | 20~40 dB | 中くらい | 中くらい |
| ソフトウェアフィルター | 6~20 dB | 低い | 中くらい |
自動光学アライメントにおける低EMIサーボモーターステージと標準サーボモーターステージの比較
ステージを購入する際には、選択肢があります。標準ステージを購入するか、低EMIステージを購入するかです。自動光学アライメントにおける低EMIサーボモーターステージと標準サーボモーターステージの比較比較は重要です。価格、納期、そして性能に影響します。
両者を比較してみましょう。
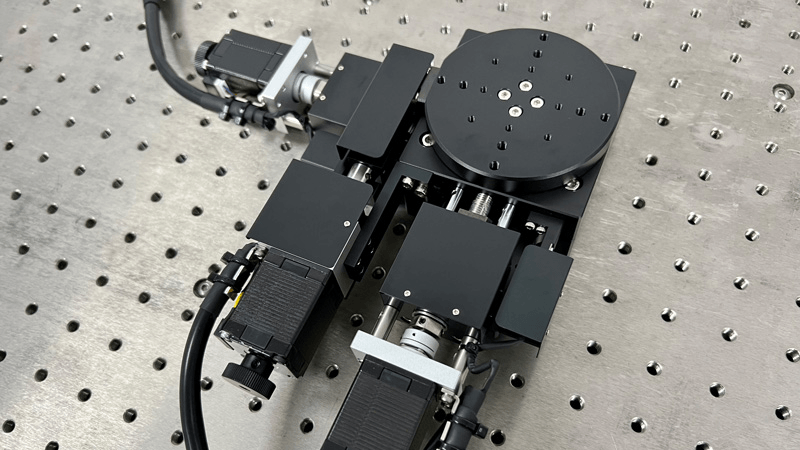
| 特徴 | 標準サーボモーターステージ | 低EMIサーボモーターステージ |
| モーターケーブル | シールドなしまたは基本シールド | 二重シールド |
| エンコーダーケーブル | 標準 | シールド付きツイストペアケーブル |
| 接地 | 基本 | スターグラウンド+グラウンドプレーン |
| EMIフィルター | 含まれていません | 内蔵または推奨 |
| ドライブ | 標準PWM | 低ノイズPWMまたはフィルタ |
| フェライトコア | オプション | 含まれる |
| エンコーダータイプ | シングルエンドまたは標準ディファレンシャル | CMRRが高い差分 |
| ケーブル配線 | ユーザー定義 | 事前に設計・テスト済み |
| EMIテストデータ | 利用不可 | ご要望に応じて提供いたします |
| 価格 | 100% | 110%~130% |
| 最適 | 一般自動化 | 光学アライメント、計測、医療 |
| セットアップ時間 | より長く | 短い |
| 干渉のリスク | より高い | より低い |
単純な作業であれば、標準ステージで十分です。例えば、A地点からB地点へ50μmの精度で移動させる場合、EMI(電磁干渉)は問題にならないかもしれません。しかし、光学部品を1μmの精度で位置合わせする必要がある場合、標準ステージでは対応できない可能性があります。
EMI低減工程はコストが高くなりますが、リスクを軽減し、設計時間を節約し、歩留まりを向上させます。多くのプロジェクトでは、追加コストは数週間で回収できます。
簡単な選択チェックリスト
正しい選択をするにはどうすればいいですか?サーボモーターステージこのチェックリストを使用してください。
ステップ1:EMI環境を定義する。近くにある機器をリストアップしてください。溶接機、ポンプ、レーザー、駆動装置などは大きな騒音源です。距離を確認してください。周波数を確認してください。
ステップ2:解像度だけでなく、再現性も確認する。ステージの分解能が0.1µmであっても、繰り返し精度が5µmであれば、1µmの精度で位置合わせを行うことはできません。EMI(電磁干渉)下での試験データを要求してください。
ステップ3:シールドと接地について質問する。ケーブルはシールドされていますか?シールドはどのように接続されていますか?接地プレーンはありますか?接地図を提供していただけますか?
ステップ4:ケーブルとコネクタの設計を確認する。金属製コネクタはプラスチック製よりも優れています。シールド効果があります。ケーブルの曲げ半径を確認してください。きつい曲げはシールドを破損させる可能性があります。
ステップ5:EMI試験データの要求。放射エミッションと伝導エミッションのデータ、そして耐性試験データを要求してください。もし供給業者がこれらのデータを提供できない場合は、注意が必要です。
ステップ6:総費用を考慮する。ステージ価格だけを比較するのではなく、エンジニアリング時間、デバッグ時間、ダウンタイム、歩留まり損失も考慮に入れてください。
実際の店舗での事例
私たちは見てきました電動ステージにおけるEMI多くの業界で。ここでは、実際の事例を4つご紹介します。
ケース1:半導体ウェハー検査。顧客は標準を使用しましたサーボモーターステージカメラのノイズレベルは5µmでした。ステージの繰り返し精度は3µmでした。シールドケーブルとフェライトコアを追加したところ、ノイズレベルは1µmに低下しました。歩留まりは8%向上しました。
ケース2:ディスプレイパネルの修理。ディスプレイ修理システムで、20~30サイクルごとにランダムな駆動不良が発生していた。原因はステージとレーザー間のグランドループだった。一点接地と絶縁トランスを追加することで問題を解決し、不具合は完全に解消された。
事例3:医療用スライドのスキャン。医療用スキャナには滑らかな動作が必要だった。ステージが100Hzで振動していた。原因は駆動装置からのPWMノイズだった。ローパスフィルタと低EMI駆動装置を導入することで、振動を90%低減できた。
ケース4:レーザーアライメント。レーザーアライメントプラットフォームの位置誤差は10μmでした。エンコーダケーブルはシールドされておらず、220V電源ケーブルのすぐ横を3メートルにわたって走っていました。ケーブルを分離し、シールド付きエンコーダケーブルを使用したところ、誤差は1.5μmにまで低下しました。
よくある質問
自動光学アライメントプラットフォームにおけるサーボモーターステージのモーションコントロール干渉を低減するには?
シールドケーブルを使用する。電源と信号を分離する。適切に接地する。フィルタとフェライトを追加する。低EMIステージを選択する。オシロスコープでテストする。これらの手順により、モーションコントロールの干渉ほとんどの場合、80%から95%削減されます。
サーボモーター段における最大のEMI発生源は何ですか?
最大の原因はPWMサーボドライブです。次にモーターケーブル、そして3番目にグランドループです。
ステージを変更せずにEMIを修正することはできますか?
はい。フィルター、フェライトコア、シールドケーブルを追加したり、接地を改善したりすることは可能です。しかし、ステージ設計が不十分な場合は、部分的な改善しか得られないかもしれません。
低EMIサーボモーターステージの価格はいくらですか?
低EMIステージは、標準ステージよりも10%~30%高価です。正確な価格は、移動距離、負荷、精度によって異なります。
クリーンルームには低EMIステージが必要ですか?
クリーンルームではEMI(電磁干渉)は除去されません。しかし、クリーンルーム内の機器はしばしばEMIに敏感です。低EMIステージは、クリーンルームでの光学調整に適した選択肢です。
EMI(電磁干渉)のテスト方法を教えてください。
信号ノイズの測定にはオシロスコープを使用してください。放射ノイズの測定にはEMI受信機を使用してください。カメラ、エンコーダ、ドライブの各部でテストを実施してください。各修正の前後で結果を比較してください。
当社で働く理由
当社はこの業界で9年以上事業を展開しています。手動式および電動式のステージを製造しており、自動アライメントプラットフォームも製造しています。研究開発、製造、販売に注力しており、日々のテストを通じてEMI(電磁干渉)に関する深い知識を有しています。
私たちのサーボモーターステージ選択肢には以下が含まれます。
低EMIケーブルセット。
シールド付きエンコーダーケーブル。
内蔵型EMIフィルター。
差動エンコーダ。
カスタム接地設計。
EMI試験データはご要望に応じて提供いたします。
私たちは単にステージを販売するだけではありません。モーションに関するあらゆる問題の解決をお手伝いします。EMIの問題でお困りの場合は、お客様のセットアップをお送りください。ケーブル、接地、駆動設定などを確認し、ご予算に合った低EMIステージをご提案いたします。
EMIの問題についてお話ししましょう
自動光学アライメントプラットフォームを構築していますか?モーションコントロールの干渉? 必要ですかサーボモーターステージ騒がしい工場で働ける人?
今すぐお問い合わせください。精度目標、動作範囲、負荷、環境条件をお聞かせください。最適なソリューションをご提案いたします。テストデータや選定に関するアドバイスも提供いたします。EMIを低減し、歩留まりを向上させましょう。
今すぐメールでお問い合わせください。迅速にお見積もりいたします。実際の制作現場向けに設計されたステージで、EMI(電気機械絶縁)の問題を解決しましょう。
投稿日時:2026年10月19日


