

Kita wis mbangun panggung manual lan bermotor sajrone luwih saka 9 taun. Kita uga nggawe platform alignment otomatis. Dadi kita wis ndeleng akeh masalah EMI. Ana sing gampang. Ana sing nggawe sampeyan pengin narik rambut sampeyan.
Yen sampeyan nggarap penyelarasan optik, sampeyan ngerti rasane. Panggung obah. Kamera katon. Gambar rame. Posisine salah sawetara mikron. Sampeyan mriksa mekanika. Kabeh rapet. Banjur sampeyan ngerti yen masalah kasebut dudu mekanik. Iku gangguan listrik.
Pandhuan iki kanggo para panuku, insinyur, lan sapa wae sing mbutuhaketahap motor servosing tenan bisa digunakake ing pabrik nyata. Ora ana sing ora penting. Mung bab praktis sing wis disinaoni saka proyek nyata.
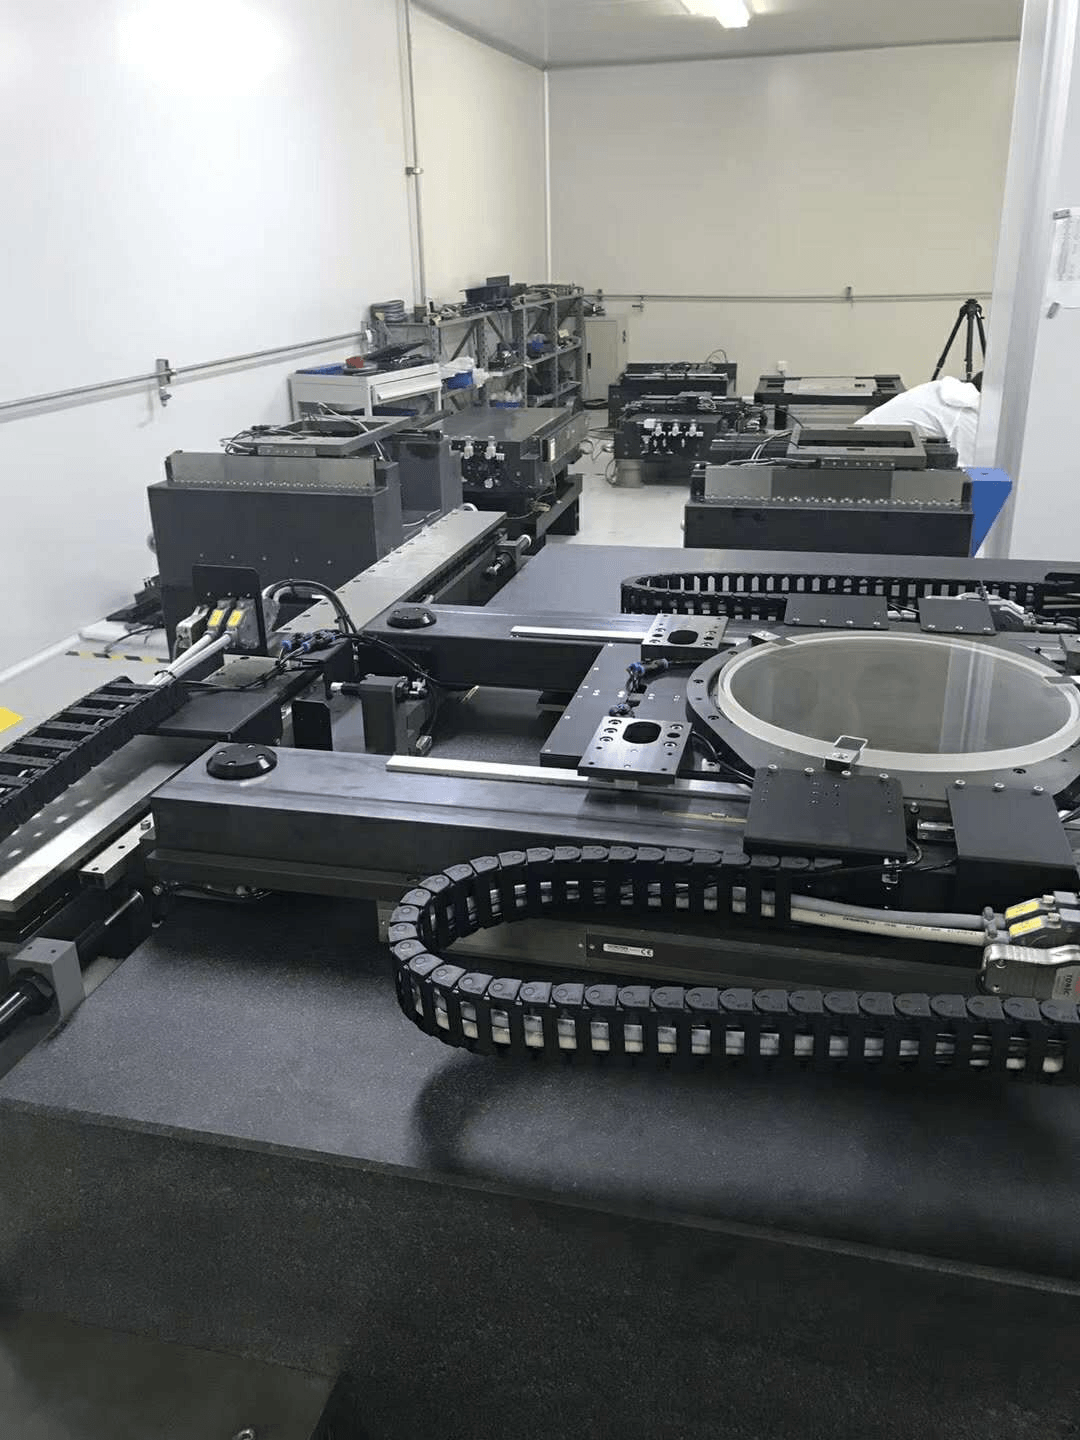
Apa sing Ditindakake EMI marang Panggung Motor Servo
EMI iku cekakan saka gangguan elektromagnetik. Iku gangguan listrik sing ora dikarepake. Bisa nyebar liwat kabel utawa liwat udhara. Nalika mlebu ing panggung, bakal ngganggu drive, encoder, kamera, utawa sensor.
Asilé?Gangguan kontrol gerakanPanggungé ora obah persis ing ngendi sing kokkon. Kadhangkala mung kesalahan cilik. Kadhangkala uga kesalahan gedhé. Ing panyelarasan optik, sanajan kesalahan cilik iku masalah gedhé.
Kita wis ndeleng tahapan standar kanthi kemampuan pengulangan 2 µm ing lab. Ing jalur produksi, mudhun dadi 15 µm. Tahapan sing padha. Mekanik sing padha. Bedane mung EMI saka peralatan ing sacedhake.
Saka ngendi EMI asale ing Tahapan Motorisasi
EMI ing tahapan motorisasibiasane asale saka patang panggonan. Ayo padha dijlentrehake.
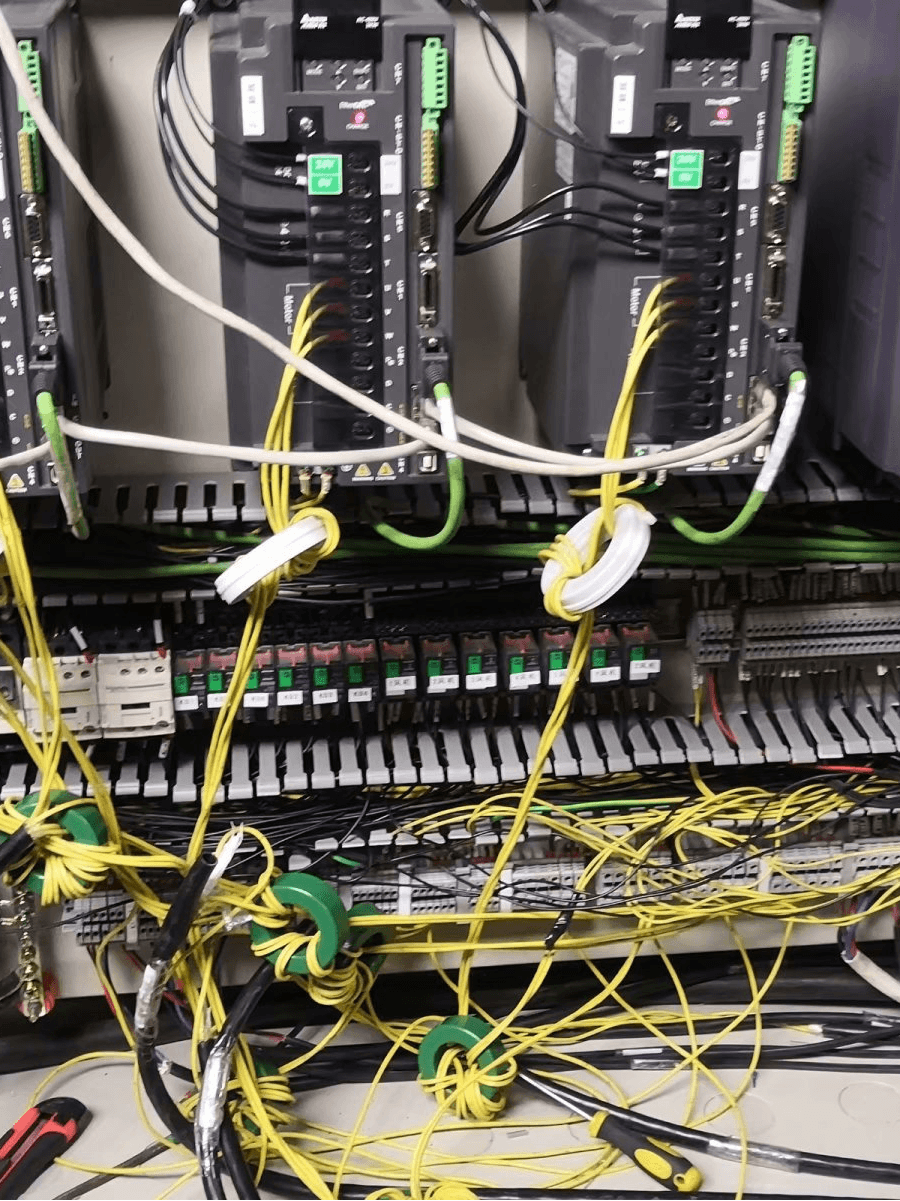
Drive Biasane dadi tersangka utama
Umume drive servo nggunakake PWM. Tegese, dheweke bisa nguripake lan mateni daya kanthi cepet banget. Kita ngomong babagan 10 kHz nganti 100 kHz utawa luwih. Switching cepet iki nggawe gangguan frekuensi dhuwur. Iki minangka sumber EMI paling gedhe ing umume sistem.
Kabel lan Grounding: Wong sing Biasa Dicurigai
Kabel daya lan kabel sinyal ora kena dipasang bebarengan. Yen dipasang bebarengan, gangguan bakal pindhah saka siji menyang sijine. Kita wis ndeleng kabel encoder tanpa pelindung dawane 3 meter ing jejere kabel daya 220 V. Kuwi nambah kesalahan 10 µm. Mung saka perutean kabel.
Grounding sing ala uga dadi masalah gedhe liyane. Grounding loop tumindak kaya antena. Piranti iki nangkep gangguan lan ngirim langsung menyang encoder utawa kamera sampeyan.
Encoder lan Kamera Dadi Korban
Encoder ngirim sinyal voltase endhek. Gampang diganggu. Yen kabel encoder ora dilindhungi, gangguan bisa ngowahi pulsa. Drive banjur mikir yen panggung kasebut ana ing papan sing dudu papan kasebut.
Kamera uga sensitif. EMI katon minangka garis, salju, utawa batang sing muter ing gambar. Piranti lunak ndeleng pinggiran sing salah. Piranti lunak ngetung offset sing salah. Panggung obah menyang panggonan sing salah.
Sumber Liyane Sing Sampeyan Ora Bisa Pikiren
Tukang las, pompa, laser, lan malah lampu neon bisa nyebabake EMI. Kita tau duwe pelanggan sing panggunge rusak saben tukang las ing sacedhake nguripake. Panggunge apik-apik wae. Lingkungane sing dadi masalah.
Apa Sebabé Penyelarasan Optik Otomatis Kuwi Sensitif Banget
EMI ing Tahap Motor kanggo Platform Alignment Optik Otomatisminangka masalah umum lan larang. Iki alesane.
Penjajaran optik iku proses loop tertutup. Kamera ndeleng tandha. Piranti lunak ngetung offset. Tahap obah kanggo mbenerake. Banjur kamera mriksa maneh. Yen EMI mlebu sinyal kamera, gambar ora jelas. Yen EMI mlebu sinyal encoder, drive bakal bingung. Loop ora tau mapan.
Ing akèh pabrik, targeté yaiku 1 µm nganti 5 µm. EMI bisa kanthi gampang nambah kesalahan 10 µm nganti 50 µm. Kuwi bédané antarane lulus lan gagal.
Kepriye Carane Ngurangi Gangguan Kontrol Gerakan ing Tahap Motor Servo kanggo Platform Penyelarasan Optik Otomatis?
Iki pitakonan gedhene.Kepriye Carane Ngurangi Gangguan Kontrol Gerakan ing Tahap Motor Servo kanggo Platform Penyelarasan Optik Otomatis?Wangsulane dudu mung bagean gaib. Iki pendekatan sistem.
Iki ana 8 perkara sing kita lakoni ing proyek nyata.
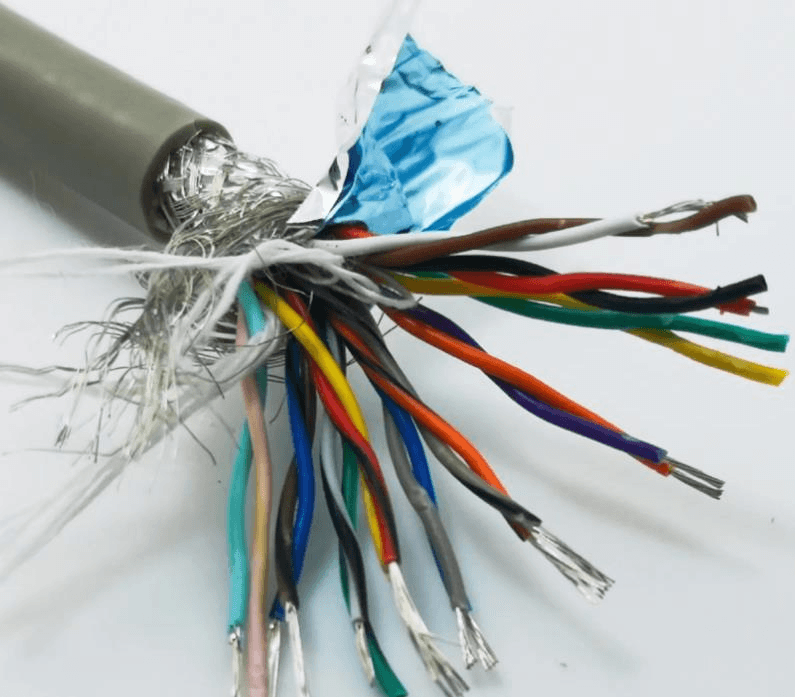
1. Gunakake Kabel Twisted-Pair sing Dilindungi
Pelindung ngalangi medan listrik. Pemuteran mbatalake medan magnet. Gunakake pasangan bengkong sing dilindungi kanggo encoder. Gunakake kabel sing dilindungi kanggo daya motor. Sambungake pelindung ing loro-lorone kanggo gangguan frekuensi dhuwur. Kanggo gangguan frekuensi endhek, coba salah siji ujung. Coba loro-lorone.
Pelindung sing apik bisa ngurangi gangguan swara nganti 20 dB nganti 40 dB. Kuwi tegese voltase gangguan mudhun 10 nganti 100 kali lipat.
2. Jaga Kabel Daya lan Sinyal supaya Kapisah
Jaga kabel listrik paling ora 20 cm saka kabel sinyal. Yen kudu nyebrang, nyebrang kanthi sudut 90 derajat. Aja tau mlaku sejajar kanggo jarak sing adoh. Aturan prasaja iki bisa nyudagangguan kontrol gerakansetengah utawa luwih.
3. Ndandani Grounding Panjenengan
Gunakna ground titik siji kanggo sinyal analog. Gunakna ground plane kanggo gangguan frekuensi dhuwur. Jaga kabel ground tetep cendhak lan kandel. Aja nggunakake daisy chain. Grounding sing ala bisa nggawe EMI luwih elek, ora luwih apik.
4. Tambah Filter EMI lan Inti Ferit
Pasang filter EMI ing input AC drive. Tambah inti ferit ing kabel motor lan encoder. Inti ferit bisa nambah impedansi 10 dB nganti 30 dB ing frekuensi dhuwur. Iki nyegah gangguan saka lelungan ing sadawane kabel.
5. Pilih Drive lan Motor EMI Rendah
Ora kabeh drive padha. Ana sing duwe soft switching. Ana sing duwe filter internal. Ana motor sing duwe desain belitan sing luwih apik. Takon data tes EMI. EMI rendahtahap motor servobisa uga regane 10% nganti 20% luwih larang. Nanging iki bisa ngirit 50% wektu debugging.
6. Ningkatake Umpan Balik Encoder
Gunakake encoder diferensial tinimbang single-ended. Sinyal diferensial nolak gangguan mode umum. Gunakake encoder optik ing medan magnet sing kuwat. Gunakake encoder magnetik ing lingkungan reged. Cocokake encoder karo pakaryane.
7. Ukur Sadurunge Ndandani
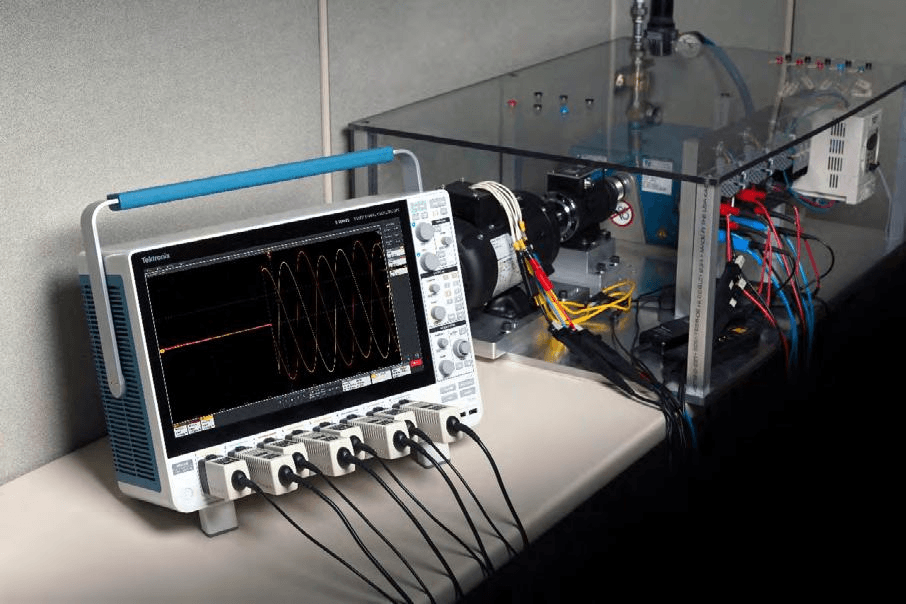
Kowé ora isa ndandani apa sing ora isa kokukur. Gunakna osiloskop kanggo ndeleng sinyal encoder. Gunakna panrima EMI kanggo nemokake gangguan sing dipancarake. Priksa cedhak kamera, encoder, lan drive. Cathet tingkat gangguan sadurunge lan sawise saben ndandani.
8. Gunakake Filter Piranti Lunak minangka Pilihan Terakhir
Kadhangkala perangkat keras ora cukup. Sampeyan bisa nambah filter notch ing drive. Sampeyan bisa nambah filter low-pass ing piranti lunak kamera. Sampeyan bisa ngrata-rata pirang-pirang bacaan. Cara-cara iki ora mbusak EMI, nanging bisa nyuda efek kasebut.
Tabel 1 nuduhake jinis perbaikan apa sing bisa sampeyan ngarepake.
| Metode | Pangurangan Kebisingan Khas | Biaya | Kesulitan |
| Kabel sing dilindhungi | 20–40 dB | Endhek | Gampang |
| Daya/sinyal sing kapisah | 50% kurang crosstalk | Endhek | Gampang |
| Pembumian sing bener | 10–30 dB | Endhek | Sedheng |
| Filter EMI | 20–40 dB | Sedheng | Sedheng |
| Inti ferit | 10–30 dB | Endhek | Gampang |
| Penggerak EMI Rendah | 10–20 dB | Dhuwur | Gampang |
| Encoder diferensial | 20–40 dB | Sedheng | Sedheng |
| Filter piranti lunak | 6–20 dB | Endhek | Sedheng |
Panggung Motor Servo EMI Rendah vs Panggung Motor Servo Standar kanggo Penyelarasan Optik Otomatis
Nalika sampeyan tuku panggung, sampeyan duwe pilihan. Sampeyan bisa tuku panggung standar. Utawa sampeyan bisa tuku panggung EMI sing endhek.Panggung Motor Servo EMI Rendah vs Panggung Motor Servo Standar kanggo Penyelarasan Optik OtomatisPerbandingan iku penting. Iki mengaruhi rega, wektu tunggu, lan kinerja.
Mangkene carane mbandhingake.
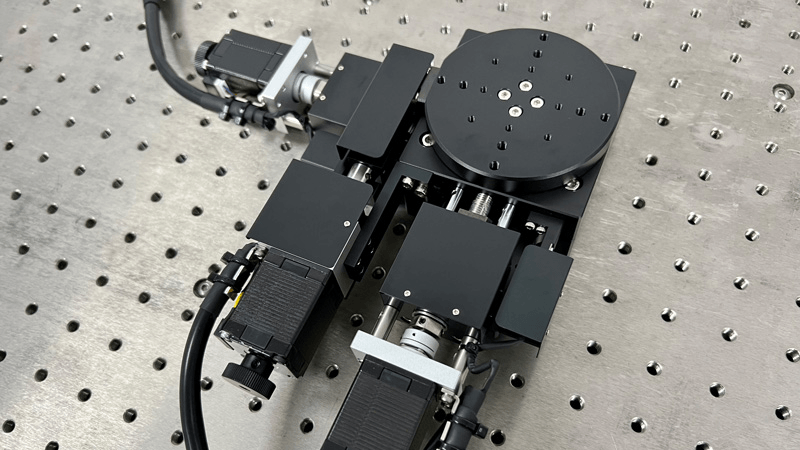
| Fitur | Panggung Motor Servo Standar | Panggung Motor Servo EMI Rendah |
| Kabel motor | Tameng tanpa pelindung utawa tameng dhasar | Dilindungi ganda |
| Kabel encoder | Standar | Pasangan bengkong sing dilindhungi |
| Pembumian | Dhasar | Lintang lemah + bidang lemah |
| Filter EMI | Ora kalebu | Dibangun ing njero utawa disaranake |
| Nyetir | PWM Standar | PWM gangguan rendah utawa sing difilter |
| Inti ferit | Opsional | Kalebu |
| Jinis encoder | Diferensial tunggal utawa standar | Diferensial kanthi CMRR dhuwur |
| Rute kabel | Ditetepake pangguna | Wis dirancang lan diuji sadurunge |
| Data uji EMI | Ora kasedhiya | Kasedhiya miturut panyuwunan |
| Rega | 100% | 110%–130% |
| Paling apik kanggo | Otomatisasi umum | Penjajaran optik, metrologi, medis |
| Wektu persiyapan | Luwih dawa | Luwih cendhek |
| Risiko gangguan | Luwih dhuwur | Ngisor |
Panggung standar cukup kanggo tugas sing prasaja. Yen sampeyan pindhah saka titik A menyang titik B kanthi akurasi 50 µm, EMI bisa uga ora dadi masalah. Nanging yen sampeyan nyetel komponen optik kanthi akurasi 1 µm, panggung standar bisa uga gagal.
Tahap EMI sing endhek luwih larang. Nanging bisa nyuda risiko. Ngirit wektu teknik. Nambah asil. Ing pirang-pirang proyek, biaya tambahan bakal dibayar maneh sajrone pirang-pirang minggu.
Dhaptar Priksa Pilihan sing Prasaja
Kepiye carane milih sing benertahap motor servo? Gunakna dhaptar priksa iki.
Langkah 1: Nemtokake lingkungan EMI sampeyan.Dhaptar peralatan sing cedhak. Mesin las, pompa, laser, lan penggerak minangka sumber swara sing kuwat. Priksa jarak. Priksa frekuensi.
Langkah 2: Priksa kemampuan pengulangan, ora mung resolusi.Sawijining tahapan bisa uga duwe resolusi 0,1 µm. Nanging yen kemampuan pengulangane 5 µm, tahapan kasebut ora bisa nahan alignment 1 µm. Takon data tes ing sangisore EMI.
Langkah 3: Takon babagan tameng lan grounding.Apa kabel-kabel kasebut dilindhungi? Kepiye carane tameng kasebut disambungake? Apa ana bidang lemah? Apa sampeyan bisa menehi diagram pentanahan?
Langkah 4: Priksa desain kabel lan konektor.Konektor logam luwih apik tinimbang plastik. Konektor iki nyedhiyakake pelindung. Priksa radius lengkungan kabel. Lengkungan sing kenceng bisa ngrusak pelindung.
Langkah 5: Nyuwun data tes EMI.Nyuwun data emisi radiasi lan konduksi. Nyuwun data tes kekebalan. Yen panyedhiya ora bisa nyedhiyakake, ati-ati.
Langkah 6: Pikirake total biaya.Aja mung mbandhingake rega tahapan. Kalebu wektu teknik, wektu debugging, downtime, lan yield loss.
Kasus Nyata saka Lantai Toko Kita
Kita wis ndelengEMI ing tahapan motorisasiing pirang-pirang industri. Iki ana patang kasus nyata.
Kasus 1: Inspeksi wafer semikonduktor.Pelanggan nggunakake standartahap motor servoKamera kasebut weruh gangguan 5 µm. Pengulangan tahapan yaiku 3 µm. Sawise nambahake kabel sing dilindhungi lan inti ferit, gangguan mudhun dadi 1 µm. Asil tambah apik nganti 8%.
Kasus 2: Ndandani panel tampilan.Sistem ndandani tampilan ngalami gangguan drive acak saben 20-30 siklus. Penyebabe yaiku puteran lemah antarane panggung lan laser. Tanah siji titik lan transformator isolasi ndandani. Gangguan mandheg kabeh.
Kasus 3: Pemindaian slide medis.Pemindai medis butuh gerakan sing alus. Panggung kasebut geter ing 100 Hz. Penyebabe yaiku gangguan PWM saka drive. Filter low-pass lan drive low-EMI nyuda getaran nganti 90%.
Kasus 4: Penyelarasan laser.Platform alignment laser duwé kesalahan posisi 10 µm. Kabel encoder ora diproteksi. Kabel iki dipasang ing jejere kabel daya 220 V sajrone 3 meter. Sawisé misahaké kabel lan nggunakaké kabel encoder sing diproteksi, kesalahan mudhun dadi 1,5 µm.
Pitakonan sing Sering Ditakoni
Kepriye Carane Ngurangi Gangguan Kontrol Gerakan ing Tahap Motor Servo kanggo Platform Penyelarasan Optik Otomatis?
Gunakake kabel sing dilindhungi. Pisah daya lan sinyal. Ground kanthi bener. Tambah filter lan ferit. Pilih tahap EMI rendah. Tes nganggo osiloskop. Langkah-langkah iki nyudagangguan kontrol gerakaning pirang-pirang kasus, 80% nganti 95%.
Apa sumber EMI paling gedhe ing tahap motor servo?
Drive servo PWM minangka sumber paling gedhé. Kabel motor nomer loro. Putaran ground nomer telu.
Apa aku isa ndandani EMI tanpa ngganti stage-e?
Ya. Sampeyan bisa nambah filter, ferit, lan kabel sing dilindhungi. Sampeyan bisa nambah grounding. Nanging yen desain panggung kurang apik, sampeyan mung bisa entuk perbaikan sebagian.
Pira regane tahap motor servo EMI rendah?
Tahap EMI sing endhek regane 10% nganti 30% luwih larang tinimbang tahap standar. Regane sing pas gumantung saka jarak tempuh, beban, lan akurasi.
Apa aku butuh tahap EMI sing endhek kanggo kamar sing resik?
Cleanroom ora mbusak EMI. Nanging peralatan cleanroom asring sensitif. Tahap EMI sing endhek minangka pilihan sing apik kanggo panyelarasan optik cleanroom.
Kepiye carane nguji EMI?
Gunakna osiloskop kanggo noise sinyal. Gunakna panrima EMI kanggo noise sing dipancarake. Tes ing kamera, encoder, lan drive. Bandhingake sadurunge lan sawise saben ndandani.
Apa Sebab Kerja Bareng Kita
Kita wis ana ing bisnis iki luwih saka 9 taun. Kita nggawe panggung manual lan motor. Kita uga nggawe platform alignment otomatis. Kita fokus ing R&D, produksi, lan dodolan. Kita ngerti EMI amarga kita nguji saben dina.
Kitatahap motor servopilihan kalebu:
Set kabel EMI rendah.
Kabel encoder sing dilindhungi.
Filter EMI bawaan.
Encoder diferensial.
Desain grounding khusus.
Data tes EMI miturut panyuwunan.
Kita ora mung dodol panggung. Kita mbantu sampeyan ngrampungake kabeh masalah gerakan. Yen sampeyan duwe masalah EMI, kirimake persiyapan sampeyan. Kita bisa mriksa kabel, grounding, lan setelan drive sampeyan. Kita bisa menehi rekomendasi panggung EMI rendah sing cocog karo anggaran sampeyan.
Ayo Ngobrol Babagan Masalah EMI Sampeyan
Apa sampeyan mbangun platform penyelarasan optik otomatis? Apa sampeyan wis bosen karogangguan kontrol gerakanApa sampeyan butuhtahap motor servosing kerjane nang pabrik rame?
Hubungi kita dina iki. Dakkandhani target akurasi, jangkauan tempuh, beban, lan lingkungan sampeyan. Kita bakal menehi rekomendasi sing jelas. Kita uga bakal nuduhake data uji coba lan saran pemilihan. Ayo kurangi EMI lan ningkatake hasil panen sampeyan.
Kirimi email saiki. Entuk penawaran cepet. Atasi masalah EMI sampeyan nganggo panggung sing digawe kanggo produksi nyata.
Wektu kiriman: 19-Okt-2026


