

Kami telah membangun stage manual dan bermotor selama lebih dari 9 tahun. Kami juga membuat platform penyelarasan otomatis. Jadi kami telah melihat banyak masalah EMI. Beberapa mudah diatasi. Beberapa membuat Anda ingin menjambak rambut Anda.
Jika Anda bekerja dengan penyelarasan optik, Anda pasti tahu rasanya. Panggung bergerak. Kamera mengarah. Gambarnya buram. Posisinya melenceng beberapa mikron. Anda memeriksa mekaniknya. Semuanya kencang. Kemudian Anda menyadari masalahnya bukan mekanis. Itu adalah gangguan listrik.
Panduan ini ditujukan untuk pembeli, insinyur, dan siapa pun yang membutuhkannya.tahap motor servoYang benar-benar berfungsi di pabrik sungguhan. Tanpa basa-basi. Hanya hal-hal praktis yang telah kami pelajari dari proyek nyata.
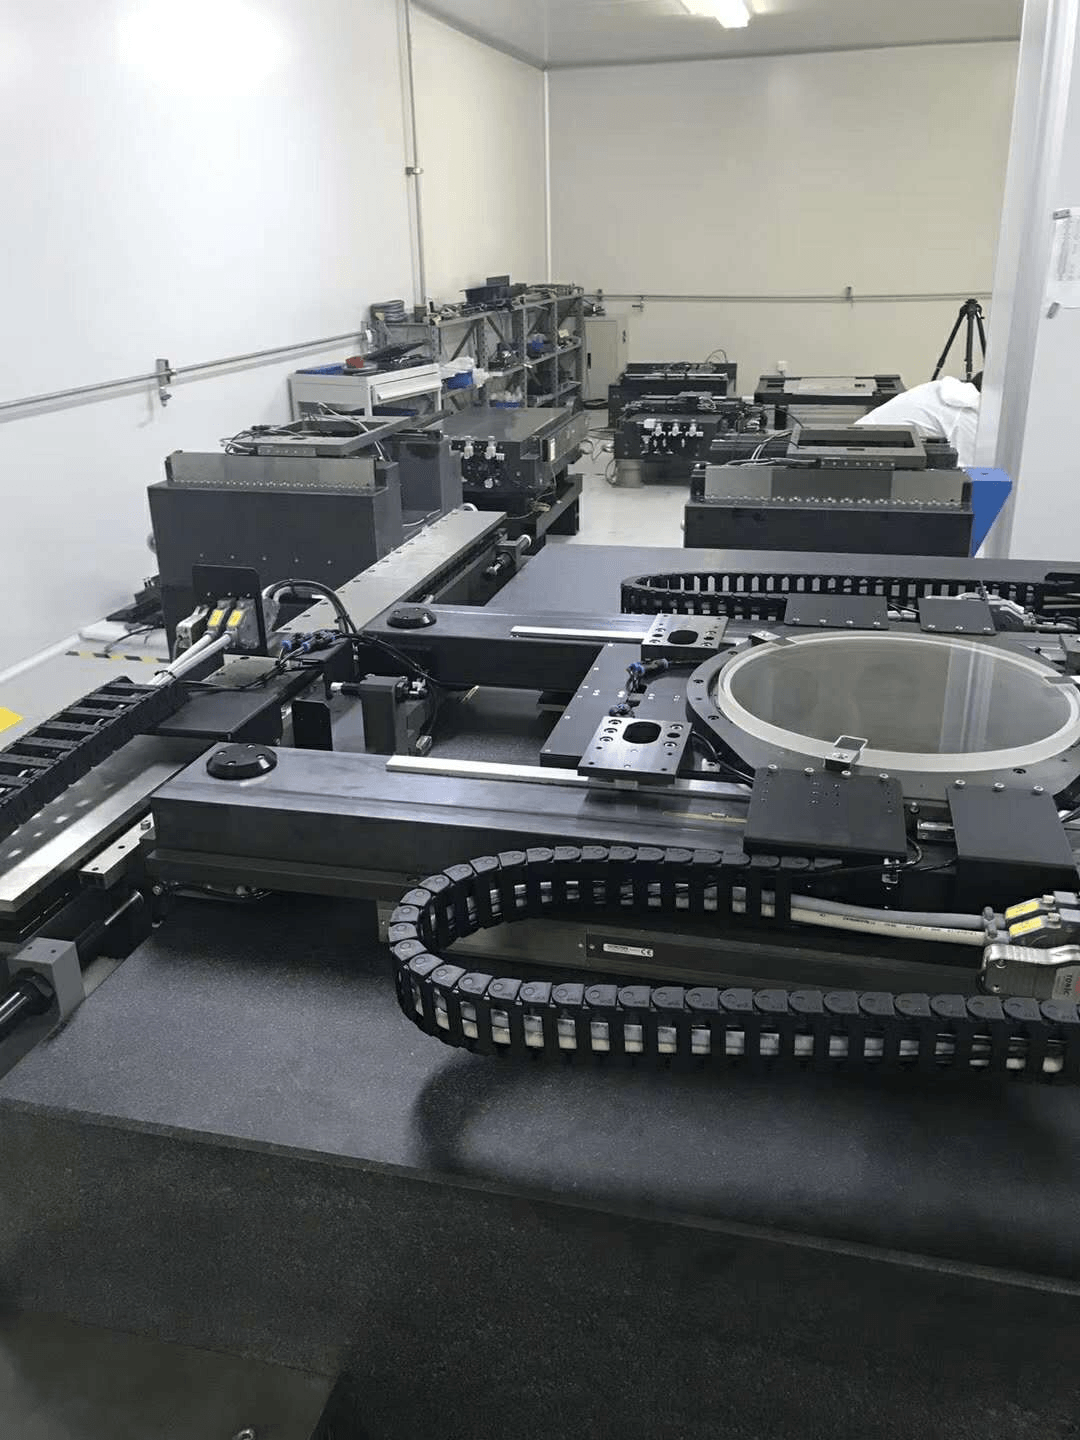
Apa yang Dilakukan EMI pada Tahap Motor Servo
EMI adalah singkatan dari interferensi elektromagnetik. Ini adalah gangguan listrik yang tidak diinginkan. Gangguan ini dapat merambat melalui kabel atau melalui udara. Ketika masuk ke sistem panggung Anda, gangguan ini akan mengganggu penggerak, encoder, kamera, atau sensor.
Hasilnya?Gangguan kontrol gerakPanggung tidak selalu bergerak tepat ke tempat yang Anda perintahkan. Terkadang kesalahannya kecil. Terkadang kesalahannya besar. Dalam penyelarasan optik, bahkan kesalahan kecil pun sangat berarti.
Kami telah melihat tahap standar dengan pengulangan 2 µm di laboratorium. Di jalur produksi, angka tersebut turun menjadi 15 µm. Tahap yang sama. Mekanisme yang sama. Satu-satunya perbedaan adalah interferensi elektromagnetik (EMI) dari peralatan di dekatnya.
Dari Mana Cicilan EMI Berasal di Tahapan Bermotor?
EMI pada panggung bermotorBiasanya berasal dari empat tempat. Mari kita uraikan satu per satu.
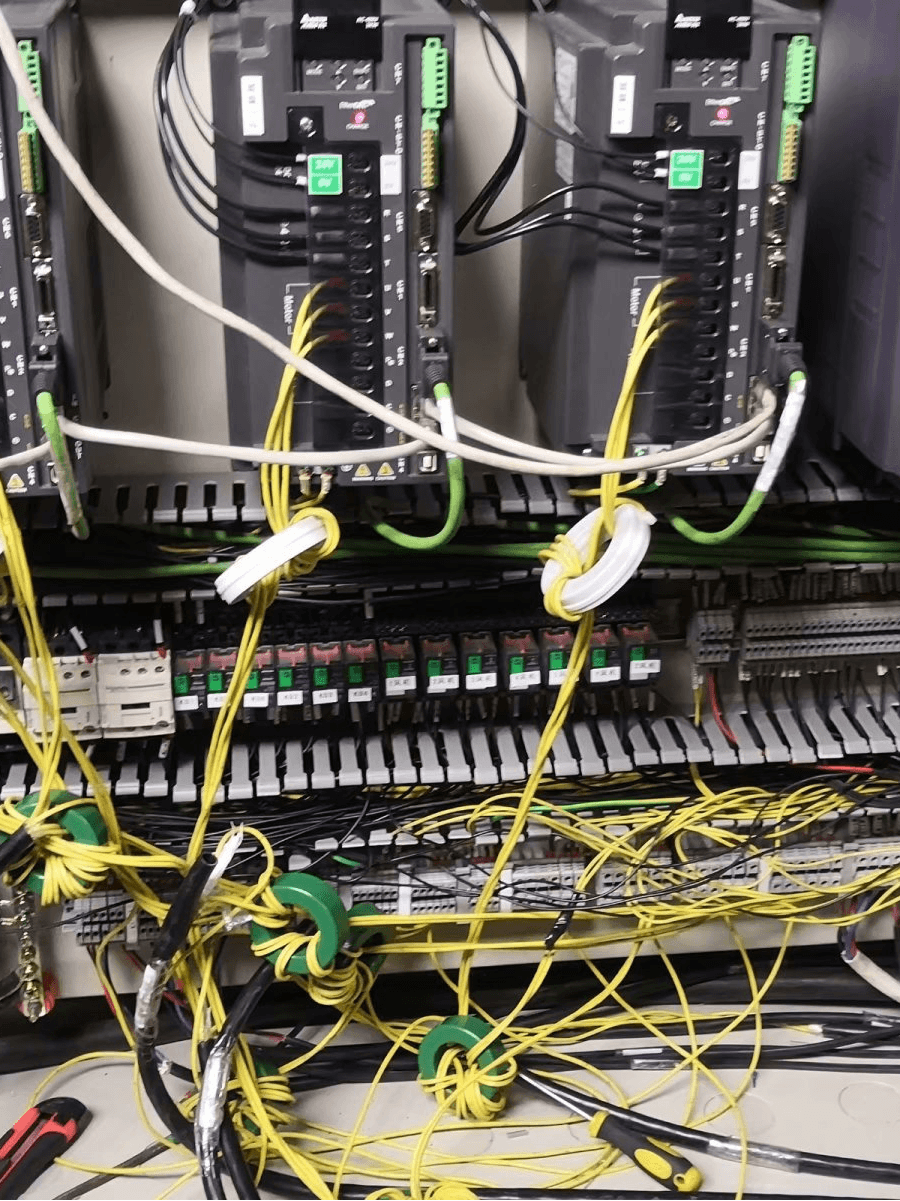
Dorongan (Drive) Biasanya Adalah Tersangka Utama
Sebagian besar servo drive menggunakan PWM. Artinya, mereka menghidupkan dan mematikan daya dengan sangat cepat. Kita berbicara tentang 10 kHz hingga 100 kHz atau lebih. Pergantian cepat ini menciptakan noise frekuensi tinggi. Ini adalah sumber EMI terbesar di sebagian besar sistem.
Kabel dan Pembumian: Para Tersangka Utama
Kabel daya dan kabel sinyal sebaiknya tidak pernah dipasang berdampingan. Jika dipasang berdampingan, noise akan berpindah dari satu ke yang lain. Kami pernah melihat kabel encoder tanpa pelindung sepanjang 3 meter yang dipasang di sebelah kabel daya 220 V. Itu menambah kesalahan sebesar 10 µm. Hanya dari penataan kabel saja.
Masalah grounding yang buruk juga merupakan masalah besar lainnya. Ground loop bertindak seperti antena. Ia menangkap noise dan mengirimkannya langsung ke encoder atau kamera Anda.
Encoder dan Kamera Adalah Korbannya
Encoder mengirimkan sinyal tegangan rendah. Sinyal ini mudah terganggu. Jika kabel encoder tidak terlindungi, gangguan (noise) dapat mengubah pulsa. Akibatnya, drive akan mengira stage berada di tempat yang sebenarnya tidak berada.
Kamera juga sensitif. Interferensi elektromagnetik (EMI) muncul sebagai garis, bintik-bintik, atau garis bergelombang pada gambar. Perangkat lunak melihat tepi yang salah. Ia menghitung offset yang salah. Panggung bergerak ke tempat yang salah.
Sumber Lain yang Mungkin Tidak Anda Pikirkan
Mesin las, pompa, laser, dan bahkan lampu neon dapat menghasilkan EMI (interferensi elektromagnetik). Kami pernah memiliki pelanggan yang panggungnya mengalami gangguan setiap kali mesin las di dekatnya dinyalakan. Panggungnya sendiri baik-baik saja. Lingkungannya yang bermasalah.
Mengapa Penyelarasan Optik Otomatis Sangat Sensitif?
Interferensi Elektromagnetik (EMI) pada Tahapan Bermotor untuk Platform Penyelarasan Optik OtomatisIni adalah masalah umum dan mahal. Berikut alasannya.
Penyelarasan optik adalah proses loop tertutup. Kamera melihat sebuah tanda. Perangkat lunak menghitung offset. Meja bergerak untuk memperbaikinya. Kemudian kamera memeriksa lagi. Jika interferensi elektromagnetik (EMI) masuk ke sinyal kamera, gambar tidak akan jelas. Jika EMI masuk ke sinyal encoder, penggerak akan bingung. Loop ini tidak pernah stabil.
Di banyak pabrik, targetnya adalah 1 µm hingga 5 µm. Interferensi elektromagnetik (EMI) dapat dengan mudah menambah kesalahan sebesar 10 µm hingga 50 µm. Itulah perbedaan antara lulus dan gagal.
Bagaimana Cara Mengurangi Interferensi Kontrol Gerak pada Tahap Motor Servo untuk Platform Penyelarasan Optik Otomatis?
Inilah pertanyaan besarnya.Bagaimana Cara Mengurangi Interferensi Kontrol Gerak pada Tahap Motor Servo untuk Platform Penyelarasan Optik Otomatis?Jawabannya bukanlah satu bagian ajaib. Ini adalah pendekatan sistematis.
Berikut adalah 8 hal yang kami lakukan dalam proyek nyata.
1. Gunakan Kabel Twisted-Pair Terlindung
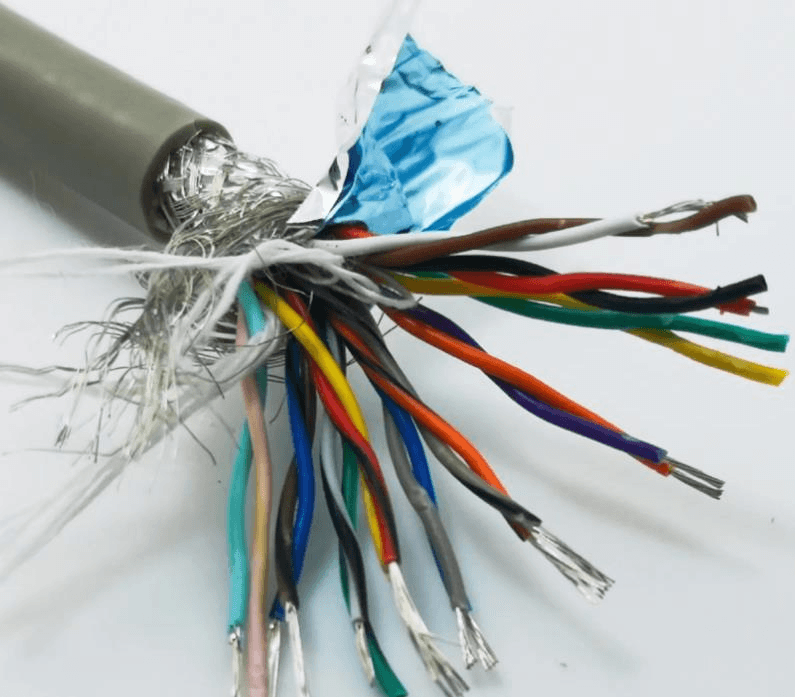
Pelindung menghalangi medan listrik. Puntiran membatalkan medan magnet. Gunakan kabel pasangan berpilin berpelindung untuk encoder. Gunakan kabel berpelindung untuk daya motor. Hubungkan pelindung di kedua ujung untuk kebisingan frekuensi tinggi. Untuk kebisingan frekuensi rendah, coba satu ujung saja. Uji kedua ujungnya.
Pelindung yang baik dapat mengurangi kebisingan hingga 20 dB sampai 40 dB. Itu berarti tegangan kebisingan berkurang 10 hingga 100 kali lipat.
2. Pisahkan Kabel Daya dan Kabel Sinyal
Jaga jarak kabel daya setidaknya 20 cm dari kabel sinyal. Jika harus bersilangan, silangkan pada sudut 90 derajat. Jangan pernah menjalankannya sejajar untuk jarak yang jauh. Aturan sederhana ini dapat mengurangigangguan kontrol geraksetengah atau lebih.
3. Perbaiki Sistem Pembumian Anda
Gunakan titik pentanahan tunggal untuk sinyal analog. Gunakan bidang pentanahan untuk noise frekuensi tinggi. Jaga agar kabel pentanahan tetap pendek dan tebal. Hindari rangkaian berantai (daisy chain). Pentanahan yang buruk dapat memperburuk EMI, bukan memperbaikinya.
4. Tambahkan Filter EMI dan Inti Ferit
Pasang filter EMI pada input AC drive. Tambahkan inti ferit pada kabel motor dan encoder. Inti ferit dapat menambah impedansi 10 dB hingga 30 dB pada frekuensi tinggi. Ini mencegah noise merambat sepanjang kabel.
5. Pilih Drive dan Motor dengan EMI Rendah
Tidak semua penggerak (drive) sama. Beberapa memiliki pengalihan lunak (soft switching). Beberapa memiliki filter bawaan. Beberapa motor memiliki desain gulungan yang lebih baik. Mintalah data uji EMI. EMI rendah.tahap motor servoMungkin biayanya 10% hingga 20% lebih mahal. Tetapi dapat menghemat 50% waktu debugging.
6. Meningkatkan Umpan Balik Encoder
Gunakan encoder diferensial, bukan single-ended. Sinyal diferensial menolak noise common-mode. Gunakan encoder optik di medan magnet yang kuat. Gunakan encoder magnetik di lingkungan yang kotor. Sesuaikan encoder dengan pekerjaannya.
7. Ukur Dulu Sebelum Memperbaiki
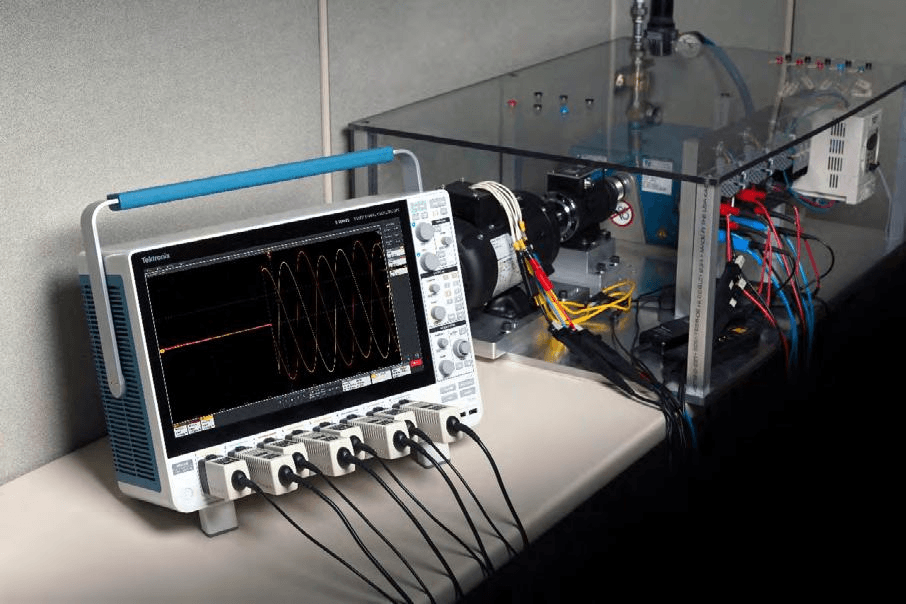
Anda tidak dapat memperbaiki apa yang tidak dapat Anda ukur. Gunakan osiloskop untuk melihat sinyal encoder. Gunakan penerima EMI untuk menemukan kebisingan yang dipancarkan. Periksa di dekat kamera, encoder, dan drive. Catat tingkat kebisingan sebelum dan sesudah setiap perbaikan.
8. Gunakan Filter Perangkat Lunak sebagai Upaya Terakhir
Terkadang perangkat keras saja tidak cukup. Anda dapat menambahkan filter notch pada drive. Anda dapat menambahkan filter low-pass pada perangkat lunak kamera. Anda dapat merata-ratakan beberapa pembacaan. Metode-metode ini tidak menghilangkan EMI, tetapi mengurangi dampaknya.
Tabel 1 menunjukkan jenis peningkatan yang dapat Anda harapkan.
| Metode | Pengurangan Kebisingan Khas | Biaya | Kesulitan |
| Kabel berpelindung | 20–40 dB | Rendah | Mudah |
| Daya/sinyal terpisah | Gangguan silang berkurang 50% | Rendah | Mudah |
| Pengardean yang tepat | 10–30 dB | Rendah | Sedang |
| Filter EMI | 20–40 dB | Sedang | Sedang |
| Inti ferit | 10–30 dB | Rendah | Mudah |
| Penggerak EMI rendah | 10–20 dB | Tinggi | Mudah |
| Pengkode diferensial | 20–40 dB | Sedang | Sedang |
| Filter perangkat lunak | 6–20 dB | Rendah | Sedang |
Motor Servo EMI Rendah vs Motor Servo Standar untuk Penyelarasan Optik Otomatis
Saat membeli panggung, Anda punya pilihan. Anda bisa membeli panggung standar. Atau Anda bisa membeli panggung dengan EMI rendah.Motor Servo EMI Rendah vs Motor Servo Standar untuk Penyelarasan Optik OtomatisPerbandingan itu penting. Hal ini memengaruhi harga, waktu tunggu, dan kinerja.
Berikut perbandingannya.
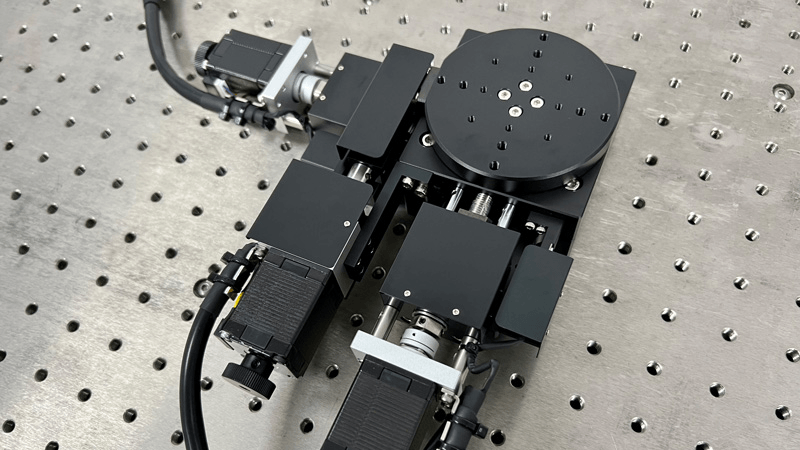
| Fitur | Tahap Motor Servo Standar | Motor Servo Tahap EMI Rendah |
| Kabel motor | Tanpa perisai atau perisai dasar | Terlindung ganda |
| Kabel encoder | Standar | Kabel pasangan berpilin terlindungi |
| Pembumian | Dasar | Bidang bintang + bidang tanah |
| Filter EMI | Tidak termasuk | Terpasang atau direkomendasikan |
| Menyetir | PWM standar | PWM rendah kebisingan atau difilter |
| Inti ferit | Opsional | Termasuk |
| Jenis encoder | Diferensial ujung tunggal atau standar | Diferensial dengan CMRR tinggi |
| Pengaturan kabel | Didefinisikan oleh pengguna | Dirancang dan diuji sebelumnya |
| Data uji EMI | Tidak tersedia | Tersedia berdasarkan permintaan. |
| Harga | 100% | 110%–130% |
| Terbaik untuk | Otomatisasi umum | Penyelarasan optik, metrologi, medis |
| Waktu penyiapan | Lebih lama | Singkat |
| Risiko gangguan | Lebih tinggi | Lebih rendah |
Meja geser standar sudah cukup untuk tugas-tugas sederhana. Jika Anda memindahkan komponen dari titik A ke titik B dengan akurasi 50 µm, interferensi elektromagnetik (EMI) mungkin tidak menjadi masalah. Namun, jika Anda menyelaraskan komponen optik dengan akurasi 1 µm, meja geser standar mungkin akan gagal.
Tahap EMI rendah memang lebih mahal. Tetapi hal itu mengurangi risiko. Menghemat waktu rekayasa. Meningkatkan hasil produksi. Dalam banyak proyek, biaya tambahan tersebut akan balik modal dalam hitungan minggu.
Daftar Periksa Seleksi Sederhana
Bagaimana Anda memilih yang tepat?tahap motor servoGunakan daftar periksa ini.
Langkah 1: Tentukan lingkungan EMI Anda.Buat daftar peralatan di dekatnya. Mesin las, pompa, laser, dan penggerak merupakan sumber kebisingan yang kuat. Periksa jaraknya. Periksa frekuensinya.
Langkah 2: Periksa pengulangan, bukan hanya resolusi.Suatu tahap mungkin memiliki resolusi 0,1 µm. Tetapi jika pengulangannya 5 µm, maka tidak mungkin mempertahankan keselarasan 1 µm. Mintalah data uji di bawah EMI (Electromagnetic Interference).
Langkah 3: Tanyakan tentang pelindung dan pentanahan.Apakah kabel-kabel tersebut terlindungi? Bagaimana cara pelindung tersebut terhubung? Apakah ada bidang pentanahan? Dapatkah Anda memberikan diagram pentanahan?
Langkah 4: Tinjau desain kabel dan konektor.Konektor logam lebih baik daripada plastik. Konektor logam memberikan perlindungan. Periksa radius tekukan kabel. Tekukan yang terlalu tajam dapat merusak lapisan pelindung.
Langkah 5: Minta data uji EMI.Mintalah data emisi radiasi dan konduksi. Mintalah data uji imunitas. Jika pemasok tidak dapat menyediakannya, berhati-hatilah.
Langkah 6: Pertimbangkan total biaya.Jangan hanya membandingkan harga tahap produksi. Sertakan juga waktu rekayasa, waktu debugging, waktu henti produksi, dan kerugian hasil produksi.
Kasus Nyata dari Lantai Bengkel Kami
Kita telah melihatEMI pada panggung bermotordi berbagai industri. Berikut empat studi kasus nyata.
Kasus 1: Inspeksi wafer semikonduktor.Seorang pelanggan menggunakan standartahap motor servoKamera mendeteksi noise sebesar 5 µm. Pengulangan pengukuran pada stage adalah 3 µm. Setelah menambahkan kabel berpelindung dan inti ferit, noise turun menjadi 1 µm. Hasil produksi meningkat sebesar 8%.
Kasus 2: Perbaikan panel layar.Sistem perbaikan layar mengalami kerusakan penggerak acak setiap 20–30 siklus. Penyebabnya adalah loop ground antara stage dan laser. Ground satu titik dan transformator isolasi memperbaikinya. Kerusakan berhenti sepenuhnya.
Kasus 3: Pemindaian slide medis.Pemindai medis membutuhkan gerakan yang halus. Platformnya bergetar pada frekuensi 100 Hz. Penyebabnya adalah gangguan PWM dari penggerak. Filter low-pass dan penggerak low-EMI mengurangi getaran hingga 90%.
Kasus 4: Penyelarasan laser.Platform penyelarasan laser memiliki kesalahan posisi 10 µm. Kabel encoder tidak terlindungi. Kabel tersebut terbentang di samping kabel daya 220 V sepanjang 3 meter. Setelah memisahkan kabel dan menggunakan kabel encoder yang terlindungi, kesalahan turun menjadi 1,5 µm.
Pertanyaan yang Sering Diajukan (FAQ)
Bagaimana Cara Mengurangi Interferensi Kontrol Gerak pada Tahap Motor Servo untuk Platform Penyelarasan Optik Otomatis?
Gunakan kabel berpelindung. Pisahkan daya dan sinyal. Lakukan pentanahan dengan benar. Tambahkan filter dan ferit. Pilih tahap EMI rendah. Uji dengan osiloskop. Langkah-langkah ini mengurangigangguan kontrol gerakdalam kebanyakan kasus, angkanya mencapai 80% hingga 95%.
Apa sumber EMI terbesar pada tahap motor servo?
Penggerak servo PWM adalah sumber terbesar. Kabel motor berada di urutan kedua. Ground loop berada di urutan ketiga.
Bisakah saya memperbaiki EMI tanpa mengubah panggung?
Ya. Anda dapat menambahkan filter, ferit, dan kabel berpelindung. Anda dapat meningkatkan pentanahan. Tetapi jika desain panggungnya buruk, Anda mungkin hanya mendapatkan peningkatan sebagian.
Berapa harga sebuah tahap motor servo EMI rendah?
Panggung EMI rendah harganya 10% hingga 30% lebih mahal daripada panggung standar. Harga pastinya bergantung pada jarak tempuh, beban, dan akurasi.
Apakah saya memerlukan tahap EMI rendah untuk ruang bersih?
Ruang bersih tidak menghilangkan interferensi elektromagnetik (EMI). Namun, peralatan ruang bersih seringkali sensitif. Tahap EMI rendah adalah pilihan yang baik untuk penyelarasan optik ruang bersih.
Bagaimana cara saya menguji EMI?
Gunakan osiloskop untuk mengukur noise sinyal. Gunakan penerima EMI untuk mengukur noise radiasi. Uji pada kamera, encoder, dan drive. Bandingkan sebelum dan sesudah setiap perbaikan.
Mengapa Bekerja Sama dengan Kami?
Kami telah berkecimpung dalam bisnis ini selama lebih dari 9 tahun. Kami membuat stage manual dan bermotor. Kami juga membuat platform penyelarasan otomatis. Kami fokus pada R&D, produksi, dan penjualan. Kami memahami EMI karena kami mengujinya setiap hari.
Kitatahap motor servoPilihan yang tersedia meliputi:
Set kabel dengan interferensi elektromagnetik rendah.
Kabel encoder berpelindung.
Filter EMI terintegrasi.
Encoder diferensial.
Desain pentanahan khusus.
Data uji EMI tersedia berdasarkan permintaan.
Kami tidak hanya menjual panggung. Kami membantu Anda menyelesaikan seluruh masalah pergerakan. Jika Anda memiliki masalah EMI (Interferensi Elektromagnetik), kirimkan pengaturan Anda kepada kami. Kami dapat meninjau kabel, pentanahan, dan pengaturan penggerak Anda. Kami dapat merekomendasikan panggung dengan EMI rendah yang sesuai dengan anggaran Anda.
Mari Bicara Tentang Masalah EMI Anda
Apakah Anda sedang membangun platform penyelarasan optik otomatis? Apakah Anda lelah dengangangguan kontrol gerakApakah Anda membutuhkan?tahap motor servoApakah itu berarti bekerja di pabrik yang bising?
Hubungi kami hari ini. Beri tahu kami target akurasi Anda, rentang pergerakan, beban, dan lingkungan Anda. Kami akan memberikan rekomendasi yang jelas. Kami juga akan membagikan data uji dan saran pemilihan. Mari kurangi EMI dan tingkatkan hasil panen Anda.
Hubungi kami sekarang juga. Dapatkan penawaran harga cepat. Selesaikan masalah EMI Anda dengan panggung yang dirancang untuk produksi nyata.
Waktu posting: 19 Oktober 2026


