

Oleme ehitanud käsitsi ja mootoriga lavasid üle üheksa aasta. Samuti toodame automatiseeritud joondusplatvorme. Seega oleme näinud palju elektromagnetilisi häireid. Mõned on lihtsad, mõned aga ajavad tahtmise juukseid peast kiskuda.
Kui töötad optilise joondamisega, siis tead seda tunnet. Lava liigub. Kaamera vaatab. Pilt on mürane. Positsioon on mõne mikroni võrra nihkes. Kontrollid mehaanikat. Kõik on kinni. Siis saad aru, et probleem pole mehaaniline. See on elektriline müra.
See juhend on mõeldud ostjatele, inseneridele ja kõigile, kes vajavadservomootori staadiummis päriselt ka päris tehases töötab. Ilma mingi lisaliigutuseta. Lihtsalt praktilised asjad, mida oleme päris projektidest õppinud.
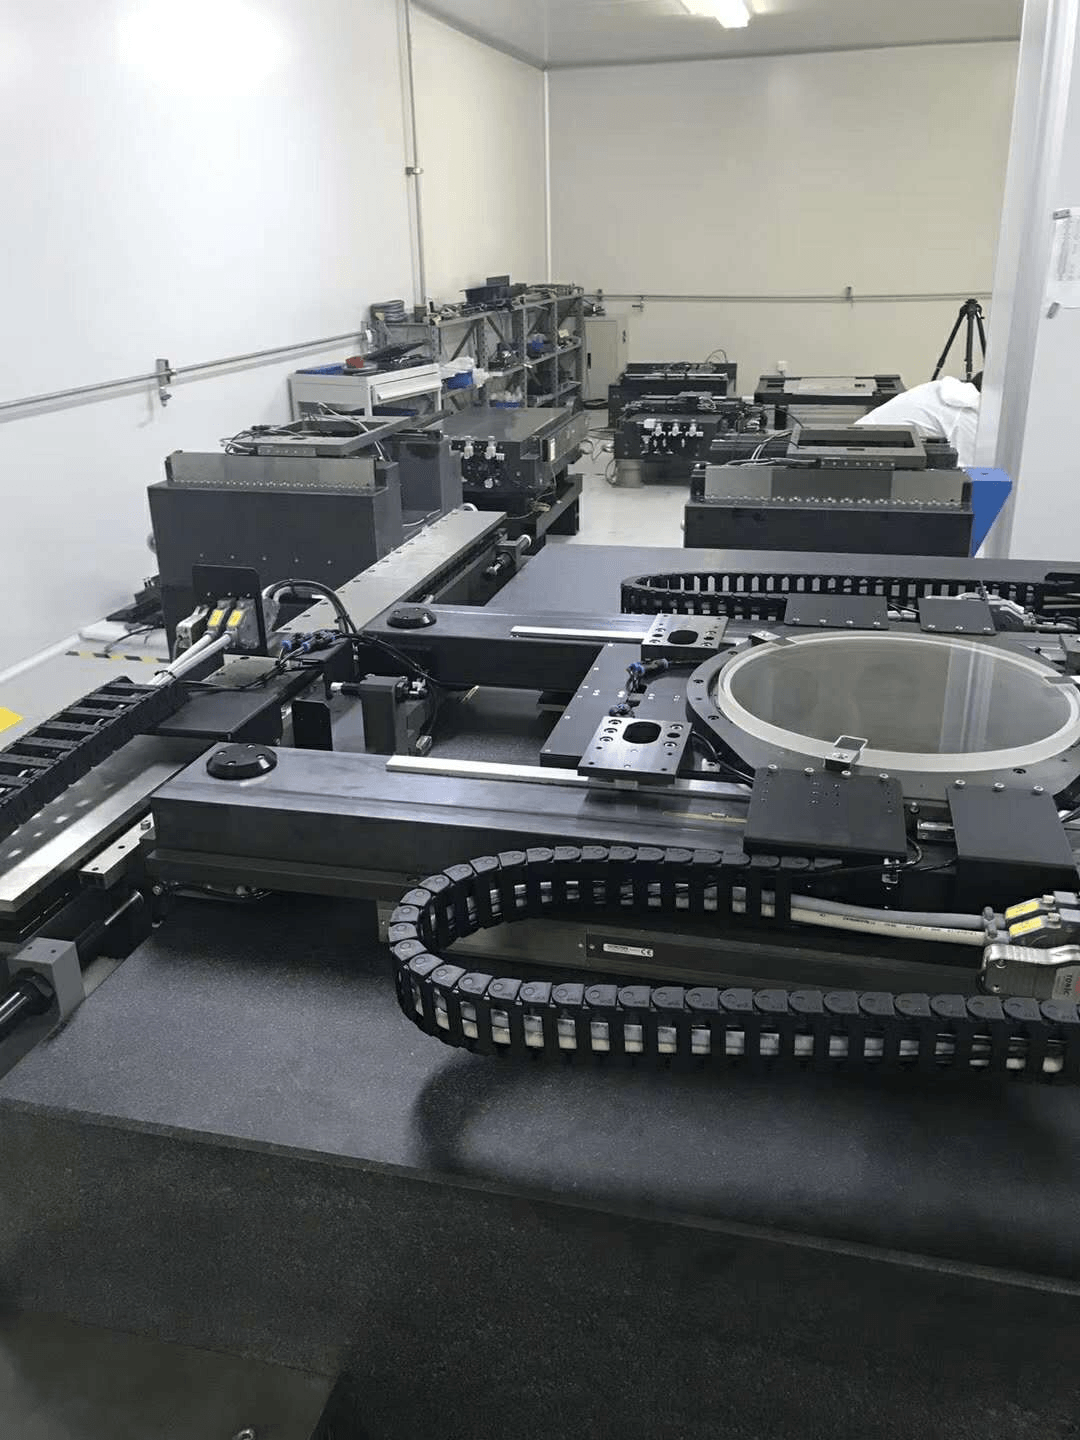
Mida EMI teeb servomootori etapile
EMI tähistab elektromagnetilist interferentsi. See on soovimatu elektriline müra. See võib levida kaablite või õhu kaudu. Lavale jõudes häirib see draivi, kodeerijat, kaamerat või andureid.
Tulemus?Liikumisjuhtimise häiredLaud ei liigu täpselt sinna, kuhu sa käskisid. Mõnikord on see pisike viga. Mõnikord on see suur viga. Optilises joonduses on isegi pisike viga suur asi.
Laboris nägime standardset töölauda, mille korduvus on 2 µm. Tootmisliinil langes see 15 µm-ni. Sama töölaud. Sama mehaanika. Ainus erinevus oli lähedalasuvate seadmete elektromagnetiline häire.
Kust EMI pärineb motoriseeritud etappidel
Elektromagnetilised häired motoriseeritud etappidestavaliselt neljast kohast. Vaatleme neid lähemalt.
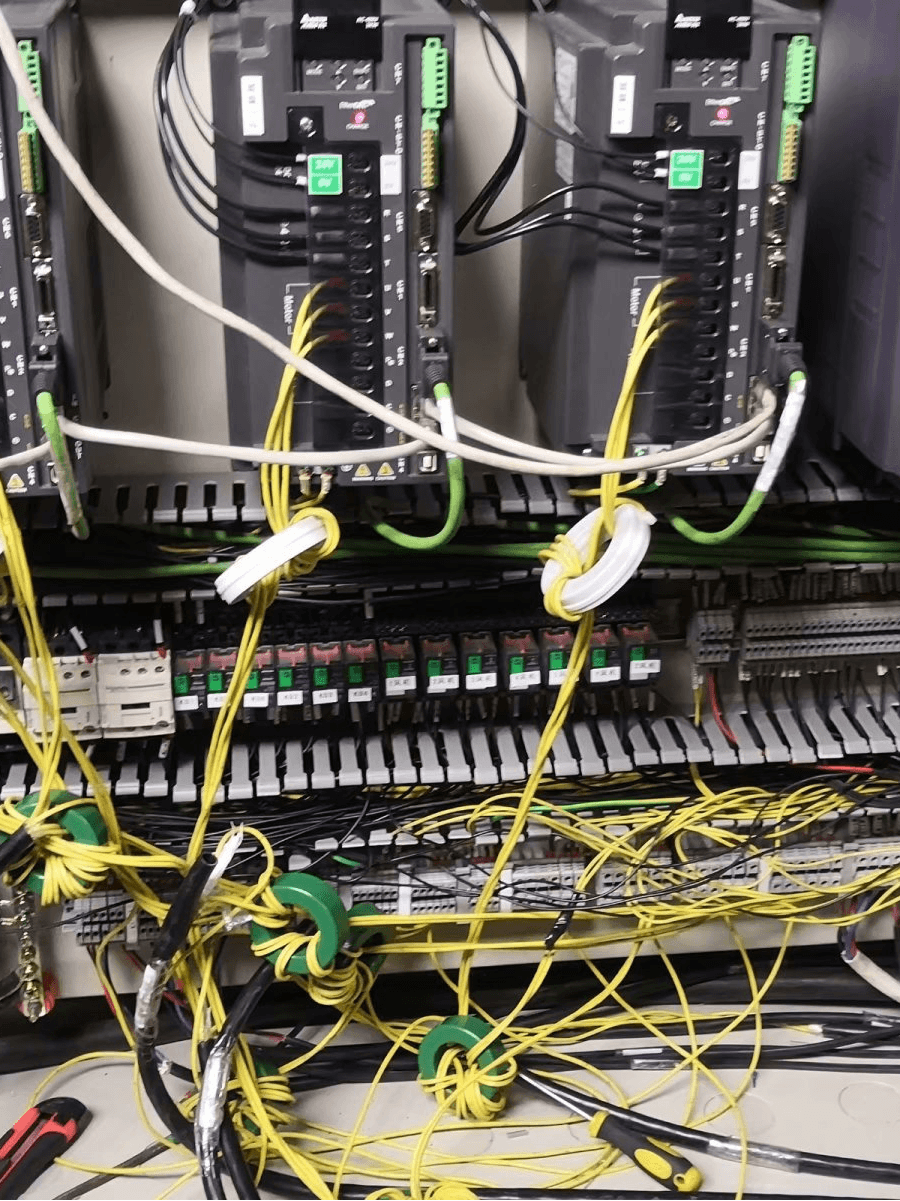
Ajam on tavaliselt peamine kahtlusalune
Enamik servoajameid kasutab PWM-i. See tähendab, et nad lülitavad toite sisse ja välja väga kiiresti. Me räägime 10 kHz kuni 100 kHz või rohkem. See kiire lülitamine tekitab kõrgsageduslikku müra. See on enamiku süsteemide suurim elektromagnetiliste häirete allikas.
Kaablid ja maandus: tavalised kahtlusalused
Toite- ja signaalikaableid ei tohiks kunagi koos kulgeda. Kui nad seda teevad, siis müra levib ühelt teisele. Oleme näinud 3-meetrist varjestamata enkoodrikaablit 220 V toitekaabli kõrval. See lisas 10 µm viga. Ainult kaabli paigaldamise tõttu.
Halb maandus on veel üks suur probleem. Maandussilmus toimib nagu antenn. See võtab müra vastu ja saadab selle otse teie kodeerijasse või kaamerasse.
Kodeerijad ja kaamerad on ohvrid
Kodeerijad saadavad madalpinge signaale. Neid on kerge häirida. Kui koodri kaabel pole varjestatud, võib müra impulsse muuta. Sellisel juhul arvab ajam, et aste on kusagil mujal.
Kaamerad on samuti tundlikud. Elektromagnetiline interferents ilmneb pildil joonte, lume või veerevate ribadena. Tarkvara näeb valet serva. See arvutab vale nihke. Lava liigub valesse kohta.
Muud allikad, millele te ehk ei mõtlegi
Keevitusaparaadid, pumbad, laserid ja isegi luminofoorlambid võivad tekitada elektromagnetilisi häiringuid. Meil oli kord klient, kelle keevituslava lakkas iga kord, kui lähedal asuv keevitusaparaat sisse lülitus. Lavaga oli kõik korras. Probleemiks oli keskkond.
Miks on automatiseeritud optiline joondamine nii tundlik?
EMI motoriseeritud lavades automatiseeritud optilise joondamise platvormide jaokson levinud ja kulukas probleem. Siin on põhjus.
Optiline joondamine on suletud ahelaga protsess. Kaamera vaatleb märki. Tarkvara arvutab nihke. Töölaud liigub selle korrigeerimiseks. Seejärel kontrollib kaamera uuesti. Kui kaamerasignaali siseneb elektromagnetilist häiret, pole pilt selge. Kui kodeerijasignaali siseneb elektromagnetilist häiret, läheb ajam segadusse. Tsükkel ei rahune kunagi.
Paljudes tehastes on sihtväärtus 1–5 µm. Elektromagnetiline interferents võib kergesti lisada 10–50 µm viga. See ongi erinevus läbimise ja mitteläbimise vahel.
Kuidas vähendada liikumisjuhtimise häireid servomootori etappides automatiseeritud optilise joondamise platvormide jaoks?
See on suur küsimus.Kuidas vähendada liikumisjuhtimise häireid servomootori etappides automatiseeritud optilise joondamise platvormide jaoks?Vastus ei peitu ühes maagilises detailis. See on süsteemne lähenemine.
Siin on 8 asja, mida me päris projektides teeme.
1. Kasutage varjestatud keerdpaarkaableid
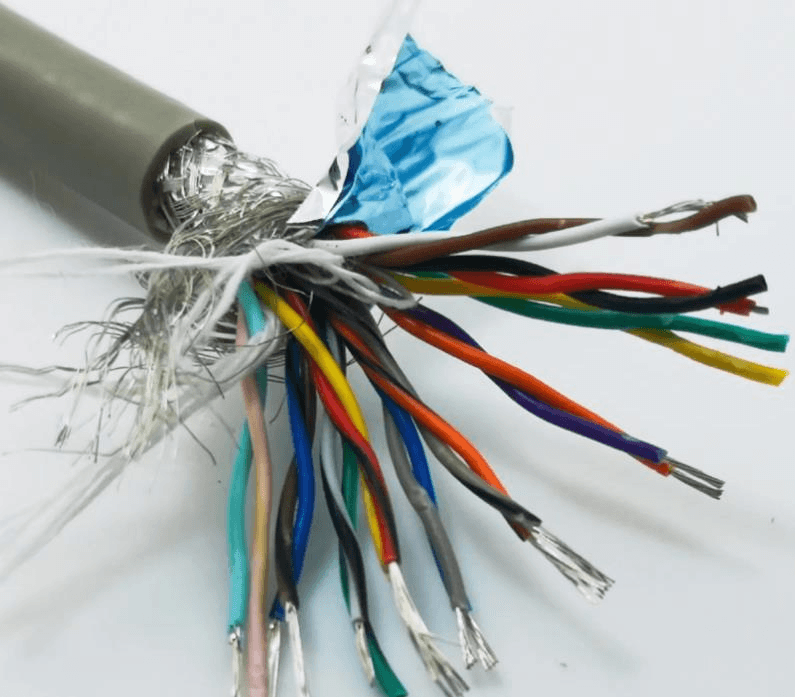
Varjestus blokeerib elektriväljad. Keeramine tühistab magnetväljad. Enkoodrite jaoks kasutage varjestatud keerdpaari. Mootori toiteks kasutage varjestatud kaableid. Kõrgsagedusliku müra korral ühendage varjestus mõlemast otsast. Madalsagedusliku müra korral proovige ühte otsa. Testige mõlemat.
Hea kilp suudab müra vähendada 20–40 dB võrra. See on 10–100 korda väiksem mürapinge.
2. Hoidke toite- ja signaalijuhtmed lahus
Hoidke toitekaablid signaalikaablitest vähemalt 20 cm kaugusel. Kui need peavad ristuma, tehke seda 90-kraadise nurga all. Ärge kunagi vedage neid pikkade vahemaade tagant paralleelselt. See lihtne reegel aitab vähendadaliikumisjuhtimise häiredpoole või rohkema võrra.
3. Parandage oma maandus
Analoogsignaalide jaoks kasutage ühepunktilist maandust. Kõrgsagedusliku müra korral kasutage maandusplaati. Hoidke maandusjuhtmed lühikesed ja jämedad. Vältige päriühendusi. Halb maandus võib elektromagnetilisi häiringuid halvendada, mitte parandada.
4. Lisage EMI-filtrid ja ferriitsüdamikud
Paigaldage ajami vahelduvvoolu sisendisse EMI-filter. Lisage mootori ja enkoodri kaablitele ferriitsüdamikud. Ferriitsüdamik võib kõrgel sagedusel lisada impedantsi 10–30 dB. See peatab müra levimise mööda kaablit.
5. Valige madala elektromagnetilise koormusega ajamid ja mootorid
Kõik ajamid ei ole võrdsed. Mõnel on pehme lülitus. Mõnel on sisseehitatud filtrid. Mõnel mootoril on parem mähise disain. Küsige EMI-testi andmeid. Madala EMI-gaservomootori staadiumvõib maksta 10–20% rohkem. Kuid see võib säästa 50% veaotsingu ajast.
6. Parandage kodeerija tagasisidet
Kasutage diferentsiaalenkoodreid ühepoolsete asemel. Diferentsiaalsignaalid tõrjuvad ühisrežiimi müra. Kasutage optilisi enkoodreid tugevates magnetväljades. Kasutage magnetenkoodreid määrdunud keskkondades. Valige töö jaoks sobiv enkooder.
7. Mõõtke enne parandamist
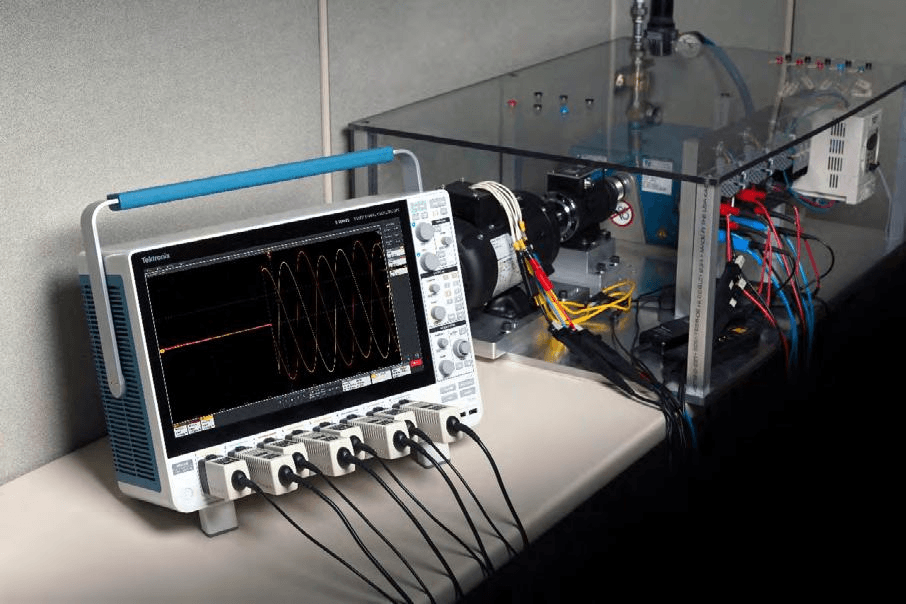
Sa ei saa parandada seda, mida sa ei saa mõõta. Kasuta ostsilloskoopi enkoodri signaalide uurimiseks. Kasuta EMI-vastuvõtjat kiirgusmüra leidmiseks. Kontrolli kaamera, enkoodri ja draivi lähedal. Salvesta müratase enne ja pärast iga parandust.
8. Kasutage tarkvarafiltreid viimase abinõuna
Mõnikord ei piisa riistvarast. Draivi saab lisada sälkfiltri. Kaamera tarkvarasse saab lisada madalpääsfiltri. Mitme näidu põhjal saab arvutada keskmise. Need meetodid ei kõrvalda elektromagnetilisi häireid, kuid vähendavad nende mõju.
Tabel 1 näitab, millist paranemist võite oodata.
| Meetod | Tüüpiline mürasummutus | Maksumus | Raskusaste |
| Varjestatud kaablid | 20–40 dB | Madal | Lihtne |
| Eraldi toide/signaal | 50% vähem läbikostet | Madal | Lihtne |
| Nõuetekohane maandus | 10–30 dB | Madal | Keskmine |
| EMI-filter | 20–40 dB | Keskmine | Keskmine |
| Ferriitsüdamikud | 10–30 dB | Madal | Lihtne |
| Madala elektromagnetilise kiirgusega ajam | 10–20 dB | Kõrge | Lihtne |
| Diferentsiaalkooder | 20–40 dB | Keskmine | Keskmine |
| Tarkvarafilter | 6–20 dB | Madal | Keskmine |
Madala EMI-ga servomootori staadium vs standardne servomootori staadium automaatseks optiliseks joondamiseks
Lava ostmisel on teil valikuvõimalus. Võite osta tavalise lava. Või madala elektromagnetilise häirega lava.Madala EMI-ga servomootori staadium vs standardne servomootori staadium automaatseks optiliseks joondamiseksVõrdlus on oluline. See mõjutab hinda, tarneaega ja jõudlust.
Nii nad võrdlevad.
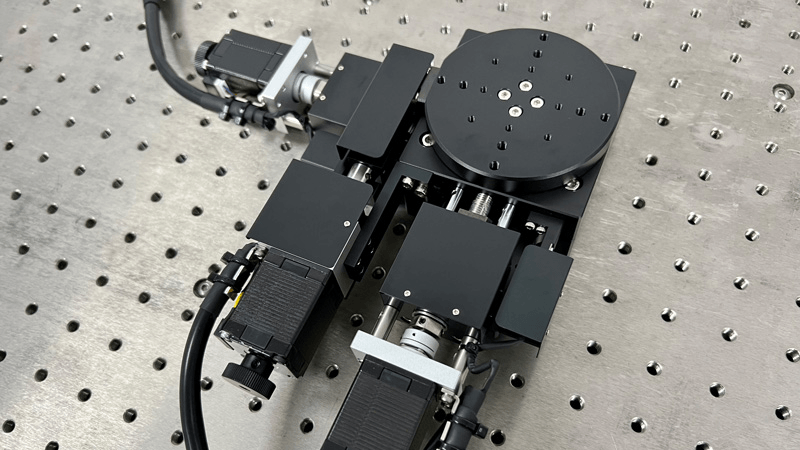
| Funktsioon | Standardne servomootori etapp | Madala EMI-ga servomootori etapp |
| Mootori kaabel | Varjestamata või põhiline kilp | Topeltvarjestatud |
| Kodeerija kaabel | Standardne | Varjestatud keerdpaar |
| Maandus | Põhiline | Tähemaa + maandusplaat |
| EMI-filter | Ei kuulu komplekti | Sisseehitatud või soovitatav |
| Sõida | Standardne PWM | Madala müratasemega PWM või filtreeritud |
| Ferriitsüdamikud | Valikuline | Lisatud |
| Kodeerija tüüp | Ühe otsaga või standardne diferentsiaal | Diferentsiaal kõrge CMRR-iga |
| Kaabli marsruutimine | Kasutaja määratletud | Eelnevalt disainitud ja testitud |
| Elektromagnetiliste häirete testi andmed | Pole saadaval | Saadaval soovi korral |
| Hind | 100% | 110–130% |
| Parim | Üldine automatiseerimine | Optiline joondamine, metroloogia, meditsiin |
| Seadistamise aeg | Pikem | Lühem |
| Häirete oht | Kõrgem | Alumine |
Standardne platvorm sobib lihtsate ülesannete jaoks. Kui liikuda punktist A punkti B 50 µm täpsusega, ei pruugi elektromagnetiline häire oluline olla. Aga kui joondada optilisi komponente 1 µm täpsusega, võib standardne platvorm rikki minna.
Madala elektromagnetilise tihedusega aste maksab rohkem. Kuid see vähendab riski. See säästab inseneriaega. See parandab tootlust. Paljudes projektides tasub lisakulu ära nädalate jooksul.
Lihtne valiku kontrollnimekiri
Kuidas valida õigeservomootori staadiumKasutage seda kontrollnimekirja.
1. samm: määrake oma elektromagnetiliste häirete keskkond.Loetle lähedalasuvad seadmed. Keevitusseadmed, pumbad, laserid ja ajamid on tugevad müraallikad. Kontrolli kaugust. Kontrolli sagedust.
2. samm: kontrollige korduvust, mitte ainult eraldusvõimet.Töölaua eraldusvõime võib olla 0,1 µm. Aga kui korduvus on 5 µm, siis ei saa see hoida 1 µm joondust. Küsige testandmeid elektromagnetiliste häirete alt.
3. samm: küsige varjestuse ja maanduse kohta.Kas kaablid on varjestatud? Kuidas on varjestus ühendatud? Kas on olemas maandusplaat? Kas saaksite esitada maandusskeemi?
4. samm: Vaadake üle kaabli ja pistiku disain.Metallpistikud on paremad kui plast. Need pakuvad varjestust. Kontrolli kaabli painutusraadiust. Liiga suur painutus võib varjestuse katki teha.
5. samm: taotlege elektromagnetiliste häirete testiandmeid.Küsige kiirgus- ja juhtivuskiirguse andmeid. Küsige immuunsuse testi andmeid. Kui tarnija ei saa neid esitada, olge ettevaatlik.
6. samm: Arvestage kogukuluga.Ära võrdle ainult etapi hinda. Arvesta ka projekteerimisaega, veaotsingu aega, seisakuid ja tootluse kadu.
Pärisjuhtumid meie müügipõrandalt
Me oleme näinudElektromagnetilised häired motoriseeritud etappidespaljudes tööstusharudes. Siin on neli reaalset juhtumit.
Juhtum 1: Pooljuhtplaatide kontroll.Klient kasutas standarditservomootori staadiumKaamera nägi 5 µm müra. Töölaua korduvus oli 3 µm. Pärast varjestatud kaablite ja ferriitsüdamiku lisamist langes müra 1 µm-ni. Saagis paranes 8%.
Juhtum 2: Ekraanipaneeli remont.Ühel kuvari remondisüsteemil esines iga 20–30 tsükli järel juhuslikke ajami rikkeid. Põhjuseks oli maandussilmus laua ja laseri vahel. Selle parandas ühepunktiline maandus ja isolatsioonitrafo. Rikked lakkasid täielikult.
Juhtum 3: Meditsiinilise slaidi skaneerimine.Meditsiiniline skanner vajas sujuvat liikumist. Lava vibreeris sagedusel 100 Hz. Põhjuseks oli ajamist tulev PWM-müra. Madalpääsfilter ja madalelektromagnetiline ajam vähendasid vibratsiooni 90%.
4. juhtum: Laseriga joondamine.Laserjoondusplatvormil oli 10 µm positsiooniviga. Kodeerija kaabel oli varjestamata. See kulges 3 meetri ulatuses 220 V toitekaabli kõrval. Pärast kaablite eraldamist ja varjestatud kooderikaabli kasutamist langes viga 1,5 µm-ni.
KKK
Kuidas vähendada liikumisjuhtimise häireid servomootori etappides automatiseeritud optilise joondamise platvormide jaoks?
Kasutage varjestatud kaableid. Eraldage toide ja signaal. Maandage korralikult. Lisage filtrid ja ferriidid. Valige madala elektromagnetilise häirega aste. Testige ostsilloskoobiga. Need sammud vähendavadliikumisjuhtimise häiredenamikul juhtudel 80–95%.
Mis on servomootori etapis suurim elektromagnetilise häire allikas?
PWM-servoajam on suurim allikas. Teisel kohal on mootorikaablid. Kolmandal kohal on maandussilmused.
Kas ma saan elektromagnetilisi rikkeid parandada ilma etappi muutmata?
Jah. Saate lisada filtreid, ferriite ja varjestatud kaableid. Saate parandada maandust. Aga kui lavakujundus on halb, võite saavutada vaid osalise paranemise.
Kui palju maksab madala elektromagnetilise interaktsiooniga servomootori aste?
Madala elektromagnetilise häirega lava maksab 10–30% rohkem kui tavaline lava. Täpne hind sõltub käigupikkusest, koormusest ja täpsusest.
Kas ma vajan puhasruumi jaoks madala elektromagnetilise kiirgusega lava?
Puhasruum ei kõrvalda elektromagnetilisi häireid. Kuid puhasruumi seadmed on sageli tundlikud. Madala elektromagnetilise häirega platvorm on hea valik puhasruumi optiliseks joondamiseks.
Kuidas ma testin elektromagnetilist häiret?
Signaalimüra mõõtmiseks kasutage ostsilloskoopi. Kiirgusmüra mõõtmiseks kasutage EMI-vastuvõtjat. Testige kaamerat, enkoodrit ja ajamit. Võrrelge enne ja pärast iga parandust.
Miks meiega koostööd teha
Oleme selles äris tegutsenud üle 9 aasta. Valmistame manuaalseid ja mootoriga töölavasid. Samuti toodame automatiseeritud joondusplatvorme. Keskendume teadus- ja arendustegevusele, tootmisele ja müügile. Me mõistame elektromagnetilisi häireid, sest testime neid iga päev.
Meieservomootori staadiumvalikute hulka kuuluvad:
Madala elektromagnetilise häirega kaablikomplektid.
Varjestatud kodeerijakaablid.
Sisseehitatud EMI-filtrid.
Diferentsiaalkoodrid.
Kohandatud maandusdisain.
EMI testi andmed on saadaval nõudmisel.
Me ei müü lihtsalt lava. Aitame teil lahendada kogu liikumisprobleemi. Kui teil on elektromagnetiliste häirete probleem, saatke meile oma seadistus. Saame üle vaadata teie kaablid, maanduse ja ajami sätted. Saame soovitada madala elektromagnetiliste häiretega lava, mis sobib teie eelarvega.
Räägime teie elektromagnetiliste häirete probleemist
Kas ehitate automatiseeritud optilise joondamise platvormi? Kas olete väsinudliikumisjuhtimise häiredKas teil on vajaservomootori staadiummis töötab lärmakas tehases?
Võtke meiega juba täna ühendust. Rääkige meile oma täpsuse eesmärgist, liikumisulatuse, koormusest ja keskkonnast. Anname teile selge soovituse. Jagame ka testiandmeid ja valikunõuandeid. Vähendame elektromagnetilisi häireid ja parandame teie tootlikkust.
Saatke meile kohe e-kiri. Hankige kiire hinnapakkumine. Lahendage oma elektromagnetiliste häirete probleem lavaga, mis on ehitatud päris produktsiooniks.
Postituse aeg: 19. okt 2026


