

हामी ९ वर्षभन्दा बढी समयदेखि म्यानुअल र मोटराइज्ड स्टेजहरू निर्माण गर्दै आएका छौं। हामी स्वचालित पङ्क्तिबद्ध प्लेटफर्महरू पनि बनाउँछौं। त्यसैले हामीले धेरै EMI समस्याहरू देखेका छौं। केही सजिलो छन्। केहीले तपाईंलाई आफ्नो कपाल तान्न मन लाग्छ।
यदि तपाईंले अप्टिकल अलाइनमेन्टसँग काम गर्नुभयो भने, तपाईंलाई कस्तो अनुभूति हुन्छ भन्ने कुरा थाहा हुन्छ। स्टेज चल्छ। क्यामेरा देखिन्छ। छवि कोलाहलपूर्ण छ। स्थिति केही माइक्रोनले बन्द छ। तपाईंले मेकानिक्स जाँच गर्नुहुन्छ। सबै कुरा कडा छ। त्यसपछि तपाईंले महसुस गर्नुहुन्छ कि समस्या मेकानिक्स होइन। यो विद्युतीय आवाज हो।
यो गाइड खरिदकर्ता, इन्जिनियर र आवश्यक पर्ने जो कोहीको लागि होसर्वो मोटर चरणत्यो वास्तवमा वास्तविक कारखानामा काम गर्छ। कुनै फ्लफ छैन। हामीले वास्तविक परियोजनाहरूबाट सिकेका व्यावहारिक कुराहरू मात्र।
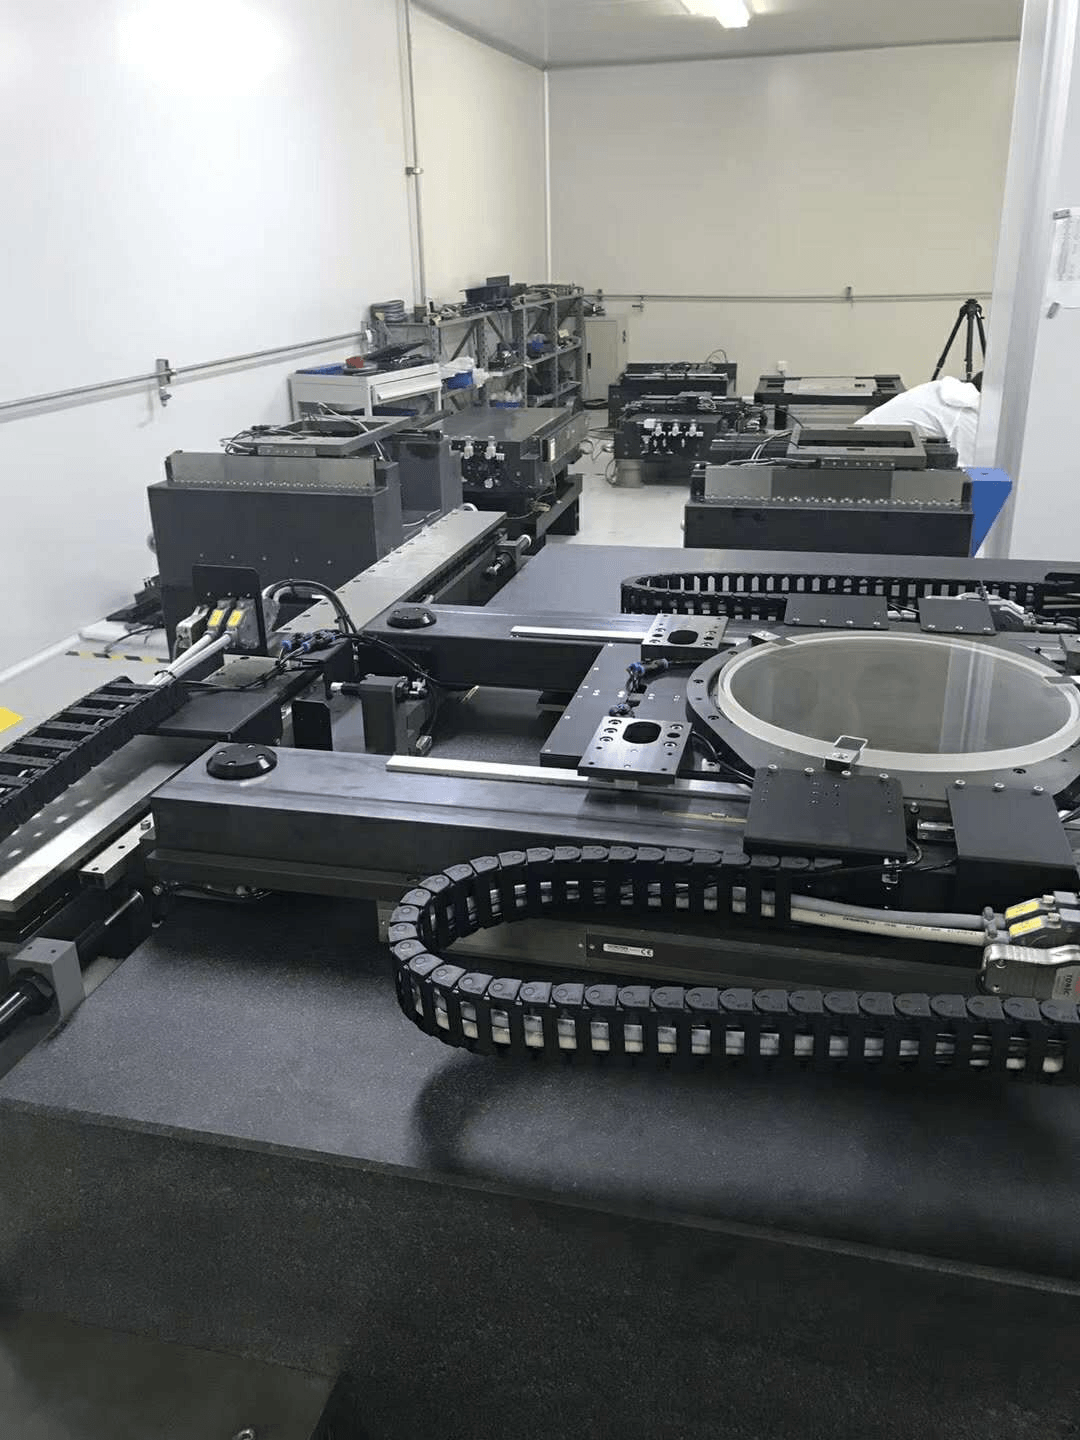
EMI ले सर्वो मोटर स्टेजमा के गर्छ?
EMI भनेको इलेक्ट्रोम्याग्नेटिक इन्टरफेरन्स हो। यो अवांछित विद्युतीय आवाज हो। यो केबलहरू मार्फत वा हावा मार्फत यात्रा गर्न सक्छ। जब यो तपाईंको स्टेजमा पुग्छ, यसले ड्राइभ, एन्कोडर, क्यामेरा, वा सेन्सरहरूसँग गडबड गर्छ।
नतिजा?गति नियन्त्रण हस्तक्षेप। स्टेज तपाईंले भन्नुभएको ठाउँमा ठ्याक्कै सर्दैन। कहिलेकाहीँ यो सानो त्रुटि हो। कहिलेकाहीँ यो ठूलो त्रुटि हो। अप्टिकल अलाइनमेन्टमा, सानो त्रुटि पनि ठूलो कुरा हो।
हामीले प्रयोगशालामा २ µm दोहोरिने क्षमता भएको मानक चरण देखेका छौं। उत्पादन लाइनमा, यो १५ µm मा झर्यो। उही चरण। उही मेकानिक्स। फरक केवल नजिकैका उपकरणहरूबाट EMI थियो।
मोटराइज्ड चरणहरूमा EMI कहाँबाट आउँछ?
मोटराइज्ड चरणहरूमा EMIसामान्यतया चार ठाउँबाट आउँछ। तिनीहरूलाई भनिहालौं।
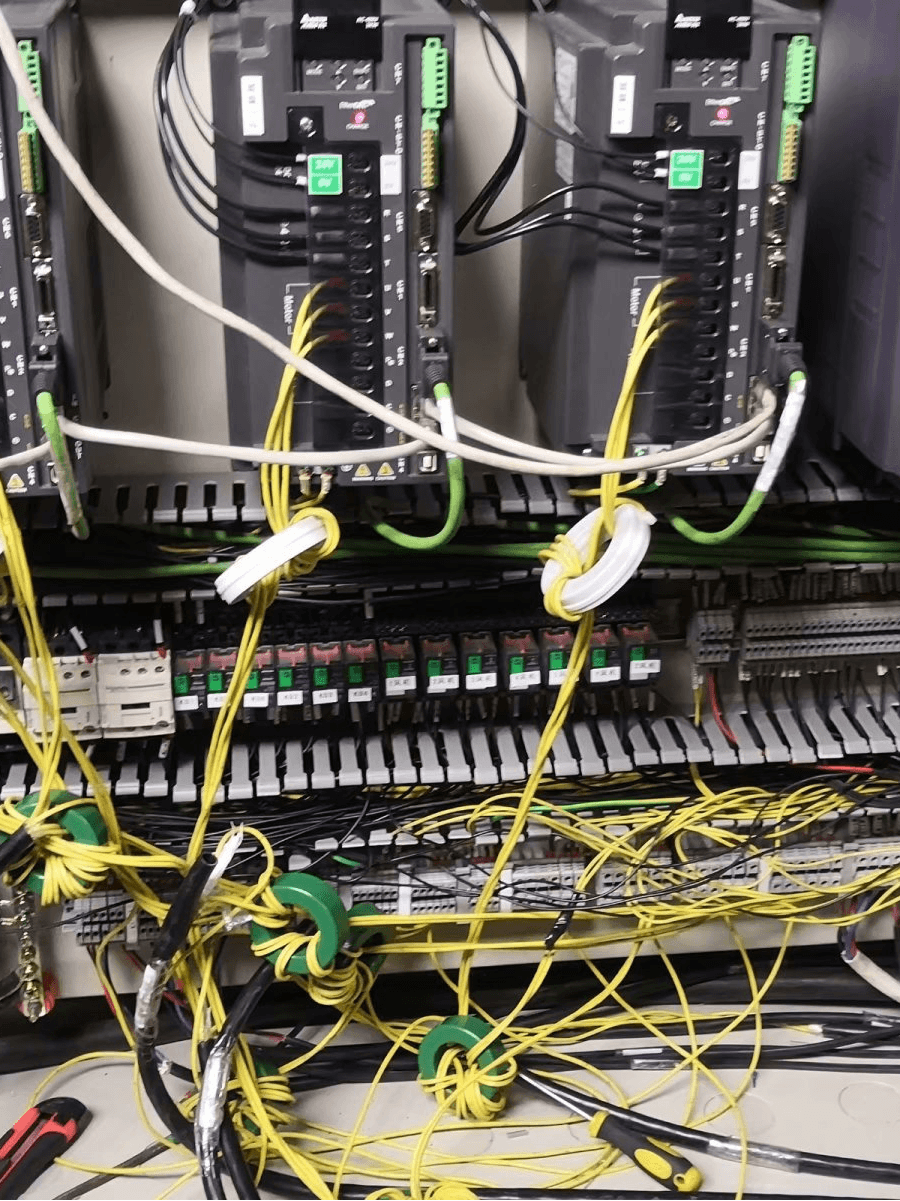
ड्राइभ सामान्यतया मुख्य संदिग्ध हुन्छ
धेरैजसो सर्वो ड्राइभहरूले PWM प्रयोग गर्छन्। यसको मतलब तिनीहरूले धेरै छिटो पावर अन र अफ गर्छन्। हामी १० kHz देखि १०० kHz वा सोभन्दा बढी कुरा गर्दैछौं। यो द्रुत स्विचिङले उच्च-फ्रिक्वेन्सी आवाज सिर्जना गर्दछ। यो धेरैजसो प्रणालीहरूमा EMI को सबैभन्दा ठूलो स्रोत हो।
केबल र ग्राउन्डिङ: सामान्य शंकास्पदहरू
पावर केबल र सिग्नल केबलहरू कहिल्यै पनि सँगै चल्नु हुँदैन। यदि तिनीहरू एकसाथ चल्छन् भने, आवाज एकबाट अर्कोमा उफ्रिन्छ। हामीले २२० V पावर केबलको छेउमा ३-मिटर अनशिल्डेड एन्कोडर केबलको दौड देखेका छौं। त्यसले १० µm त्रुटि थप्यो। केबल राउटिङबाट मात्र।
खराब ग्राउन्डिङ अर्को ठूलो समस्या हो। ग्राउन्ड लूपले एन्टेना जस्तै काम गर्छ। यसले आवाज उठाउँछ र सिधै तपाईंको एन्कोडर वा क्यामेरामा पठाउँछ।
एन्कोडर र क्यामेराहरू पीडित छन्
एन्कोडरहरूले कम भोल्टेज सिग्नलहरू पठाउँछन्। तिनीहरूलाई बाधा पुर्याउन सजिलो हुन्छ। यदि एन्कोडर केबललाई ढाल गरिएको छैन भने, आवाजले पल्सहरू परिवर्तन गर्न सक्छ। त्यसपछि ड्राइभले सोच्दछ कि स्टेज कतै छ जहाँ यो छैन।
क्यामेराहरू पनि संवेदनशील हुन्छन्। छविमा EMI रेखाहरू, हिउँ, वा रोलिङ बारहरूको रूपमा देखिन्छ। सफ्टवेयरले गलत किनारा देख्छ। यसले गलत अफसेट गणना गर्छ। चरण गलत ठाउँमा सर्छ।
तपाईंले नसोच्न सक्ने अन्य स्रोतहरू
वेल्डर, पम्प, लेजर र फ्लोरोसेन्ट बत्तीहरूले पनि EMI सिर्जना गर्न सक्छन्। हामीसँग एक पटक एक ग्राहक थियो जसको स्टेज नजिकैको वेल्डर खोल्दा हरेक पटक बिग्रन्थ्यो। स्टेज ठीक थियो। वातावरण नै समस्या थियो।
स्वचालित अप्टिकल पङ्क्तिबद्धता किन यति संवेदनशील छ?
स्वचालित अप्टिकल पङ्क्तिबद्धता प्लेटफर्महरूको लागि मोटराइज्ड चरणहरूमा EMIयो एउटा सामान्य र महँगो समस्या हो। यहाँ किन छ।
अप्टिकल पङ्क्तिबद्धता एक बन्द-लूप प्रक्रिया हो। क्यामेराले एउटा चिन्ह हेर्छ। सफ्टवेयरले अफसेट गणना गर्छ। यसलाई सच्याउन स्टेज सर्छ। त्यसपछि क्यामेराले फेरि जाँच गर्छ। यदि EMI क्यामेरा सिग्नलमा प्रवेश गर्छ भने, छवि स्पष्ट हुँदैन। यदि EMI एन्कोडर सिग्नलमा प्रवेश गर्छ भने, ड्राइभ भ्रमित हुन्छ। लूप कहिल्यै स्थिर हुँदैन।
धेरै कारखानाहरूमा, लक्ष्य १ µm देखि ५ µm सम्म हुन्छ। EMI ले सजिलैसँग १० µm देखि ५० µm सम्म त्रुटि थप्न सक्छ। पास हुनु र फेल हुनु बीचको भिन्नता यही हो।
स्वचालित अप्टिकल पङ्क्तिबद्धता प्लेटफर्महरूको लागि सर्वो मोटर चरणहरूमा गति नियन्त्रण हस्तक्षेप कसरी कम गर्ने?
यो ठूलो प्रश्न हो।स्वचालित अप्टिकल पङ्क्तिबद्धता प्लेटफर्महरूको लागि सर्वो मोटर चरणहरूमा गति नियन्त्रण हस्तक्षेप कसरी कम गर्ने?यसको उत्तर एउटा जादुई भाग होइन। यो एउटा प्रणालीगत दृष्टिकोण हो।
वास्तविक परियोजनाहरूमा हामीले गर्ने ८ वटा कुराहरू यहाँ छन्।
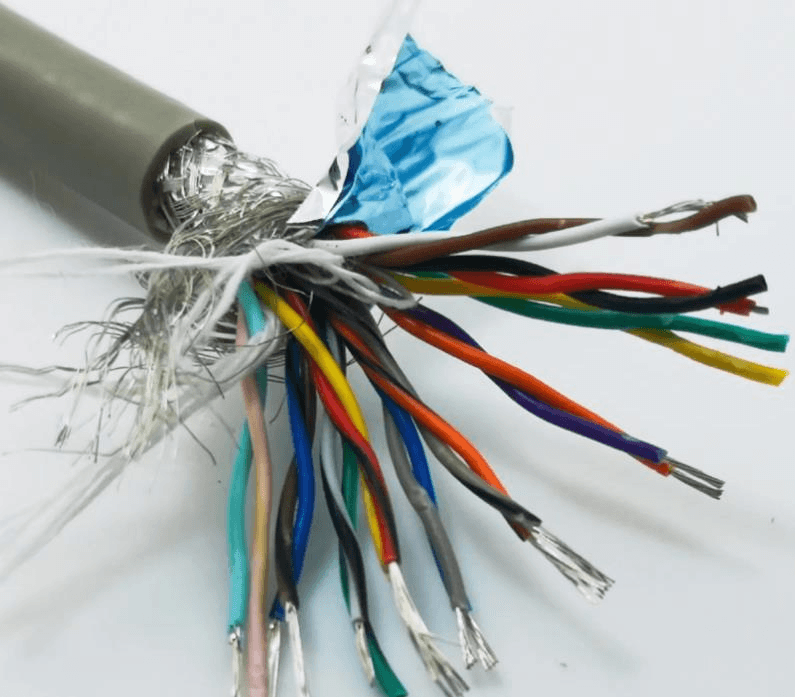
१. शिल्डेड ट्विस्टेड-पेयर केबलहरू प्रयोग गर्नुहोस्
शिल्डिङले विद्युतीय क्षेत्रहरूलाई रोक्छ। घुमाउँदा चुम्बकीय क्षेत्रहरू रद्द हुन्छन्। एन्कोडरहरूको लागि शिल्डेड ट्विस्टेड-जोडी प्रयोग गर्नुहोस्। मोटर पावरको लागि शिल्डेड केबलहरू प्रयोग गर्नुहोस्। उच्च-फ्रिक्वेन्सी आवाजको लागि दुवै छेउमा शिल्ड जडान गर्नुहोस्। कम-फ्रिक्वेन्सी आवाजको लागि, एउटा छेउ प्रयास गर्नुहोस्। दुवै परीक्षण गर्नुहोस्।
राम्रो ढालले २० dB देखि ४० dB सम्म आवाज घटाउन सक्छ। त्यो भनेको १० देखि १०० गुणा कम आवाज भोल्टेज हो।
२. पावर र सिग्नल तारहरू अलग राख्नुहोस्
सिग्नल केबलहरूबाट पावर केबलहरू कम्तिमा २० सेन्टिमिटर टाढा राख्नुहोस्। यदि तिनीहरू पार गर्नु पर्छ भने, ९० डिग्रीमा पार गर्नुहोस्। लामो दूरीको लागि तिनीहरूलाई कहिल्यै समानान्तर नचलाउनुहोस्। यो सरल नियमले कम गर्न सक्छगति नियन्त्रण हस्तक्षेपआधा वा सोभन्दा बढी।
३. आफ्नो ग्राउन्डिङ ठीक गर्नुहोस्
एनालग सिग्नलहरूको लागि एकल-बिन्दु ग्राउन्ड प्रयोग गर्नुहोस्। उच्च-फ्रिक्वेन्सी आवाजको लागि ग्राउन्ड प्लेन प्रयोग गर्नुहोस्। ग्राउन्ड तारहरू छोटो र बाक्लो राख्नुहोस्। डेजी चेनहरूबाट बच्नुहोस्। खराब ग्राउन्डले EMI लाई राम्रो होइन, खराब बनाउन सक्छ।
४. EMI फिल्टर र फेराइट कोरहरू थप्नुहोस्
ड्राइभको AC इनपुटमा EMI फिल्टर स्थापना गर्नुहोस्। मोटर र एन्कोडर केबलहरूमा फेराइट कोरहरू थप्नुहोस्। फेराइट कोरले उच्च आवृत्तिमा १० dB देखि ३० dB प्रतिबाधा थप्न सक्छ। यसले केबलसँगै यात्रा गर्नबाट आवाज रोक्छ।
५. कम-EMI ड्राइभ र मोटर्स छनौट गर्नुहोस्
सबै ड्राइभहरू बराबर हुँदैनन्। केहीमा सफ्ट स्विचिङ हुन्छ। केहीमा बिल्ट-इन फिल्टरहरू हुन्छन्। केही मोटरहरूमा राम्रो घुमाउरो डिजाइन हुन्छ। EMI परीक्षण डेटाको लागि सोध्नुहोस्। कम-EMIसर्वो मोटर चरण१०% देखि २०% बढी खर्च लाग्न सक्छ। तर यसले डिबगिङ समयको ५०% बचत गर्न सक्छ।
६. एन्कोडर प्रतिक्रिया सुधार गर्नुहोस्
एकल-अन्त्यको सट्टा भिन्न एन्कोडरहरू प्रयोग गर्नुहोस्। भिन्न सिग्नलहरूले सामान्य-मोड आवाजलाई अस्वीकार गर्छन्। बलियो चुम्बकीय क्षेत्रहरूमा अप्टिकल एन्कोडरहरू प्रयोग गर्नुहोस्। फोहोर वातावरणमा चुम्बकीय एन्कोडरहरू प्रयोग गर्नुहोस्। एन्कोडरलाई कामसँग मिलाउनुहोस्।
७. ठीक गर्नु अघि नाप्नुहोस्
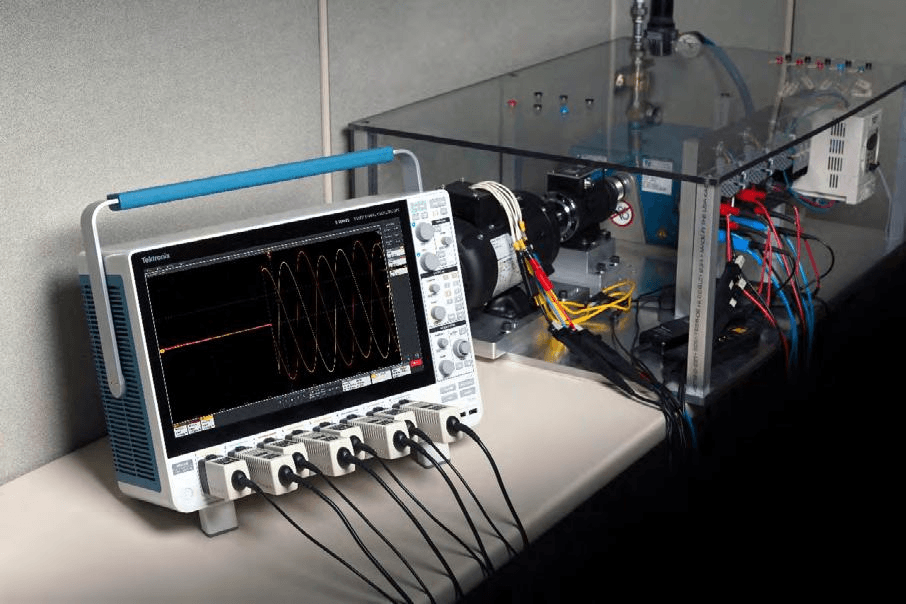
तपाईंले मापन गर्न नसक्ने कुरा ठीक गर्न सक्नुहुन्न। एन्कोडर सिग्नलहरू हेर्न ओसिलोस्कोप प्रयोग गर्नुहोस्। विकिरणित आवाज पत्ता लगाउन EMI रिसीभर प्रयोग गर्नुहोस्। क्यामेरा, एन्कोडर र ड्राइभ नजिकै जाँच गर्नुहोस्। प्रत्येक समाधान अघि र पछि आवाज स्तर रेकर्ड गर्नुहोस्।
८. अन्तिम उपायको रूपमा सफ्टवेयर फिल्टरहरू प्रयोग गर्नुहोस्
कहिलेकाहीँ हार्डवेयर पर्याप्त हुँदैन। तपाईं ड्राइभमा नच फिल्टर थप्न सक्नुहुन्छ। तपाईं क्यामेरा सफ्टवेयरमा कम-पास फिल्टर थप्न सक्नुहुन्छ। तपाईं धेरै रिडिङहरूको औसत लिन सक्नुहुन्छ। यी विधिहरूले EMI हटाउँदैनन्, तर तिनीहरूले यसको प्रभाव कम गर्छन्।
तालिका १ ले कस्तो प्रकारको सुधारको अपेक्षा गर्न सकिन्छ भनेर देखाउँछ।
| विधि | सामान्य आवाज न्यूनीकरण | लागत | कठिनाइ |
| ढालिएका केबलहरू | २०–४० डेसिबल | कम | सजिलो |
| अलग पावर/सिग्नल | ५०% कम क्रसस्टक | कम | सजिलो |
| उचित ग्राउन्डिङ | १०–३० डेसिबल | कम | मध्यम |
| EMI फिल्टर | २०–४० डेसिबल | मध्यम | मध्यम |
| फेराइट कोरहरू | १०–३० डेसिबल | कम | सजिलो |
| कम-EMI ड्राइभ | १०-२० डेसिबल | उच्च | सजिलो |
| भिन्न एन्कोडर | २०–४० डेसिबल | मध्यम | मध्यम |
| सफ्टवेयर फिल्टर | ६–२० डेसिबल | कम | मध्यम |
स्वचालित अप्टिकल पङ्क्तिबद्धताको लागि कम EMI सर्वो मोटर स्टेज बनाम मानक सर्वो मोटर स्टेज
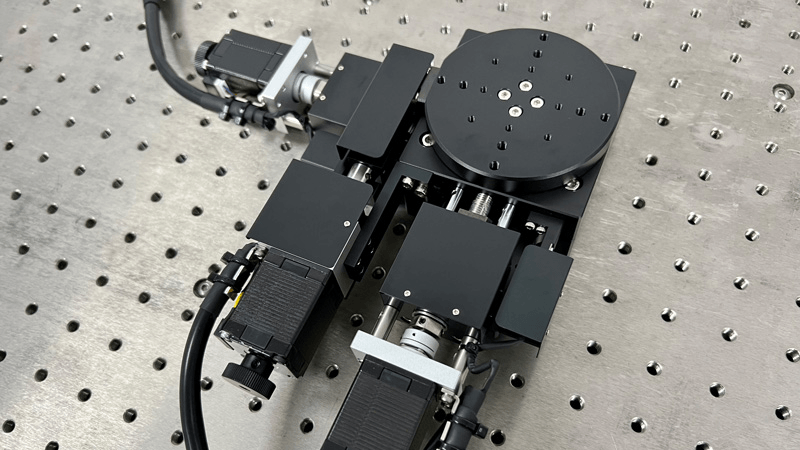
जब तपाईं स्टेज किन्नुहुन्छ, तपाईंसँग विकल्प हुन्छ। तपाईं मानक स्टेज किन्न सक्नुहुन्छ। वा तपाईं कम EMI भएको स्टेज किन्न सक्नुहुन्छ।स्वचालित अप्टिकल पङ्क्तिबद्धताको लागि कम EMI सर्वो मोटर स्टेज बनाम मानक सर्वो मोटर स्टेजतुलना महत्त्वपूर्ण छ। यसले मूल्य, लिड टाइम र कार्यसम्पादनलाई असर गर्छ।
यहाँ तिनीहरू कसरी तुलना गर्छन्।
| सुविधा | मानक सर्वो मोटर स्टेज | कम EMI सर्वो मोटर स्टेज |
| मोटर केबल | ढाल नभएको वा आधारभूत ढाल | डबल शिल्डेड |
| इन्कोडर केबल | मानक | ढालिएको ट्विस्टेड जोडी |
| ग्राउन्डिङ | आधारभूत | तारा जमिन + जमिनको समतल |
| EMI फिल्टर | समावेश गरिएको छैन | निर्मित वा सिफारिस गरिएको |
| ड्राइभ गर्नुहोस् | मानक PWM | कम आवाज भएको PWM वा फिल्टर गरिएको |
| फेराइट कोरहरू | वैकल्पिक | समावेश गरिएको |
| इन्कोडरको प्रकार | एकल-अन्त्य वा मानक भिन्नता | उच्च CMRR सँग भिन्नता |
| केबल राउटिङ | प्रयोगकर्ता-परिभाषित | पूर्व-डिजाइन र परीक्षण गरिएको |
| EMI परीक्षण डेटा | उपलब्ध छैन | अनुरोधमा उपलब्ध छ |
| मूल्य | १००% | ११०%–१३०% |
| को लागि उत्तम | सामान्य स्वचालन | अप्टिकल अलाइनमेन्ट, मेट्रोलोजी, मेडिकल |
| सेटअप समय | लामो | छोटो |
| हस्तक्षेपको जोखिम | उच्च | तल्लो |
साधारण कार्यहरूको लागि मानक चरण ठीक छ। यदि तपाईं बिन्दु A बाट बिन्दु B मा ५० µm शुद्धताका साथ जानुहुन्छ भने, EMI ले फरक नपर्न सक्छ। तर यदि तपाईंले १ µm शुद्धताका साथ अप्टिकल कम्पोनेन्टहरू पङ्क्तिबद्ध गर्नुभयो भने, मानक चरण असफल हुन सक्छ।
कम EMI चरणको लागत बढी हुन्छ। तर यसले जोखिम कम गर्छ। यसले इन्जिनियरिङ समय बचत गर्छ। यसले उत्पादनमा सुधार ल्याउँछ। धेरै परियोजनाहरूमा, अतिरिक्त लागत हप्तामा फिर्ता हुन्छ।
एक साधारण छनोट चेकलिस्ट
कसरी सही छनौट गर्ने?सर्वो मोटर चरण? यो चेकलिस्ट प्रयोग गर्नुहोस्।
चरण १: आफ्नो EMI वातावरण परिभाषित गर्नुहोस्।नजिकैका उपकरणहरूको सूची बनाउनुहोस्। वेल्डर, पम्प, लेजर र ड्राइभहरू तीव्र आवाजका स्रोत हुन्। दूरी जाँच गर्नुहोस्। आवृत्ति जाँच गर्नुहोस्।
चरण २: रिजोल्युसन मात्र होइन, दोहोरिने क्षमता जाँच गर्नुहोस्।एउटा चरणमा ०.१ µm रिजोल्युसन हुन सक्छ। तर यदि दोहोरिने क्षमता ५ µm छ भने, यसले १ µm पङ्क्तिबद्धता राख्न सक्दैन। EMI अन्तर्गत परीक्षण डेटाको लागि सोध्नुहोस्।
चरण ३: शिल्डिङ र ग्राउन्डिङको बारेमा सोध्नुहोस्।के केबलहरू ढालिएका छन्? ढाल कसरी जोडिएको छ? के त्यहाँ जमिनको प्लेन छ? के तपाईं ग्राउन्डिङ रेखाचित्र प्रदान गर्न सक्नुहुन्छ?
चरण ४: केबल र कनेक्टर डिजाइनको समीक्षा गर्नुहोस्।धातुका कनेक्टरहरू प्लास्टिकभन्दा राम्रो हुन्छन्। तिनीहरूले ढाल प्रदान गर्छन्। केबलको मोड्ने त्रिज्या जाँच गर्नुहोस्। कसिलो मोडले ढाल भाँच्न सक्छ।
चरण ५: EMI परीक्षण डेटा अनुरोध गर्नुहोस्।विकिरणित र सञ्चालन गरिएको उत्सर्जन डेटाको लागि सोध्नुहोस्। प्रतिरक्षा परीक्षण डेटाको लागि सोध्नुहोस्। यदि आपूर्तिकर्ताले यो प्रदान गर्न सक्दैन भने, सावधान रहनुहोस्।
चरण ६: कुल लागतलाई विचार गर्नुहोस्।चरण मूल्य मात्र तुलना नगर्नुहोस्। इन्जिनियरिङ समय, डिबगिङ समय, डाउनटाइम, र उपज घाटा समावेश गर्नुहोस्।
हाम्रो पसलको तल्लाबाट वास्तविक केसहरू
हामीले देखेका छौंमोटराइज्ड चरणहरूमा EMIधेरै उद्योगहरूमा। यहाँ चार वास्तविक केसहरू छन्।
केस १: अर्धचालक वेफर निरीक्षण।एक ग्राहकले मानक प्रयोग गर्योसर्वो मोटर चरण। क्यामेराले ५ µm आवाज देख्यो। स्टेज रिपिटेबिलिटी ३ µm थियो। शिल्डेड केबलहरू र फेराइट कोर थपेपछि, आवाज १ µm मा झर्यो। उत्पादन ८% ले सुधार भयो।
केस २: डिस्प्ले प्यानल मर्मत।डिस्प्ले मर्मत प्रणालीमा हरेक २०-३० चक्रमा अनियमित ड्राइभ त्रुटिहरू थिए। कारण स्टेज र लेजर बीचको ग्राउन्ड लूप थियो। एकल-बिन्दु ग्राउन्ड र आइसोलेसन ट्रान्सफर्मरले यसलाई ठीक गर्यो। त्रुटिहरू पूर्ण रूपमा बन्द भए।
केस ३: मेडिकल स्लाइड स्क्यानिङ।मेडिकल स्क्यानरलाई सहज गति आवश्यक थियो। स्टेज १०० हर्ट्जमा कम्पन भयो। कारण ड्राइभबाट आउने PWM आवाज थियो। कम-पास फिल्टर र कम-EMI ड्राइभले कम्पनलाई ९०% ले घटायो।
केस ४: लेजर पङ्क्तिबद्धता।लेजर पङ्क्तिबद्ध प्लेटफर्ममा १० µm स्थिति त्रुटि थियो। एन्कोडर केबल अनशिल्ड गरिएको थियो। यो २२० V पावर केबलको छेउमा ३ मिटरसम्म चल्यो। केबलहरू छुट्याएपछि र शिल्ड गरिएको एन्कोडर केबल प्रयोग गरेपछि, त्रुटि १.५ µm मा झर्यो।
सोधिने प्रश्न
स्वचालित अप्टिकल पङ्क्तिबद्धता प्लेटफर्महरूको लागि सर्वो मोटर चरणहरूमा गति नियन्त्रण हस्तक्षेप कसरी कम गर्ने?
शिल्डेड केबलहरू प्रयोग गर्नुहोस्। पावर र सिग्नल अलग गर्नुहोस्। राम्रोसँग ग्राउन्ड गर्नुहोस्। फिल्टर र फेराइटहरू थप्नुहोस्। कम-EMI चरण छनौट गर्नुहोस्। ओसिलोस्कोपको साथ परीक्षण गर्नुहोस्। यी चरणहरूले कम गर्दछगति नियन्त्रण हस्तक्षेपधेरैजसो अवस्थामा ८०% देखि ९५% सम्म।
सर्वो मोटर चरणमा EMI को सबैभन्दा ठूलो स्रोत के हो?
PWM सर्वो ड्राइभ सबैभन्दा ठूलो स्रोत हो। मोटर केबलहरू दोस्रो स्थानमा छन्। ग्राउन्ड लूपहरू तेस्रो स्थानमा छन्।
के म स्टेज परिवर्तन नगरी EMI ठीक गर्न सक्छु?
हो। तपाईं फिल्टर, फेराइट र शिल्डेड केबलहरू थप्न सक्नुहुन्छ। तपाईं ग्राउन्डिङ सुधार गर्न सक्नुहुन्छ। तर यदि स्टेज डिजाइन कमजोर छ भने, तपाईंले आंशिक सुधार मात्र पाउन सक्नुहुन्छ।
कम EMI भएको सर्वो मोटर स्टेजको लागत कति हुन्छ?
कम EMI चरणको लागत मानक चरणको तुलनामा १०% देखि ३०% बढी हुन्छ। सही मूल्य यात्रा, भार र शुद्धतामा निर्भर गर्दछ।
के मलाई सफा कोठाको लागि कम EMI चरण चाहिन्छ?
क्लिनरुमले EMI हटाउँदैन। तर क्लिनरुम उपकरणहरू प्रायः संवेदनशील हुन्छन्। कम EMI चरण क्लिनरुम अप्टिकल पङ्क्तिबद्धताको लागि राम्रो विकल्प हो।
म कसरी EMI परीक्षण गर्छु?
सिग्नल आवाजको लागि ओसिलोस्कोप प्रयोग गर्नुहोस्। विकिरणित आवाजको लागि EMI रिसीभर प्रयोग गर्नुहोस्। क्यामेरा, एन्कोडर र ड्राइभमा परीक्षण गर्नुहोस्। प्रत्येक फिक्स अघि र पछि तुलना गर्नुहोस्।
हामीसँग किन काम गर्ने
हामी ९ वर्षभन्दा बढी समयदेखि यो व्यवसायमा छौं। हामी म्यानुअल र मोटराइज्ड स्टेजहरू बनाउँछौं। हामी स्वचालित पङ्क्तिबद्धता प्लेटफर्महरू पनि बनाउँछौं। हामी अनुसन्धान र विकास, उत्पादन र बिक्रीमा ध्यान केन्द्रित गर्छौं। हामी EMI बुझ्छौं किनभने हामी यसलाई हरेक दिन परीक्षण गर्छौं।
हाम्रोसर्वो मोटर चरणविकल्पहरू समावेश छन्:
कम EMI केबल सेटहरू।
शिल्डेड एन्कोडर केबलहरू।
बिल्ट-इन EMI फिल्टरहरू।
भिन्न एन्कोडरहरू।
अनुकूलित ग्राउन्डिङ डिजाइन।
अनुरोधमा EMI परीक्षण डेटा।
हामी केवल स्टेज बेच्दैनौं। हामी तपाईंलाई सम्पूर्ण गति समस्या समाधान गर्न मद्दत गर्छौं। यदि तपाईंलाई EMI समस्या छ भने, हामीलाई तपाईंको सेटअप पठाउनुहोस्। हामी तपाईंको केबलहरू, ग्राउन्डिङ र ड्राइभ सेटिङहरूको समीक्षा गर्न सक्छौं। हामी तपाईंको बजेटमा मिल्ने कम EMI चरण सिफारिस गर्न सक्छौं।
तपाईंको EMI समस्याको बारेमा कुरा गरौं
के तपाईं स्वचालित अप्टिकल पङ्क्तिबद्ध प्लेटफर्म निर्माण गर्दै हुनुहुन्छ? के तपाईं थकित हुनुहुन्छगति नियन्त्रण हस्तक्षेप? के तपाईंलाई चाहिन्छ?सर्वो मोटर चरणत्यो हल्ला गर्ने कारखानामा काम गर्छ?
आजै हामीलाई सम्पर्क गर्नुहोस्। आफ्नो शुद्धता लक्ष्य, यात्रा दायरा, भार र वातावरण बताउनुहोस्। हामी तपाईंलाई स्पष्ट सिफारिस दिनेछौं। हामी परीक्षण डेटा र चयन सल्लाह पनि साझा गर्नेछौं। EMI घटाउनुहोस् र तपाईंको उपज सुधार गर्नुहोस्।
हामीलाई अहिले नै इमेल गर्नुहोस्। छिटो मूल्य निर्धारण पाउनुहोस्। वास्तविक उत्पादनको लागि निर्मित स्टेजको साथ आफ्नो EMI समस्या समाधान गर्नुहोस्।
पोस्ट समय: अक्टोबर-१९-२०२६


