

Kami parantos ngawangun panggung manual sareng bermotor salami langkung ti 9 taun. Kami ogé ngadamel platform alignment otomatis. Janten kami parantos ningali seueur masalah EMI. Aya anu gampang. Aya ogé anu ngajantenkeun anjeun hoyong nyabutan rambut anjeun.
Lamun anjeun damel nganggo alignment optik, anjeun terang rarasaanana. Panggungna obah. Kaméra katingali. Gambarna ribut. Posisina pareum sababaraha mikron. Anjeun mariksa mékanika. Sadayana pageuh. Teras anjeun sadar yén masalahna sanés mékanis. Éta gangguan listrik.
Pituduh ieu kanggo anu mésér, insinyur, sareng saha waé anu peryogitahap motor servoéta sabenerna tiasa dianggo di pabrik nyata. Teu aya anu teu penting. Ngan hal-hal praktis anu urang pelajari tina proyék nyata.
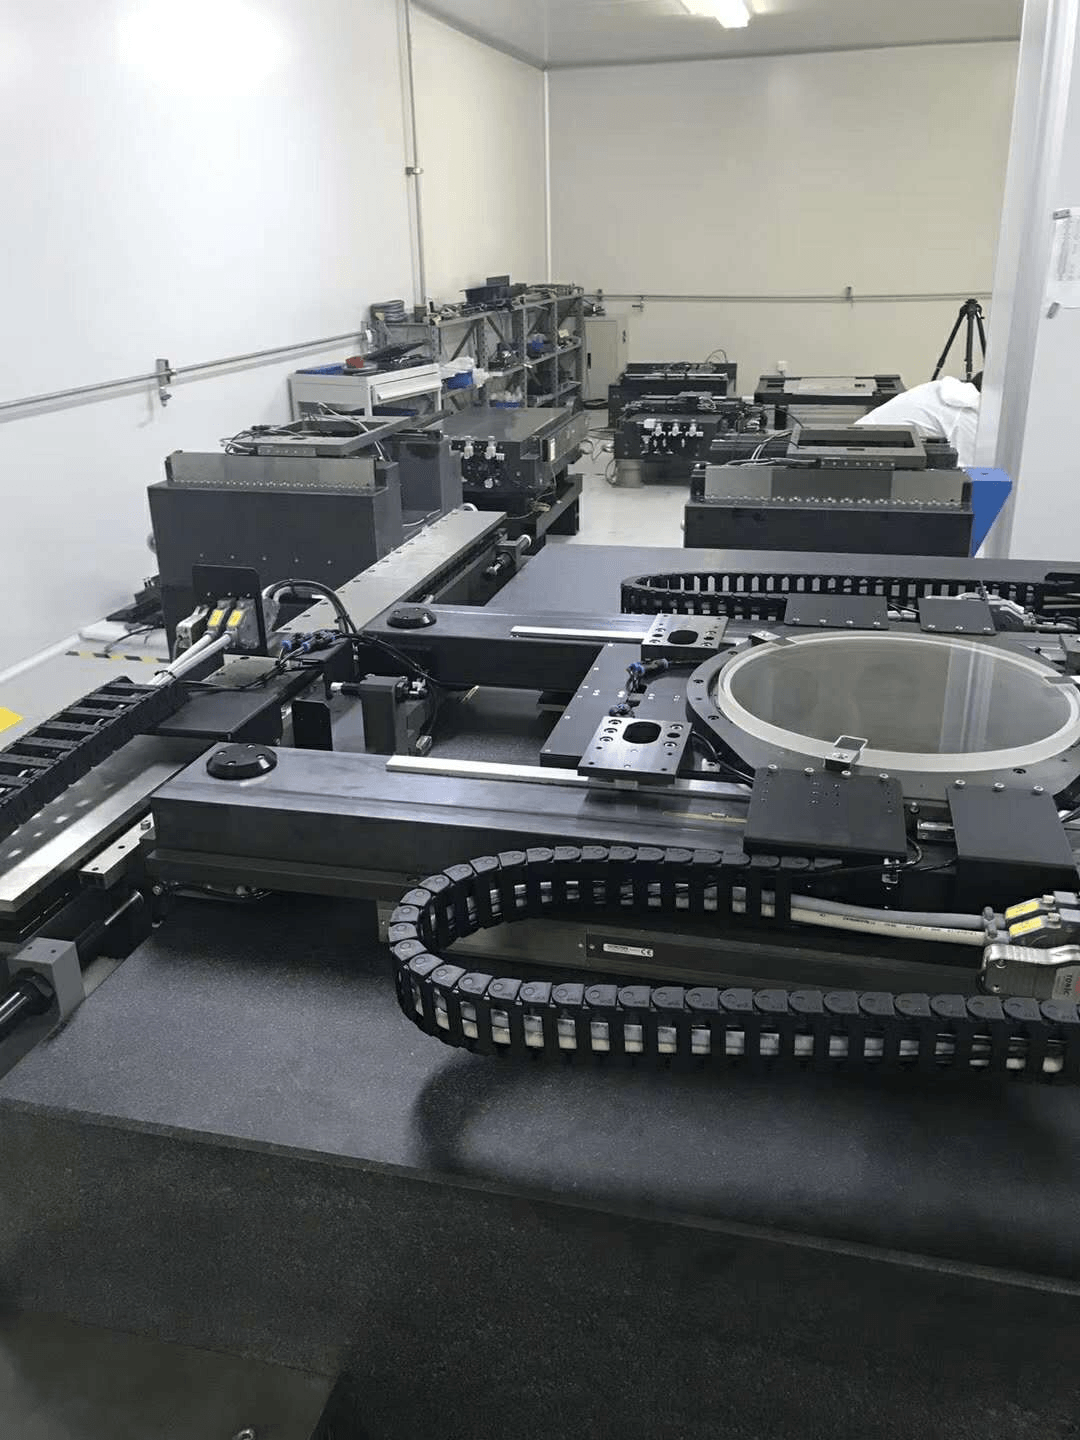
Naon anu Dilaksanakeun ku EMI kana Panggung Motor Servo
EMI téh singgetan tina gangguan éléktromagnétik. Éta téh gangguan listrik anu teu dihoyongkeun. Éta bisa ngarambat ngaliwatan kabel atawa ngaliwatan hawa. Nalika asup ka panggung anjeun, éta bakal ngaganggu drive, encoder, kaméra, atawa sénsor.
Hasilna?Gangguan kontrol gerakanPanggungna teu gerak persis di tempat anu dipiwarang. Kadang-kadang éta kasalahan leutik. Kadang-kadang éta kasalahan badag. Dina panyelarasan optik, kasalahan leutik ogé mangrupa masalah badag.
Kami parantos ningali tahapan standar kalayan kabisa diulang 2 µm di laboratorium. Dina jalur produksi, éta turun janten 15 µm. Tahapan anu sami. Mékanika anu sami. Hiji-hijina bédana nyaéta EMI ti alat-alat caket dieu.
Ti Mana Asalna EMI dina Tahapan Motorisasi
EMI dina tahapan motorisasibiasana asalna ti opat tempat. Hayu urang bahas heula.
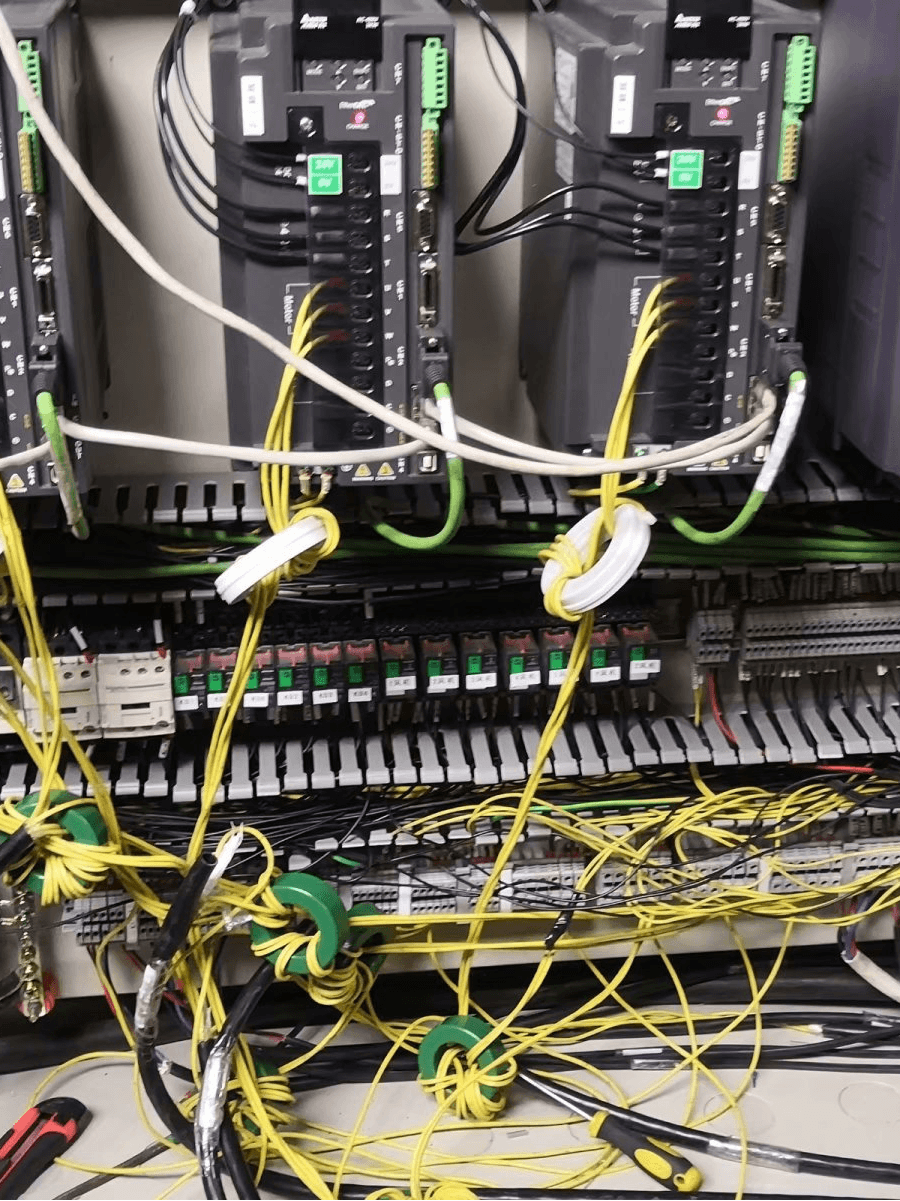
Drive Biasana Anu Dicurigai Utama
Kaseueuran drive servo nganggo PWM. Éta hartosna aranjeunna ngahurungkeun sareng mareuman daya gancang pisan. Urang ngobrolkeun 10 kHz dugi ka 100 kHz atanapi langkung. Switching gancang ieu nyiptakeun noise frékuénsi luhur. Éta mangrupikeun sumber EMI panggedéna dina kaseueuran sistem.
Kabel sareng Grounding: Suspek Biasa
Kabel listrik sareng kabel sinyal teu kedah dipasang babarengan. Upami kitu, noise bakal luncat ti hiji ka anu sanésna. Urang parantos ningali kabel encoder anu teu dilindungan sapanjang 3 méter gigireun kabel listrik 220 V. Éta nambihan kasalahan 10 µm. Ngan tina routing kabel.
Grounding anu goréng mangrupikeun masalah ageung anu sanésna. Ground loop bertindak sapertos anteneu. Éta ngumpulkeun noise sareng ngirimkeunana langsung ka encoder atanapi kaméra anjeun.
Encoder sareng Kaméra Mangrupikeun Korban
Encoder ngirimkeun sinyal tegangan rendah. Éta gampang kaganggu. Upami kabel encoder henteu dilindungan, noise tiasa ngarobih pulsa. Drive teras mikir yén panggung éta aya di tempat anu sanés.
Kaméra ogé sénsitip. EMI némbongan salaku garis, salju, atanapi batang anu ngagulung dina gambar. Parangkat lunak ningali sisi anu salah. Éta ngitung offset anu salah. Panggung pindah ka tempat anu salah.
Sumber Sanés Anu Anjeun Panginten Henteu Pertimbangkeun
Tukang las, pompa, laser, komo lampu fluoresensi bisa nyiptakeun EMI. Kami kantos ngagaduhan palanggan anu panggungna rusak unggal tukang las caket dieu hurung. Panggungna teu nanaon. Lingkunganana anu janten masalahna.
Naha Alignment Optik Otomatis Sensitip pisan
EMI dina Tahapan Motorisasi pikeun Platform Alignment Optik Otomatismangrupikeun masalah umum sareng mahal. Ieu alesanna.
Alignment optik mangrupikeun prosés loop tertutup. Kaméra ningali hiji tanda. Parangkat lunak ngitung offset. Tahap gerak pikeun ngabenerkeunana. Teras kaméra mariksa deui. Upami EMI ngalebetkeun sinyal kaméra, gambarna henteu jelas. Upami EMI ngalebetkeun sinyal encoder, drive bakal bingung. Loop henteu pernah netep.
Di seueur pabrik, targetna nyaéta 1 µm dugi ka 5 µm. EMI tiasa kalayan gampang nambihan kasalahan 10 µm dugi ka 50 µm. Éta bédana antara lulus sareng gagal.
Kumaha Ngurangan Gangguan Kontrol Gerakan dina Tahap Motor Servo pikeun Platform Alignment Optik Otomatis?
Ieu patarosan ageungna.Kumaha Ngurangan Gangguan Kontrol Gerakan dina Tahap Motor Servo pikeun Platform Alignment Optik Otomatis?Jawabanna sanés ngan ukur hiji bagian magis. Éta mangrupikeun pendekatan sistem.
Ieu 8 hal anu urang laksanakeun dina proyék nyata.
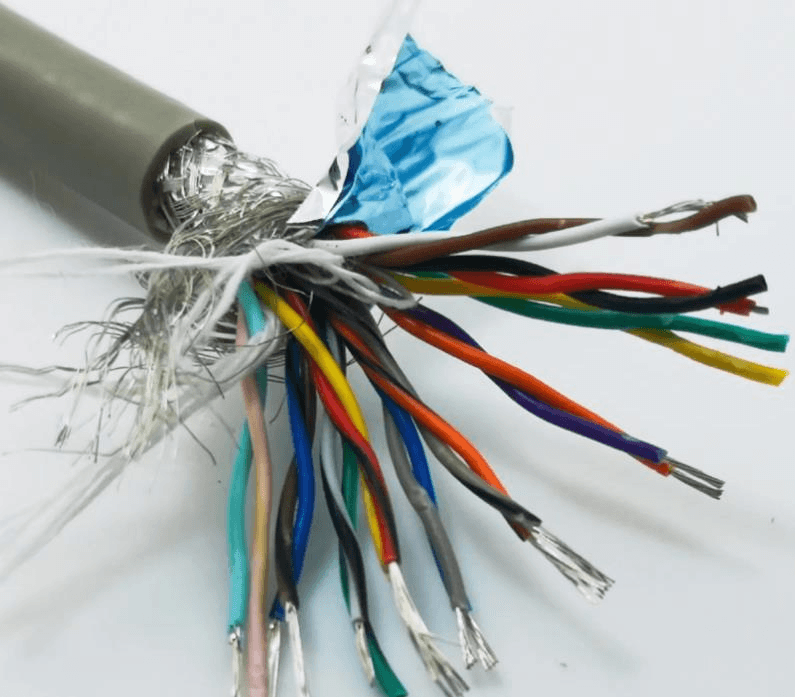
1. Anggo Kabel Twisted-Pair anu Dilindungi
Panyalindung ngahalangan médan listrik. Memutar ngabatalkeun médan magnét. Anggo pasangan bengkong anu dilindungan pikeun encoder. Anggo kabel anu dilindungan pikeun kakuatan motor. Sambungkeun panyalindung dina dua tungtung pikeun noise frékuénsi luhur. Pikeun noise frékuénsi handap, cobian hiji tungtung. Uji duanana.
Pelindung anu saé tiasa ngirangan noise ku 20 dB dugi ka 40 dB. Éta sami sareng 10 dugi ka 100 kali langkung alit tegangan noise.
2. Jaga Kabel Daya sareng Sinyal tetep misah
Jaga kabel listrik sahenteuna 20 cm ti kabel sinyal. Upami kedah meuntas, meuntas dina sudut 90 derajat. Entong ngajalankeunana sajajar pikeun jarak anu jauh. Aturan basajan ieu tiasa ngirangangangguan kontrol gerakansatengah atawa leuwih.
3. Perbaiki Grounding Anjeun
Anggo ground titik tunggal pikeun sinyal analog. Anggo ground plane pikeun noise frékuénsi luhur. Jaga kabel ground tetep pondok sareng kandel. Hindari ranté daisy. Grounding anu goréng tiasa ngajantenkeun EMI langkung parah, sanés langkung saé.
4. Tambahkeun Filter EMI sareng Inti Ferit
Pasang filter EMI dina input AC drive. Tambahkeun inti ferit dina kabel motor sareng encoder. Inti ferit tiasa nambihan impedansi 10 dB dugi ka 30 dB dina frékuénsi anu luhur. Éta nyegah noise ngarambat sapanjang kabel.
5. Pilih Drive sareng Motor EMI Rendah
Teu sadaya drive sami. Aya anu gaduh soft switching. Aya anu gaduh filter internal. Sababaraha motor gaduh desain lilitan anu langkung saé. Tanyakeun data tés EMI. EMI rendahtahap motor servobisa jadi hargana 10% nepi ka 20% leuwih mahal. Tapi éta bisa ngahémat 50% waktu debugging.
6. Ningkatkeun Eupan Balik Encoder
Anggo encoder diferensial tinimbang single-ended. Sinyal diferensial nolak noise modeu umum. Anggo encoder optik dina médan magnét anu kuat. Anggo encoder magnét dina lingkungan anu kotor. Cocogkeun encoder sareng padamelan.
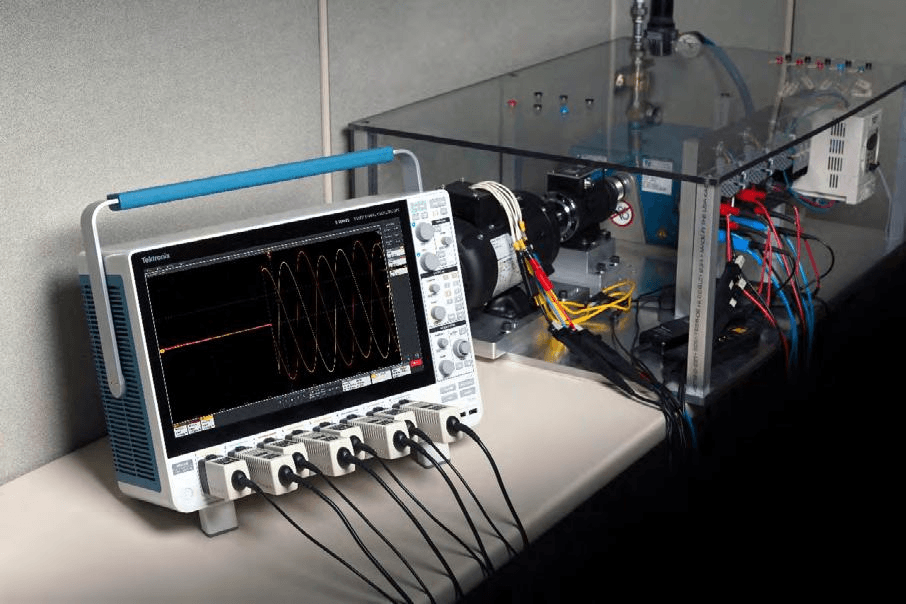
7. Ukur Sateuacan Anjeun Ngalereskeun
Anjeun teu tiasa ngalereskeun naon anu anjeun teu tiasa ukur. Anggo osiloskop pikeun ningali sinyal encoder. Anggo panarima EMI pikeun milarian noise anu diradiasi. Pariksa caket kaméra, encoder, sareng drive. Catet tingkat noise sateuacan sareng saatos unggal perbaikan.
8. Anggo Filter Software salaku Pilihan Terakhir
Kadang-kadang perangkat keras teu cekap. Anjeun tiasa nambihan filter takik dina drive. Anjeun tiasa nambihan filter low-pass dina parangkat lunak kaméra. Anjeun tiasa ngarata-ratakeun sababaraha bacaan. Métode ieu henteu miceun EMI, tapi ngirangan pangaruhna.
Tabel 1 nunjukkeun jinis paningkatan anu anjeun tiasa ngarepkeun.
| Métode | Pangurangan Noise Khas | Biaya | Kasusah |
| Kabel anu dilindungan | 20–40 dB | Handap | Gampang |
| Daya/sinyal anu misah | 50% kirang crosstalk | Handap | Gampang |
| Pembumian anu leres | 10–30 dB | Handap | Sedeng |
| Saringan EMI | 20–40 dB | Sedeng | Sedeng |
| Inti ferit | 10–30 dB | Handap | Gampang |
| Drive EMI rendah | 10–20 dB | Luhur | Gampang |
| Énkoder diferensial | 20–40 dB | Sedeng | Sedeng |
| Filter parangkat lunak | 6–20 dB | Handap | Sedeng |
Panggung Motor Servo EMI Rendah vs Panggung Motor Servo Standar pikeun Alignment Optik Otomatis
Nalika anjeun mésér panggung, anjeun gaduh pilihan. Anjeun tiasa mésér panggung standar. Atanapi anjeun tiasa mésér panggung EMI anu handap.Panggung Motor Servo EMI Rendah vs Panggung Motor Servo Standar pikeun Alignment Optik Otomatisbabandingan téh penting. Éta mangaruhan harga, waktos pangiriman, sareng kinerja.
Kieu carana aranjeunna ngabandingkeun.
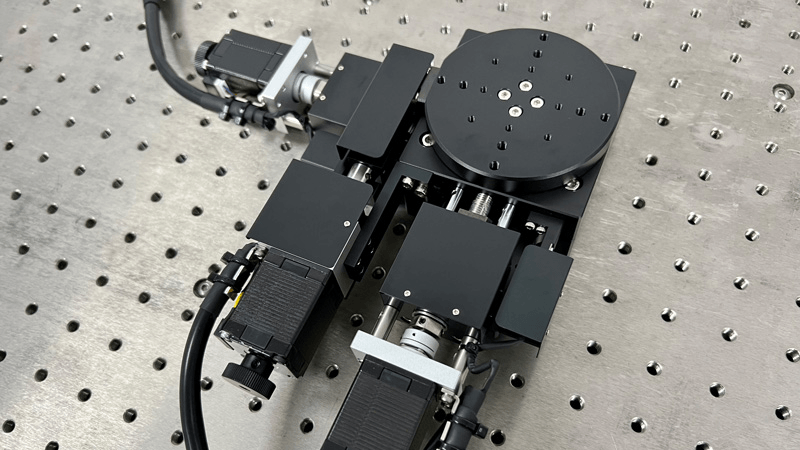
| Fitur | Panggung Motor Servo Standar | Panggung Motor Servo EMI Rendah |
| Kabel motor | Tameng anu teu dilindungan atanapi tameng dasar | Dilindungan ganda |
| Kabel encoder | Standar | Pasangan bengkong anu dilindungan |
| Pembumian | Dasar | Béntang taneuh + bidang taneuh |
| Saringan EMI | Teu kaasup | Diwangun atanapi disarankeun |
| Nyetir | PWM Standar | PWM low-noise atanapi disaring |
| Inti ferit | Pilihan | Kalebet |
| Jenis enkoder | Diferensial tunggal atanapi standar | Diferensial kalayan CMRR anu luhur |
| Rute kabel | Ditetepkeun ku pangguna | Dirancang sareng diuji sateuacanna |
| Data uji EMI | Henteu sayogi | Sadia dumasar kana pamundut |
| Harga | 100% | 110%–130% |
| Pangsaéna pikeun | Otomatisasi umum | Alignment optik, metrologi, médis |
| Waktos setelan | Leuwih lila | Leuwih pondok |
| Résiko gangguan | Leuwih luhur | Handap |
Panggung standar mah teu nanaon pikeun tugas-tugas basajan. Mun anjeun pindah ti titik A ka titik B kalawan akurasi 50 µm, EMI bisa jadi teu penting. Tapi mun anjeun ngajajarkeun komponén optik kalawan akurasi 1 µm, panggung standar bisa gagal.
Tahap EMI anu handap langkung mahal. Tapi éta ngirangan résiko. Éta ngahémat waktos rékayasa. Éta ningkatkeun hasil. Dina seueur proyék, biaya tambahan mayar deui dina sababaraha minggu.
Daptar Pariksa Pilihan Basajan
Kumaha anjeun milih anu lerestahap motor servo? Anggo daptar cék ieu.
Léngkah 1: Tangtukeun lingkungan EMI anjeun.Sebutkeun alat-alat nu aya di caket dieu. Mesin las, pompa, laser, jeung panggerak mangrupa sumber bising nu kuat. Pariksa jarakna. Pariksa frékuénsina.
Lengkah 2: Pariksa pangulangan, lain ngan ukur résolusi.Hiji tahapan tiasa gaduh résolusi 0,1 µm. Tapi upami répétabilitasna 5 µm, éta moal tiasa nahan alignment 1 µm. Tanyakeun data tés dina EMI.
Lengkah 3: Tanyakeun ngeunaan tameng sareng grounding.Naha kabelna dilindungan? Kumaha sambungan tamengna? Naha aya bidang taneuh? Dupi anjeun tiasa nyayogikeun diagram pentanahan?
Lengkah 4: Tinjau desain kabel sareng konektor.Konektor logam leuwih hade tibatan plastik. Éta nyadiakeun panyalindungan. Pariksa radius tikungan kabel. Lengkungan anu pageuh tiasa megatkeun panyalindungan.
Léngkah 5: Nyuhunkeun data tés EMI.Ménta data émisi radiasi sareng konduksi. Ménta data tés imunitas. Upami supplier teu tiasa nyayogikeunana, ati-ati.
Léngkah 6: Pertimbangkeun total biaya.Ulah ngan ukur ngabandingkeun harga tahapan. Kalebet waktos rékayasa, waktos debugging, downtime, sareng rugi hasil.
Kasus Asli ti Lantai Toko Kami
Urang geus ningaliEMI dina tahapan motorisasidina seueur industri. Ieu opat kasus nyata.
Kasus 1: Inspeksi wafer semikonduktor.Konsumén nganggo standartahap motor servoKaméra ningali noise 5 µm. Pangulangan tahapan nyaéta 3 µm. Saatos nambihan kabel anu dilindungan sareng inti ferit, noise turun janten 1 µm. Hasil ningkat ku 8%.
Kasus 2: Perbaikan panel tampilan.Sistem perbaikan tampilan ngagaduhan gangguan drive acak unggal 20-30 siklus. Panyababna nyaéta puteran taneuh antara panggung sareng laser. Ground titik tunggal sareng transformator isolasi ngalereskeunana. Gangguan eureun sapinuhna.
Kasus 3: Pamindaian slide médis.Pamiarsa médis peryogi gerakan anu lancar. Panggungna ngageter dina 100 Hz. Panyababna nyaéta noise PWM tina drive. Filter low-pass sareng drive low-EMI ngirangan geter ku 90%.
Kasus 4: Panyelarasan laser.Platform panyelarasan laser ngagaduhan kasalahan posisi 10 µm. Kabel encoder henteu dilindungan. Éta dipasang di gigireun kabel daya 220 V salami 3 méter. Saatos misahkeun kabel sareng nganggo kabel encoder anu dilindungan, kasalahan turun janten 1,5 µm.
FAQ
Kumaha Ngurangan Gangguan Kontrol Gerakan dina Tahap Motor Servo pikeun Platform Alignment Optik Otomatis?
Anggo kabel anu dilindungan. Pisahkeun daya sareng sinyal. Asupkeun ground kalayan leres. Tambahkeun filter sareng ferit. Pilih tahapan EMI rendah. Uji nganggo osiloskop. Léngkah-léngkah ieu ngirangangangguan kontrol gerakanku 80% nepi ka 95% dina kalolobaan kasus.
Naon sumber EMI panggedéna dina tahap motor servo?
Drive servo PWM mangrupikeun sumber panggedéna. Kabel motor aya di tempat kadua. Puteran ground aya di tempat katilu.
Dupi abdi tiasa ngalereskeun EMI tanpa ngarobih tahapanna?
Muhun. Anjeun tiasa nambihan filter, ferit, sareng kabel anu dilindungan. Anjeun tiasa ningkatkeun grounding. Tapi upami desain panggungna goréng, anjeun panginten ngan ukur kéngingkeun perbaikan parsial.
Sabaraha hargana tahap motor servo EMI anu handap?
Tahap EMI anu handap hargana 10% dugi ka 30% langkung mahal tibatan tahap standar. Harga pastina gumantung kana perjalanan, beban, sareng akurasi.
Naha kuring peryogi tahapan EMI anu handap pikeun kamar anu bersih?
Cleanroom henteu miceun EMI. Tapi alat-alat cleanroom sering sénsitip. Tahap EMI anu handap mangrupikeun pilihan anu saé pikeun panyelarasan optik cleanroom.
Kumaha cara nguji EMI?
Anggo osiloskop pikeun noise sinyal. Anggo panarima EMI pikeun noise anu dipancarkeun. Tés dina kaméra, encoder, sareng drive. Bandingkeun sateuacan sareng saatos unggal perbaikan.
Naha Ngadamel Sareng Kami
Kami parantos aya dina bisnis ieu salami langkung ti 9 taun. Kami ngadamel tahapan manual sareng motor. Kami ogé ngadamel platform alignment otomatis. Kami fokus kana R&D, produksi, sareng penjualan. Kami ngartos EMI sabab kami nguji éta unggal dinten.
Urangtahap motor servopilihan kalebet:
Sét kabel EMI rendah.
Kabel encoder anu dilindungan.
Filter EMI bawaan.
Encoder diferensial.
Desain grounding khusus.
Data tés EMI upami dipénta.
Kami henteu ngan ukur ngajual panggung. Kami ngabantosan anjeun ngarengsekeun sadaya masalah gerakan. Upami anjeun ngagaduhan masalah EMI, kirimkeun setélan anjeun ka kami. Kami tiasa marios kabel, grounding, sareng setélan drive anjeun. Kami tiasa nyarankeun panggung EMI anu handap anu cocog sareng anggaran anjeun.
Hayu Urang Ngobrol Ngeunaan Masalah EMI Anjeun
Naha anjeun ngawangun platform panyelarasan optik otomatis? Naha anjeun bosengangguan kontrol gerakanNaha anjeun peryogitahap motor servoanu damel di pabrik anu ribut?
Hubungi kami ayeuna. Wartosan kami target akurasi, jarak tempuh, beban, sareng lingkungan anjeun. Kami bakal masihan anjeun rekomendasi anu jelas. Kami ogé bakal ngabagikeun data tés sareng saran seleksi. Hayu urang ngirangan EMI sareng ningkatkeun hasil anjeun.
Kirimkeun email ka kami ayeuna. Kéngingkeun kutipan gancang. Bereskeun masalah EMI anjeun nganggo panggung anu didamel pikeun produksi nyata.
Waktos posting: 19-Okt-2026


