

Manuálne a motorizované pódiá staviame už viac ako 9 rokov. Vyrábame aj automatizované zarovnávacie platformy. Takže sme sa stretli s mnohými problémami s elektromagnetickým rušením. Niektoré sú jednoduché. Niektoré vás nútia trhať si vlasy.
Ak pracujete s optickým zarovnaním, poznáte ten pocit. Javisko sa hýbe. Kamera sa pozerá. Obraz je zašumený. Poloha je o niekoľko mikrónov nesprávna. Skontrolujete mechaniku. Všetko je pevné. Potom si uvedomíte, že problém nie je mechanický. Je to elektrický šum.
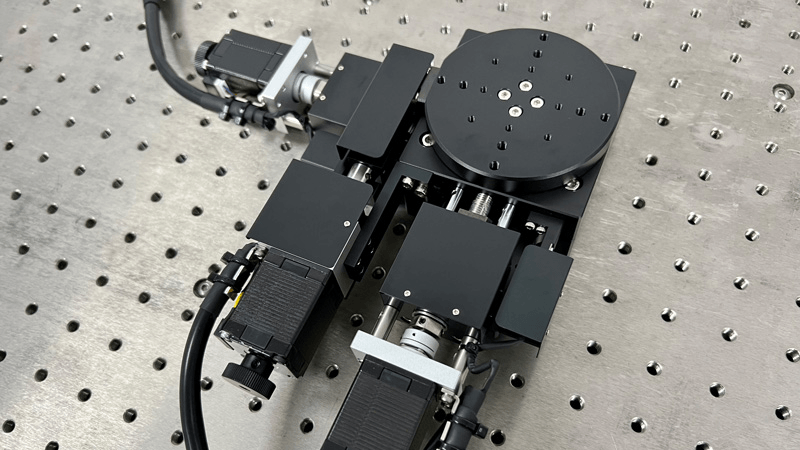
Táto príručka je určená pre kupujúcich, inžinierov a každého, kto potrebujestupeň servomotoračo skutočne funguje v skutočnej továrni. Žiadne zbytočnosti. Len praktické veci, ktoré sme sa naučili zo skutočných projektov.
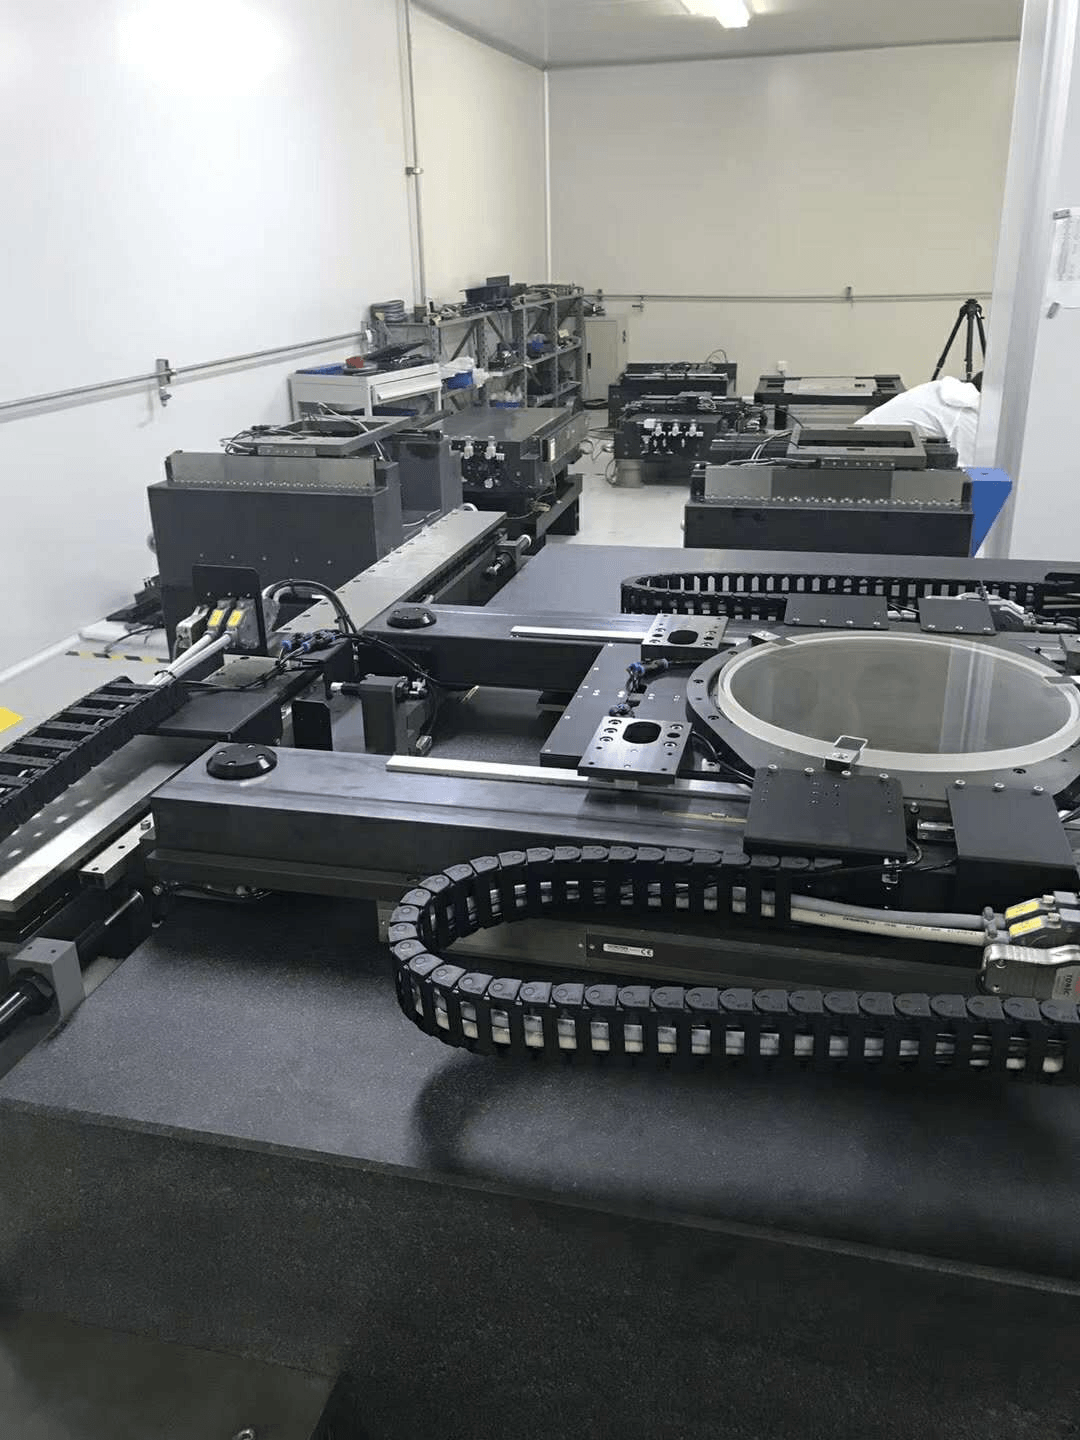
Čo spôsobuje EMI fáze servomotora
EMI je skratka pre elektromagnetické rušenie. Je to nežiaduci elektrický šum. Môže sa šíriť káblami alebo vzduchom. Keď sa dostane na pódium, naruší fungovanie pohonu, enkodéra, kamery alebo senzorov.
Výsledok?Rušenie ovládania pohybuStolík sa nepohne presne tam, kam ste mu prikázali. Niekedy je to malá chyba. Niekedy je to veľká. Pri optickom zarovnaní je aj malá chyba veľký problém.
V laboratóriu sme videli štandardný stolík s opakovateľnosťou 2 µm. Na výrobnej linke klesla na 15 µm. Rovnaký stolík. Rovnaká mechanika. Jediný rozdiel bol EMI z blízkych zariadení.
Odkiaľ pochádza EMI v motorizovaných pódiách
Elektromagnetické poistky v motorizovaných stupňochzvyčajne pochádza zo štyroch miest. Poďme si ich rozobrať.
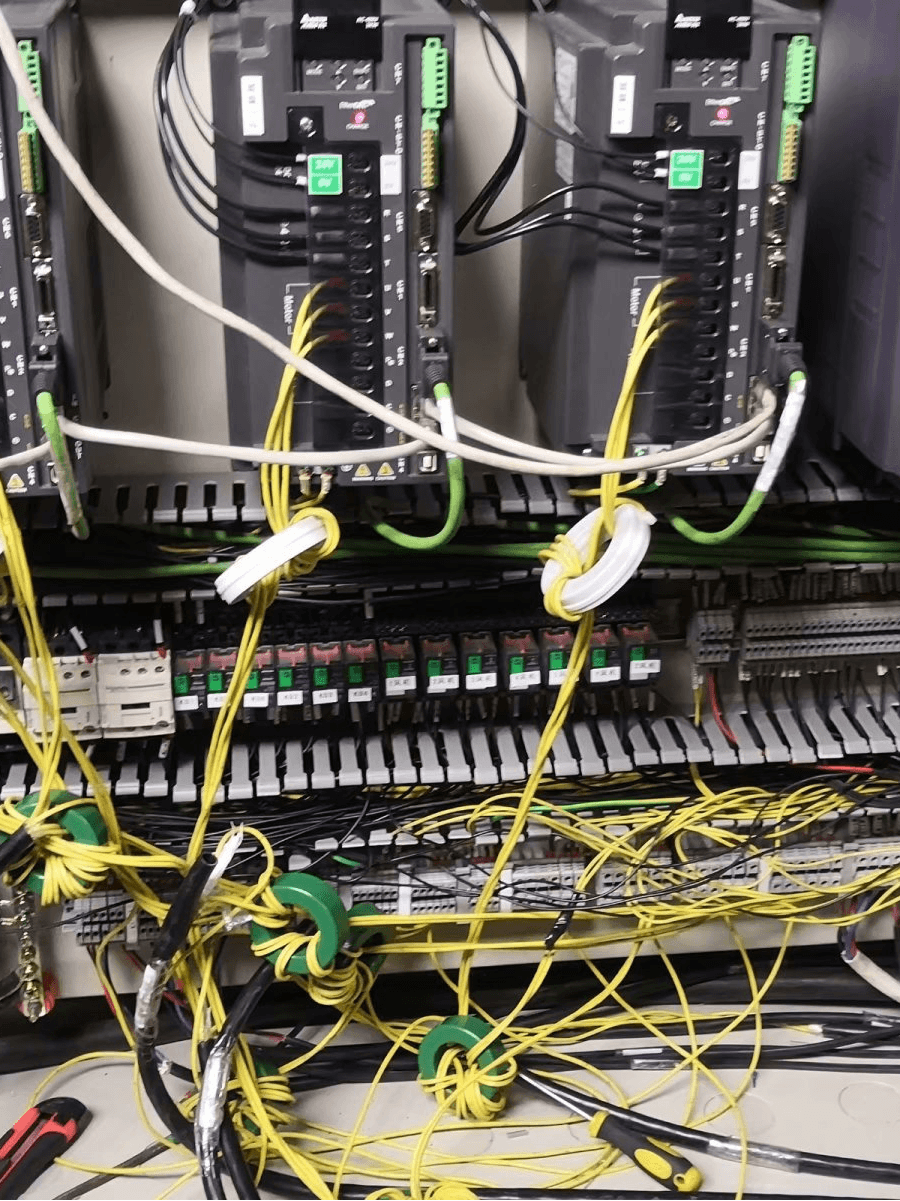
Hlavným podozrivým je zvyčajne disk
Väčšina servopohonov používa PWM. To znamená, že veľmi rýchlo zapínajú a vypínajú napájanie. Hovoríme o frekvenciách od 10 kHz do 100 kHz alebo viac. Toto rýchle prepínanie vytvára vysokofrekvenčný šum. Je to najväčší zdroj EMI vo väčšine systémov.
Káble a uzemnenie: Obvyklí podozriví
Napájacie a signálne káble by nikdy nemali viesť spolu. Ak by viedli, šum by preskakoval z jedného na druhý. Videli sme 3-metrový úsek netieneného kábla enkodéra vedľa napájacieho kábla 220 V. To pridalo 10 µm chyby. Len kvôli vedeniu kábla.
Zlé uzemnenie je ďalším veľkým problémom. Uzemňovacia slučka funguje ako anténa. Zachytáva šum a posiela ho priamo do vášho snímača alebo kamery.
Obeťami sú enkodéry a kamery
Enkodéry vysielajú signály s nízkym napätím. Ľahko sa rušia. Ak kábel enkódera nie je tienený, šum môže zmeniť impulzy. Pohon si potom myslí, že fáza je niekde, kde nie je.
Kamery sú tiež citlivé. Elektromagnetické rušenie sa v obraze prejavuje ako čiary, sneh alebo valiace sa pruhy. Softvér vidí nesprávnu hranu. Vypočíta nesprávny posun. Stolík sa presunie na nesprávne miesto.
Iné zdroje, o ktorých možno neuvažujete
Zváračky, čerpadlá, lasery a dokonca aj žiarivky môžu vytvárať elektromagnetické rušenie. Raz sme mali zákazníka, ktorému sa pri každom zapnutí zváračky v blízkosti vyskytla chyba na pódiu. Pódium bolo v poriadku. Problémom bolo prostredie.
Prečo je automatizované optické zarovnanie také citlivé
Elektromagnetické rušenie v motorizovaných stolíkoch pre automatizované optické zarovnávacie platformyje to bežný a nákladný problém. Tu je dôvod.
Optické zarovnanie je proces s uzavretou slučkou. Kamera sa pozerá na značku. Softvér vypočíta posunutie. Stolík sa pohne, aby ho opravil. Potom kamera znova skontroluje. Ak sa do signálu kamery dostane elektromagnetické rušenie, obraz nie je jasný. Ak sa do signálu enkodéra dostane elektromagnetické rušenie, pohon sa zmätí. Slučka sa nikdy neustáli.
V mnohých továrňach je cieľová hodnota 1 µm až 5 µm. Elektromagnetické rušenie môže ľahko pridať chybu 10 µm až 50 µm. To je rozdiel medzi úspešným a neúspešným testom.
Ako znížiť rušenie riadenia pohybu v servomotorových stupňoch pre automatizované optické zarovnávacie platformy?
Toto je tá veľká otázka.Ako znížiť rušenie riadenia pohybu v servomotorových stupňoch pre automatizované optické zarovnávacie platformy?Odpoveďou nie je jedna magická súčiastka. Je to systémový prístup.
Tu je 8 vecí, ktoré robíme v reálnych projektoch.
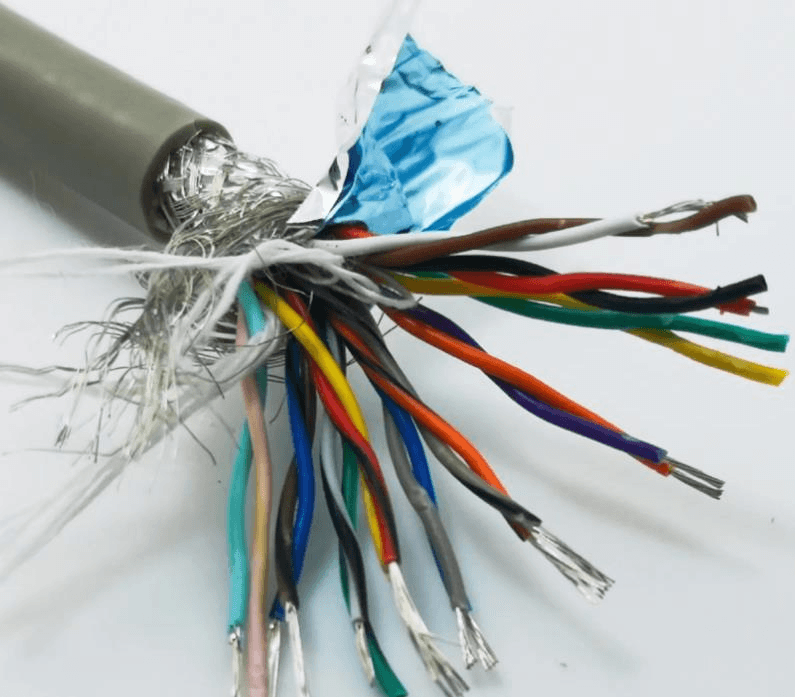
1. Používajte tienené krútené dvojlinky
Tienenie blokuje elektrické polia. Krútenie ruší magnetické polia. Pre enkodéry použite tienenú krútenú dvojlinku. Pre napájanie motora použite tienené káble. Pre vysokofrekvenčný šum pripojte tienenie na oboch koncoch. Pre nízkofrekvenčný šum vyskúšajte jeden koniec. Otestujte oba.
Dobré tienenie dokáže znížiť hluk o 20 dB až 40 dB. To je 10 až 100-krát menej šumového napätia.
2. Udržujte napájacie a signálne vodiče od seba
Udržujte napájacie káble vo vzdialenosti najmenej 20 cm od signálových káblov. Ak sa musia krížiť, krížte ich pod uhlom 90 stupňov. Nikdy ich neveďte paralelne na dlhé vzdialenosti. Toto jednoduché pravidlo môže znížiťrušenie riadenia pohybuo polovicu alebo viac.
3. Opravte si uzemnenie
Pre analógové signály použite jednobodové uzemnenie. Pre vysokofrekvenčný šum použite uzemňovaciu rovinu. Uzemňovacie vodiče udržujte krátke a hrubé. Vyhnite sa reťazovému zapájaniu. Zlé uzemnenie môže zhoršiť elektromagnetické rušenie, nie ho zlepšiť.
4. Pridajte EMI filtre a feritové jadrá
Na striedavý vstup meniča nainštalujte EMI filter. Na káble motora a enkodéra pridajte feritové jadrá. Feritové jadro môže pridať impedanciu pri vysokej frekvencii o 10 dB až 30 dB. Zabraňuje šíreniu šumu pozdĺž kábla.
5. Vyberte si meniče a motory s nízkym EMI
Nie všetky pohony sú si rovné. Niektoré majú mäkké spínanie. Niektoré majú zabudované filtre. Niektoré motory majú lepšiu konštrukciu vinutia. Požiadajte o údaje z testov EMI. Nízkofrekvenčný pohonstupeň servomotoramôže to stáť o 10 % až 20 % viac. Môže to však ušetriť 50 % času potrebného na ladenie.
6. Zlepšite spätnú väzbu enkodéra
Namiesto jednostranných enkodérov používajte diferenciálne enkodéry. Diferenciálne signály potlačujú šum v spoločnom režime. V silných magnetických poliach používajte optické enkodéry. V znečistenom prostredí používajte magnetické enkodéry. Prispôsobte enkodér danej úlohe.
7. Pred opravou zmerajte
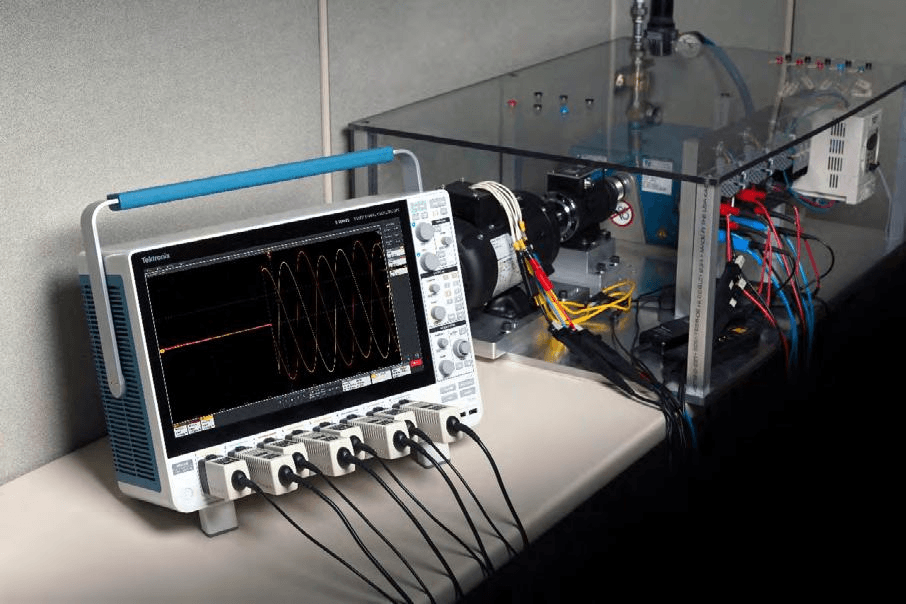
Nemôžeš opraviť, čo sa nedá zmerať. Na kontrolu signálov z enkodéra použite osciloskop. Na zistenie vyžarovaného šumu použite prijímač EMI. Skontrolujte v blízkosti kamery, enkodéra a pohonu. Zaznamenajte si úroveň šumu pred a po každej oprave.
8. Softvérové filtre používajte ako poslednú možnosť
Niekedy hardvér nestačí. Do meniča môžete pridať zárezový filter. Do softvéru kamery môžete pridať dolnopriepustný filter. Môžete spriemerovať viacero nameraných hodnôt. Tieto metódy neodstraňujú EMI, ale znižujú jeho vplyv.
Tabuľka 1 ukazuje, aké zlepšenie môžete očakávať.
| Metóda | Typické zníženie šumu | Cena | Náročnosť |
| Tienené káble | 20–40 dB | Nízka | Ľahké |
| Samostatné napájanie/signál | O 50 % menej presluchov | Nízka | Ľahké |
| Správne uzemnenie | 10–30 dB | Nízka | Stredné |
| Filter EMI | 20–40 dB | Stredné | Stredné |
| Feritové jadrá | 10–30 dB | Nízka | Ľahké |
| Nízko-EMI menič | 10–20 dB | Vysoká | Ľahké |
| Diferenciálny enkodér | 20–40 dB | Stredné | Stredné |
| Softvérový filter | 6–20 dB | Nízka | Stredné |
Nízkofrekvenčný servomotor vs. štandardný servomotor pre automatické optické zarovnanie
Pri kúpe pódia máte na výber. Môžete si kúpiť štandardné pódiá. Alebo si môžete kúpiť pódiá s nízkym EMI.Nízkofrekvenčný servomotor vs. štandardný servomotor pre automatické optické zarovnaniePorovnanie je dôležité. Ovplyvňuje cenu, dodaciu lehotu a výkon.
Tu je návod, ako sa porovnávajú.
| Funkcia | Štandardný servomotor | Stupeň servomotora s nízkym EMI |
| Kábel motora | Netienené alebo základné tienenie | Dvojité tienenie |
| Kábel enkodéra | Štandard | Tienená krútená dvojlinka |
| Uzemnenie | Základné | Hviezdna zem + uzemňovacia rovina |
| Filter EMI | Nie je zahrnuté | Vstavané alebo odporúčané |
| Jazda | Štandardná PWM | Nízkošumová PWM alebo filtrovaná |
| Feritové jadrá | Voliteľné | Zahrnuté |
| Typ enkodéra | Jednostranný alebo štandardný diferenciál | Diferenciál s vysokým CMRR |
| Smerovanie káblov | Definované používateľom | Vopred navrhnuté a otestované |
| Údaje z testov EMI | Nie je k dispozícii | K dispozícii na požiadanie |
| Cena | 100 % | 110 % – 130 % |
| Najlepšie pre | Všeobecná automatizácia | Optické zarovnanie, metrológia, medicína |
| Čas nastavenia | Dlhšie | Kratšie |
| Riziko rušenia | Vyššia | Nižšie |
Štandardný stolík je vhodný na jednoduché úlohy. Ak sa pohybujete z bodu A do bodu B s presnosťou 50 µm, EMI nemusí mať vplyv. Ak však zarovnáte optické komponenty s presnosťou 1 µm, štandardný stolík môže zlyhať.
Nízky stupeň EMI stojí viac. Znižuje však riziko. Šetrí čas inžinierstva. Zvyšuje výnosnosť. V mnohých projektoch sa dodatočné náklady vrátia v priebehu niekoľkých týždňov.
Jednoduchý kontrolný zoznam výberu
Ako si vyberiete ten správnystupeň servomotoraPoužite tento kontrolný zoznam.
Krok 1: Definujte svoje prostredie EMI.Uveďte zariadenia v blízkosti. Zváračky, čerpadlá, lasery a pohony sú silnými zdrojmi hluku. Skontrolujte vzdialenosť. Skontrolujte frekvenciu.
Krok 2: Skontrolujte opakovateľnosť, nielen rozlíšenie.Stolík môže mať rozlíšenie 0,1 µm. Ak je však opakovateľnosť 5 µm, nedokáže udržať zarovnanie s presnosťou 1 µm. Požiadajte o testovacie údaje podliehajúce elektromagnetickému rušeniu.
Krok 3: Opýtajte sa na tienenie a uzemnenie.Sú káble tienené? Ako je tienenie pripojené? Je tam uzemňovacia rovina? Môžete poskytnúť schému uzemnenia?
Krok 4: Skontrolujte dizajn kábla a konektora.Kovové konektory sú lepšie ako plastové. Poskytujú tienenie. Skontrolujte polomer ohybu kábla. Ostrý ohyb môže tienenie poškodiť.
Krok 5: Vyžiadajte si údaje o teste EMI.Požiadajte o údaje o vyžarovaných a vedených emisiách. Požiadajte o údaje o testoch imunity. Ak ich dodávateľ nemôže poskytnúť, buďte opatrní.
Krok 6: Zvážte celkové náklady.Neporovnávajte iba cenu fázy. Zahrňte čas potrebný na inžinierstvo, čas ladenia, prestoje a stratu výnosu.
Reálne prípady z našej dielne
Videli smeElektromagnetické poistky v motorizovaných stupňochv mnohých odvetviach. Tu sú štyri skutočné prípady.
Prípad 1: Kontrola polovodičových doštičiek.Zákazník použil štandardstupeň servomotoraKamera zaznamenala šum 5 µm. Opakovateľnosť stolíka bola 3 µm. Po pridaní tienených káblov a feritového jadra šum klesol na 1 µm. Výťažnosť sa zlepšila o 8 %.
Prípad 2: Oprava zobrazovacieho panela.Systém na opravu displejov mal náhodné poruchy meniča každých 20 – 30 cyklov. Príčinou bola uzemňovacia slučka medzi stolíkom a laserom. Jednobodové uzemnenie a oddeľovací transformátor ju odstránili. Poruchy úplne prestali.
Prípad 3: Skenovanie lekárskych sklíčok.Lekársky skener potreboval plynulý pohyb. Stolík vibroval pri frekvencii 100 Hz. Príčinou bol PWM šum z meniča. Dolnopriepustný filter a menič s nízkym EMI znížili vibrácie o 90 %.
Prípad 4: Laserové zarovnanie.Laserová zarovnávacia platforma mala chybu polohy 10 µm. Kábel enkodéra nebol tienený. Viedol vedľa napájacieho kábla 220 V v dĺžke 3 metre. Po oddelení káblov a použití tieneného kábla enkodéra chyba klesla na 1,5 µm.
Často kladené otázky
Ako znížiť rušenie riadenia pohybu v servomotorových stupňoch pre automatizované optické zarovnávacie platformy?
Používajte tienené káble. Oddeľte napájanie a signál. Správne uzemnite. Pridajte filtre a ferity. Vyberte stupeň s nízkym elektromagnetickým rušením. Otestujte osciloskopom. Tieto kroky znižujú...rušenie riadenia pohybuvo väčšine prípadov o 80 % až 95 %.
Čo je najväčším zdrojom EMI v stupni servomotora?
Najväčším zdrojom je PWM servopohon. Káble motora sú na druhom mieste. Uzemňovacie slučky sú na treťom.
Môžem opraviť EMI bez zmeny stupňa?
Áno. Môžete pridať filtre, ferity a tienené káble. Môžete zlepšiť uzemnenie. Ak je však návrh pódia zlý, môžete dosiahnuť len čiastočné zlepšenie.
Koľko stojí stupeň servomotora s nízkym EMI?
Nízkofrekvenčný stupeň EMI stojí o 10 % až 30 % viac ako štandardný stupeň. Presná cena závisí od zdvihu, zaťaženia a presnosti.
Potrebujem stupeň s nízkym elektromagnetickým rušením pre čistú miestnosť?
Čisté priestory neodstraňujú EMI. Zariadenia pre čisté priestory sú však často citlivé. Stupeň s nízkym EMI je dobrou voľbou pre optické nastavenie čistých priestorov.
Ako otestujem EMI?
Na meranie šumu signálu použite osciloskop. Na meranie vyžarovaného šumu použite prijímač EMI. Otestujte na kamere, enkodére a meniči. Porovnajte pred a po každej oprave.
Prečo spolupracovať s nami
V tomto odvetví pôsobíme už viac ako 9 rokov. Vyrábame manuálne a motorizované stoly. Vyrábame aj automatizované zarovnávacie platformy. Zameriavame sa na výskum a vývoj, výrobu a predaj. Rozumieme elektromagnetickému rušeniu (EMI), pretože ho testujeme každý deň.
Našestupeň servomotoramožnosti zahŕňajú:
Sady káblov s nízkym elektromagnetickým rušením.
Tienené káble enkodéra.
Vstavané EMI filtre.
Diferenciálne enkodéry.
Návrh uzemnenia na mieru.
Údaje o testoch EMI na požiadanie.
Nepredávame len pódium. Pomôžeme vám vyriešiť celý problém s pohybom. Ak máte problém s EMI, pošlite nám svoju zostavu. Môžeme skontrolovať vaše káble, uzemnenie a nastavenia pohonu. Môžeme vám odporučiť pódium s nízkym EMI, ktoré vyhovuje vášmu rozpočtu.
Poďme sa porozprávať o vašom probléme s elektromagnetickým rušením
Staviate automatizovanú platformu pre optické zarovnávanie? Už vás nebaví...rušenie riadenia pohybuPotrebujete?stupeň servomotoraktorý pracuje v hlučnej továrni?
Kontaktujte nás ešte dnes. Povedzte nám o svojej cieľovej presnosti, rozsahu zdvihu, zaťažení a prostredí. Dáme vám jasné odporúčanie. Taktiež sa s vami podelíme o testovacie údaje a rady týkajúce sa výberu. Znížme EMI a zlepšime váš výnos.
Napíšte nám e-mail. Získajte rýchlu cenovú ponuku. Vyriešte svoj problém s EMI s pódiom postaveným pre skutočnú produkciu.
Čas uverejnenia: 19. októbra 2026


