

Već više od 9 godina gradimo ručne i motorizirane pozornice. Također izrađujemo automatizirane platforme za poravnanje. Stoga smo se susreli s mnogim EMI problemima. Neki su jednostavni. Neki vas tjeraju da si počupate kosu.
Ako radite s optičkim poravnanjem, znate taj osjećaj. Pozornica se pomiče. Kamera gleda. Slika je šumna. Položaj je pomaknut za nekoliko mikrona. Provjeravate mehaniku. Sve je čvrsto. Tada shvaćate da problem nije mehanički. To je električni šum.
Ovaj vodič je namijenjen kupcima, inženjerima i svima kojima je potrebanstupanj servo motorašto zapravo funkcionira u pravoj tvornici. Bez ikakvih nepotrebnih detalja. Samo praktične stvari koje smo naučili iz stvarnih projekata.
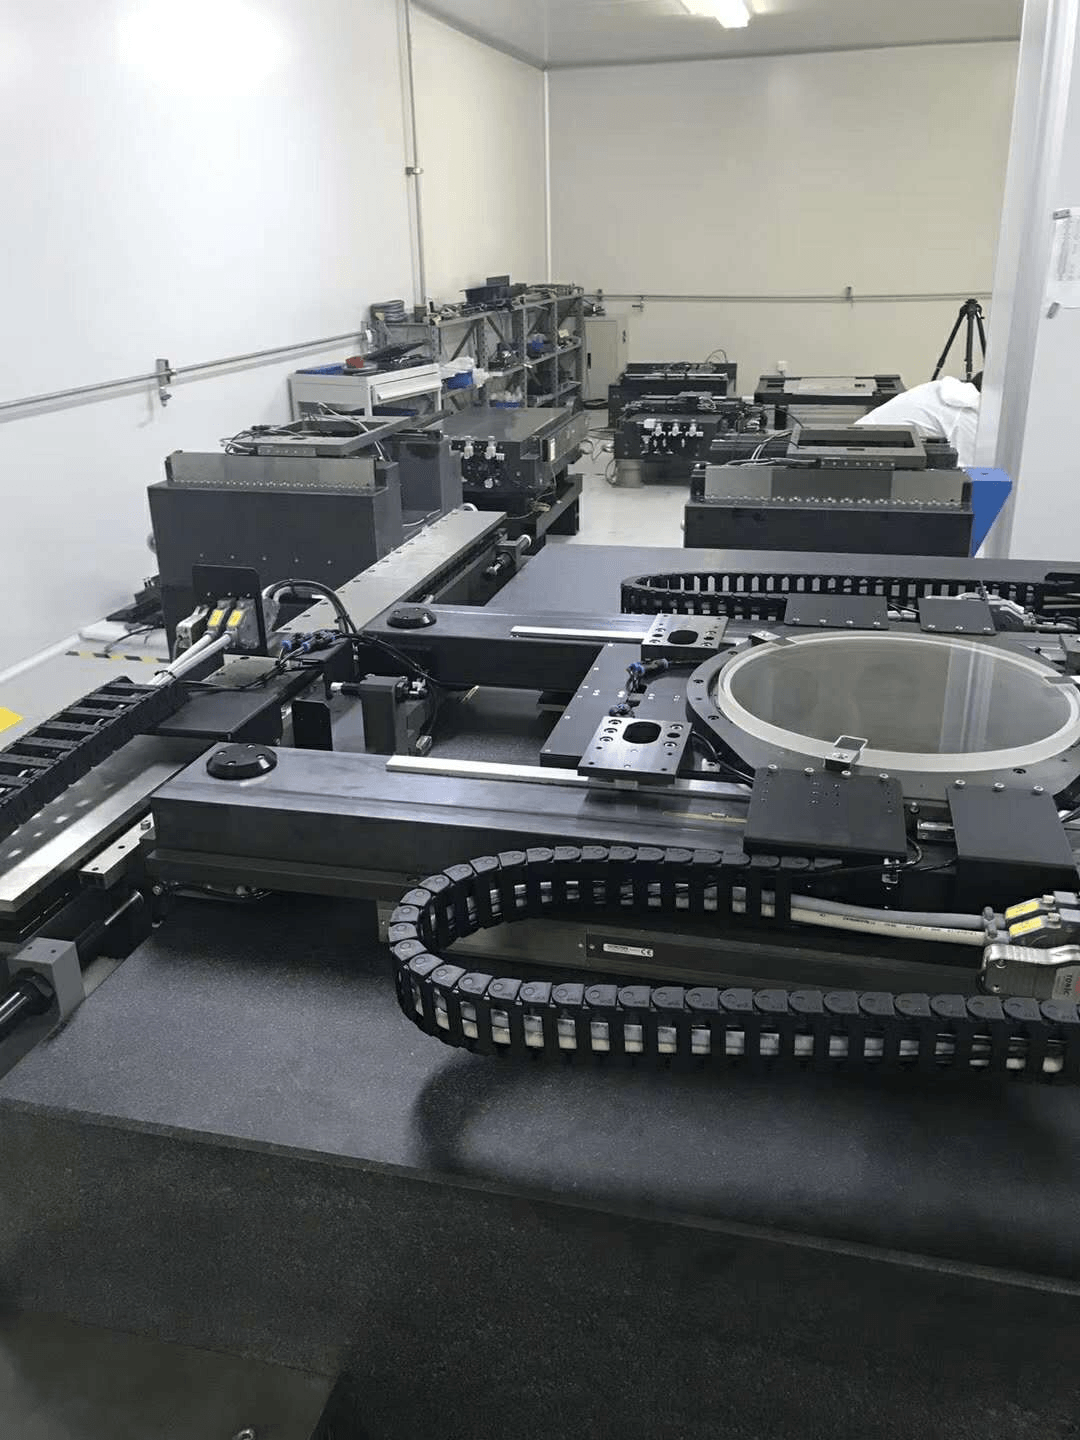
Što EMI radi fazi servo motora
EMI je kratica za elektromagnetsku interferenciju. To je neželjeni električni šum. Može se širiti kabelima ili zrakom. Kada uđe u vašu pozornicu, ometa rad pogona, enkodera, kamere ili senzora.
Rezultat?Smetnje u kontroli kretanjaPozornica se ne pomiče točno tamo gdje ste joj rekli. Ponekad je to mala greška. Ponekad je velika. U optičkom poravnanju, čak je i mala greška velika stvar.
U laboratoriju smo vidjeli standardni stolić s ponovljivošću od 2 µm. Na proizvodnoj liniji pala je na 15 µm. Isti stolić. Ista mehanika. Jedina razlika bila je EMI od obližnje opreme.
Odakle dolazi EMI u motoriziranim pozornicama
EMI u motoriziranim stupnjevimaobično dolazi s četiri mjesta. Razložimo ih.
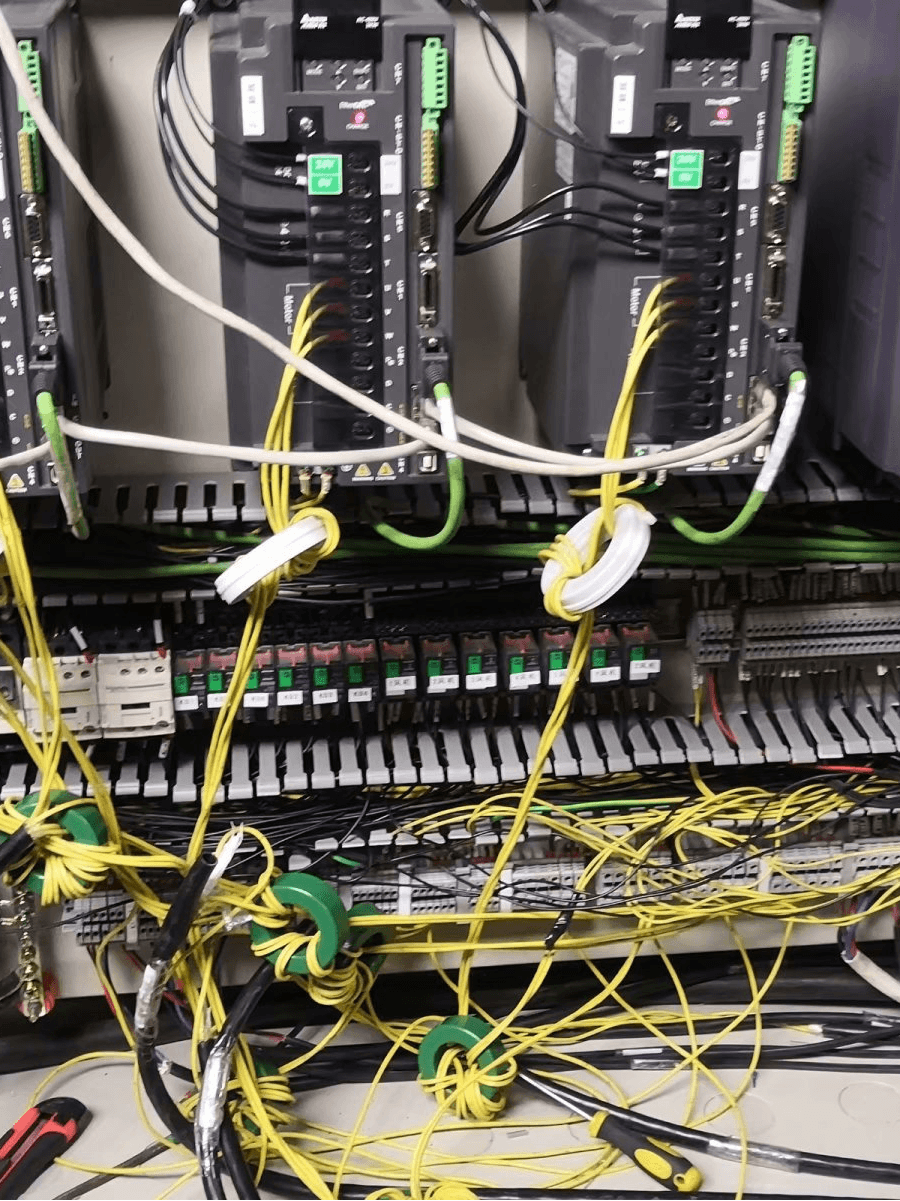
Pogon je obično glavni osumnjičenik
Većina servo pogona koristi PWM. To znači da vrlo brzo uključuju i isključuju napajanje. Govorimo o frekvencijama od 10 kHz do 100 kHz ili više. Ovo brzo prebacivanje stvara visokofrekventni šum. To je najveći izvor EMI-ja u većini sustava.
Kablovi i uzemljenje: Uobičajeni sumnjivci
Kabeli za napajanje i signalni kabeli nikada ne bi smjeli ići zajedno. Ako se to dogodi, šum preskače s jednog na drugi. Vidjeli smo 3 metra neoklopljenog kabela enkodera pored kabela za napajanje od 220 V. To je dodalo 10 µm pogreške. Samo zbog usmjeravanja kabela.
Loše uzemljenje je još jedan veliki problem. Petlja uzemljenja djeluje poput antene. Hvata šum i šalje ga izravno u vaš enkoder ili kameru.
Enkoderi i kamere su žrtve
Enkoderi šalju signale niskog napona. Lako ih je poremetiti. Ako kabel enkodera nije oklopljen, šum može promijeniti impulse. Pogon tada misli da je pozornica negdje gdje nije.
Kamere su također osjetljive. EMI se prikazuje kao linije, snijeg ili kotrljajuće šipke na slici. Softver vidi pogrešan rub. Izračunava pogrešan pomak. Pozornica se pomiče na krivo mjesto.
Drugi izvori o kojima možda niste razmišljali
Zavarivači, pumpe, laseri, pa čak i fluorescentna svjetla mogu stvoriti EMI. Jednom smo imali kupca čija je pozornica otkazivala svaki put kada bi se uključio obližnji aparat za zavarivanje. Pozornica je bila u redu. Problem je bio u okruženju.
Zašto je automatizirano optičko poravnanje tako osjetljivo
EMI u motoriziranim platformama za automatizirano optičko poravnanjeje čest i skup problem. Evo zašto.
Optičko poravnanje je proces zatvorene petlje. Kamera gleda oznaku. Softver izračunava pomak. Stol se pomiče kako bi ga ispravio. Zatim kamera ponovno provjerava. Ako EMI uđe u signal kamere, slika nije jasna. Ako EMI uđe u signal enkodera, pogon se zbunjuje. Petlja se nikada ne smiri.
U mnogim tvornicama cilj je od 1 µm do 5 µm. EMI može lako dodati 10 µm do 50 µm pogreške. To je razlika između prolaza i neuspjeha.
Kako smanjiti smetnje u upravljanju gibanjem u servo motornim stupnjevima za platforme za automatizirano optičko poravnanje?
Ovo je veliko pitanje.Kako smanjiti smetnje u upravljanju gibanjem u servo motornim stupnjevima za platforme za automatizirano optičko poravnanje?Odgovor nije jedan čarobni dio. To je sistemski pristup.
Evo 8 stvari koje radimo u stvarnim projektima.
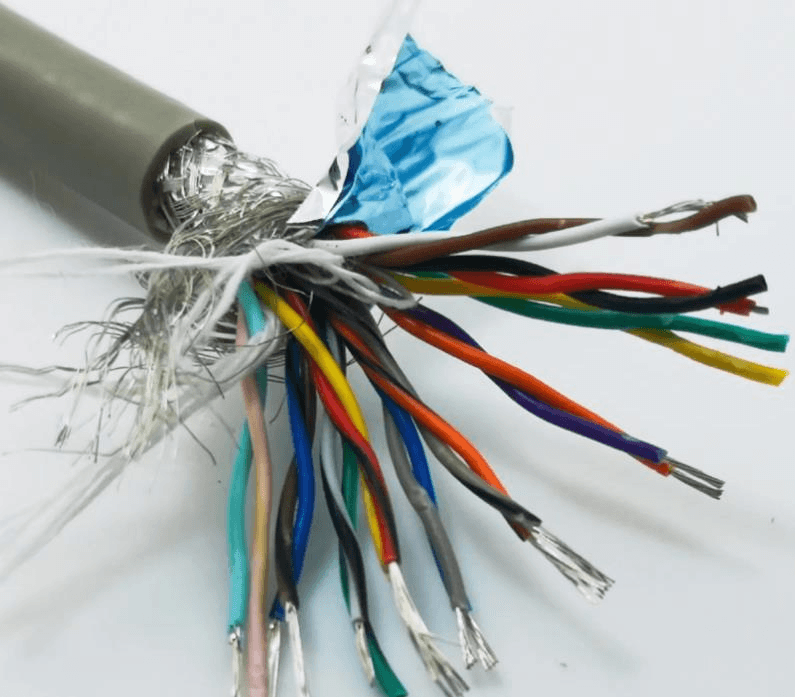
1. Koristite oklopljene upredene parice
Zaštita blokira električna polja. Uvrtanje poništava magnetska polja. Za enkodere koristite oklopljenu upredenu paricu. Za napajanje motora koristite oklopljene kabele. Za visokofrekventnu buku spojite zaštitu na oba kraja. Za niskofrekventnu buku pokušajte s jednim krajem. Testirajte oba.
Dobar štit može smanjiti buku za 20 dB do 40 dB. To je 10 do 100 puta manje napona šuma.
2. Držite kablove za napajanje i signal razmaknute
Držite kablove za napajanje najmanje 20 cm od signalnih kabela. Ako se moraju križati, križajte ih pod kutom od 90 stupnjeva. Nikada ih ne postavljajte paralelno na velike udaljenosti. Ovo jednostavno pravilo može smanjitismetnje u kontroli kretanjaza polovicu ili više.
3. Popravite uzemljenje
Za analogne signale koristite uzemljenje s jednom točkom. Za visokofrekventnu buku koristite uzemljenu ravninu. Žice za uzemljenje neka budu kratke i debele. Izbjegavajte lančano povezivanje. Loše uzemljenje može pogoršati elektromagnetske smetnje, a ne poboljšati ih.
4. Dodajte EMI filtere i feritne jezgre
Ugradite EMI filter na AC ulaz pogona. Dodajte feritne jezgre na kabele motora i enkodera. Feritna jezgra može dodati 10 dB do 30 dB impedancije na visokoj frekvenciji. Sprječava širenje buke duž kabela.
5. Odaberite pogone i motore s niskim EMI-jem
Nisu svi pogoni jednaki. Neki imaju meko prebacivanje. Neki imaju ugrađene filtere. Neki motori imaju bolji dizajn namota. Zatražite podatke o EMI ispitivanju. Uređaj s niskim EMI-jemstupanj servo motoramože koštati 10% do 20% više. Ali može uštedjeti 50% vremena za otklanjanje pogrešaka.
6. Poboljšajte povratne informacije enkodera
Koristite diferencijalne enkodere umjesto jednostranih. Diferencijalni signali odbijaju šum zajedničkog načina rada. Koristite optičke enkodere u jakim magnetskim poljima. Koristite magnetske enkodere u prljavim okruženjima. Prilagodite enkoder poslu.
7. Izmjerite prije popravka
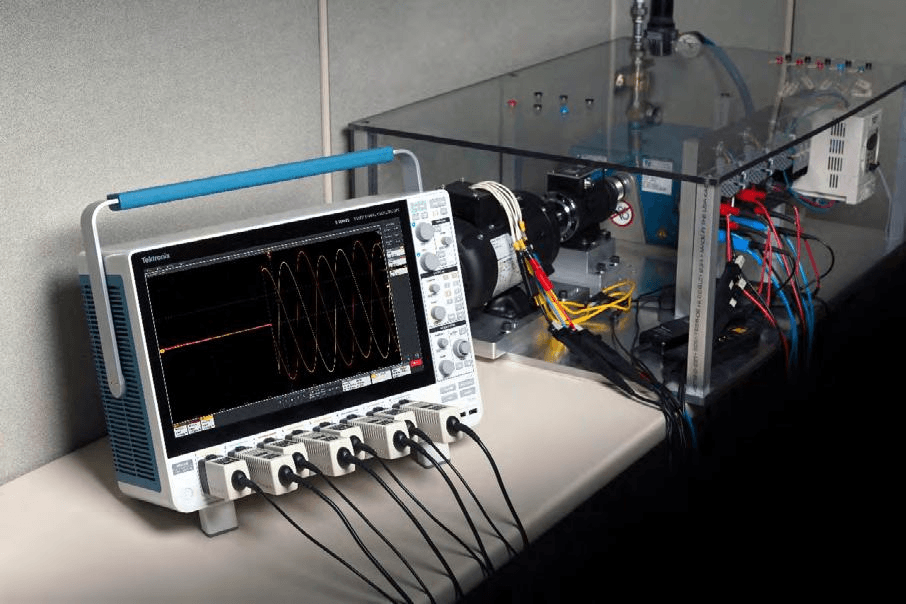
Ne možete popraviti ono što ne možete izmjeriti. Koristite osciloskop za pregled signala enkodera. Koristite EMI prijemnik za pronalaženje zračenog šuma. Provjerite blizu kamere, enkodera i pogona. Zabilježite razinu šuma prije i poslije svakog popravka.
8. Koristite softverske filtere kao krajnje rješenje
Ponekad hardver nije dovoljan. Možete dodati zarezni filtar u pogon. Možete dodati niskopropusni filtar u softver kamere. Možete usrednjavati više očitanja. Ove metode ne uklanjaju EMI, ali smanjuju njegov učinak.
Tablica 1 prikazuje kakvu vrstu poboljšanja možete očekivati.
| Metoda | Tipično smanjenje šuma | Trošak | Teškoća |
| Zaštićeni kabeli | 20–40 dB | Nisko | Lako |
| Odvojeno napajanje/signal | 50% manje preslušavanja | Nisko | Lako |
| Pravilno uzemljenje | 10–30 dB | Nisko | Srednji |
| EMI filter | 20–40 dB | Srednji | Srednji |
| Feritne jezgre | 10–30 dB | Nisko | Lako |
| Pogon s niskim EMI-jem | 10–20 dB | Visoko | Lako |
| Diferencijalni enkoder | 20–40 dB | Srednji | Srednji |
| Softverski filter | 6–20 dB | Nisko | Srednji |
Servo motor s niskim EMI-jem u odnosu na standardni servo motor za automatsko optičko poravnanje
Kada kupujete pozornicu, imate izbor. Možete kupiti standardnu pozornicu. Ili možete kupiti pozornicu s niskim EMI-jem.Servo motor s niskim EMI-jem u odnosu na standardni servo motor za automatsko optičko poravnanjeUsporedba je važna. Utječe na cijenu, vrijeme isporuke i performanse.
Evo kako se uspoređuju.
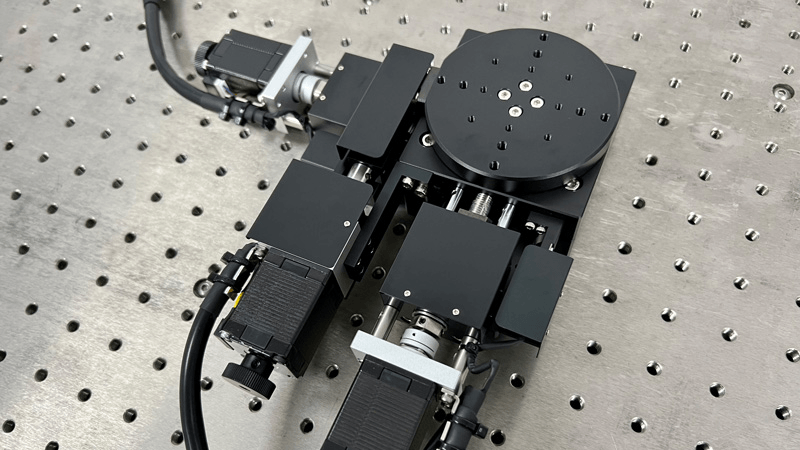
| Značajka | Standardni servo motorni stupanj | Stupanj servo motora s niskim EMI-jem |
| Kabel motora | Nezaštićeni ili osnovni štit | Dvostruko zaštićen |
| Kabel enkodera | Standard | Oklopljena upredena parica |
| Uzemljenje | Osnovno | Zvjezdana uzemljena površina + uzemljena ravnina |
| EMI filter | Nije uključeno | Ugrađeno ili preporučeno |
| Pogon | Standardni PWM | PWM s niskim šumom ili filtriran |
| Feritne jezgre | Izborno | Uključeno |
| Vrsta enkodera | Jednostrani ili standardni diferencijal | Diferencijal s visokim CMRR-om |
| Usmjeravanje kabela | Korisnički definirano | Unaprijed dizajnirano i testirano |
| Podaci o EMI ispitivanju | Nije dostupno | Dostupno na zahtjev |
| Cijena | 100% | 110%–130% |
| Najbolje za | Opća automatizacija | Optičko poravnanje, metrologija, medicina |
| Vrijeme postavljanja | Više | Kraći |
| Rizik od smetnji | Viši | Donji |
Standardni stolić je dovoljan za jednostavne zadatke. Ako se pomičete od točke A do točke B s točnošću od 50 µm, EMI možda neće biti važan. Ali ako poravnavate optičke komponente s točnošću od 1 µm, standardni stolić može otkazati.
Niska EMI faza košta više. Ali smanjuje rizik. Štedi vrijeme inženjeringa. Poboljšava prinos. U mnogim projektima, dodatni trošak se isplati u roku od nekoliko tjedana.
Jednostavan popis za odabir
Kako odabrati pravustupanj servo motoraKoristite ovaj popis za provjeru.
Korak 1: Definirajte svoje EMI okruženje.Navedite opremu u blizini. Aparati za zavarivanje, pumpe, laseri i pogoni su jaki izvori buke. Provjerite udaljenost. Provjerite frekvenciju.
Korak 2: Provjerite ponovljivost, ne samo rezoluciju.Stolp može imati rezoluciju od 0,1 µm. Ali ako je ponovljivost 5 µm, ne može održati poravnanje od 1 µm. Zatražite podatke ispitivanja pod EMI-jem.
Korak 3: Pitajte o zaštiti i uzemljenju.Jesu li kabeli oklopljeni? Kako je oklop spojen? Postoji li uzemljenje? Možete li dati dijagram uzemljenja?
Korak 4: Pregledajte dizajn kabela i konektora.Metalni konektori su bolji od plastičnih. Pružaju zaštitu. Provjerite radijus savijanja kabela. Oštar savitak može slomiti zaštitu.
Korak 5: Zatražite podatke o EMI testu.Zatražite podatke o zračenju i vodljivim emisijama. Zatražite podatke o ispitivanju imunosti. Ako dobavljač to ne može dostaviti, budite oprezni.
Korak 6: Razmotrite ukupne troškove.Ne uspoređujte samo cijenu faze. Uključite vrijeme inženjeringa, vrijeme otklanjanja pogrešaka, vrijeme zastoja i gubitak prinosa.
Pravi slučajevi iz naše radionice
Vidjeli smoEMI u motoriziranim stupnjevimau mnogim industrijama. Evo četiri stvarna slučaja.
Slučaj 1: Inspekcija poluvodičkih pločica.Kupac je koristio standardstupanj servo motoraKamera je zabilježila šum od 5 µm. Ponovljivost stolića bila je 3 µm. Nakon dodavanja oklopljenih kabela i feritne jezgre, šum je pao na 1 µm. Prinos se poboljšao za 8%.
Slučaj 2: Popravak ploče zaslona.Sustav za popravak zaslona imao je nasumične kvarove pogona svakih 20-30 ciklusa. Uzrok je bila petlja uzemljenja između stolića i lasera. To je riješeno uzemljenjem u jednoj točki i izolacijskim transformatorom. Kvarovi su potpuno prestali.
Slučaj 3: Skeniranje medicinskih preparata.Medicinski skener je trebao glatko kretanje. Postolje je vibriralo na 100 Hz. Uzrok je bio PWM šum iz pogona. Niskopropusni filtar i pogon s niskim EMI-jem smanjili su vibracije za 90%.
Slučaj 4: Lasersko poravnanje.Platforma za lasersko poravnanje imala je pogrešku položaja od 10 µm. Kabel enkodera nije bio oklopljen. Prolazio je pored kabela za napajanje od 220 V u duljini od 3 metra. Nakon odvajanja kabela i korištenja oklopljenog kabela enkodera, pogreška je pala na 1,5 µm.
Često postavljana pitanja
Kako smanjiti smetnje u upravljanju gibanjem u servo motornim stupnjevima za platforme za automatizirano optičko poravnanje?
Koristite oklopljene kabele. Odvojite napajanje i signal. Pravilno uzemljite. Dodajte filtere i ferite. Odaberite stupanj s niskim EMI-jem. Testirajte osciloskopom. Ovi koraci smanjujusmetnje u kontroli kretanjaza 80% do 95% u većini slučajeva.
Koji je najveći izvor EMI-ja u stupnju servo motora?
PWM servo pogon je najveći izvor. Kabeli motora su drugi. Petlje uzemljenja su treće.
Mogu li popraviti EMI bez promjene stupnja?
Da. Možete dodati filtere, ferite i oklopljene kabele. Možete poboljšati uzemljenje. Ali ako je dizajn pozornice loš, možete dobiti samo djelomično poboljšanje.
Koliko košta stupanj servo motora s niskim EMI-jem?
Stupanj s niskim EMI-jem košta 10% do 30% više od standardnog stupnja. Točna cijena ovisi o hodu, opterećenju i točnosti.
Trebam li nisku EMI fazu za čistu sobu?
Čiste sobe ne uklanjaju EMI. Ali oprema za čiste sobe često je osjetljiva. Niska EMI faza je dobar izbor za optičko poravnanje čistih soba.
Kako testiram EMI?
Za signalni šum koristite osciloskop. Za zračeni šum koristite EMI prijemnik. Testirajte na kameri, enkoderu i pogonu. Usporedite prije i poslije svakog popravka.
Zašto raditi s nama
U ovom smo poslu već više od 9 godina. Izrađujemo ručne i motorizirane platforme. Također izrađujemo automatizirane platforme za poravnanje. Fokusirani smo na istraživanje i razvoj, proizvodnju i prodaju. Razumijemo EMI jer ga testiramo svaki dan.
Našestupanj servo motoraopcije uključuju:
Setovi kabela s niskim EMI-jem.
Oklopljeni kabeli enkodera.
Ugrađeni EMI filteri.
Diferencijalni enkoderi.
Prilagođeni dizajn uzemljenja.
Podaci o EMI ispitivanju na zahtjev.
Ne prodajemo samo pozornicu. Pomažemo vam riješiti cijeli problem kretanja. Ako imate problem s EMI-jem, pošaljite nam svoju konfiguraciju. Možemo pregledati vaše kabele, uzemljenje i postavke pogona. Možemo vam preporučiti pozornicu s niskim EMI-jem koja odgovara vašem budžetu.
Razgovarajmo o vašem problemu s EMI-jem
Gradite li automatiziranu platformu za optičko poravnavanje? Jeste li umorni odsmetnje u kontroli kretanjaTrebate listupanj servo motorakoji radi u bučnoj tvornici?
Kontaktirajte nas još danas. Recite nam svoju ciljanu točnost, raspon hoda, opterećenje i okolinu. Dat ćemo vam jasnu preporuku. Također ćemo podijeliti podatke ispitivanja i savjete za odabir. Smanjimo EMI i poboljšajmo vaš prinos.
Pošaljite nam e-poštu odmah. Zatražite brzu ponudu. Riješite svoj problem EMI-ja pozornicom izgrađenom za stvarnu proizvodnju.
Vrijeme objave: 19. listopada 2026.


