

We bouwen al meer dan 9 jaar handmatige en gemotoriseerde podiumsystemen. We maken ook geautomatiseerde uitlijnplatforms. We hebben dus al heel wat elektromagnetische interferentieproblemen gezien. Sommige zijn makkelijk op te lossen. Andere zijn echt om gek van te worden.
Als je met optische uitlijning werkt, ken je dat gevoel wel. Het podium beweegt. De camera kijkt. Het beeld is ruisig. De positie wijkt een paar micron af. Je controleert de mechaniek. Alles zit vast. Dan realiseer je je dat het probleem niet mechanisch is. Het is elektrische ruis.
Deze handleiding is bedoeld voor kopers, ingenieurs en iedereen die een handleiding nodig heeft.servomotortrapDat werkt echt in een fabriek. Geen onzin. Gewoon praktische dingen die we hebben geleerd uit echte projecten.
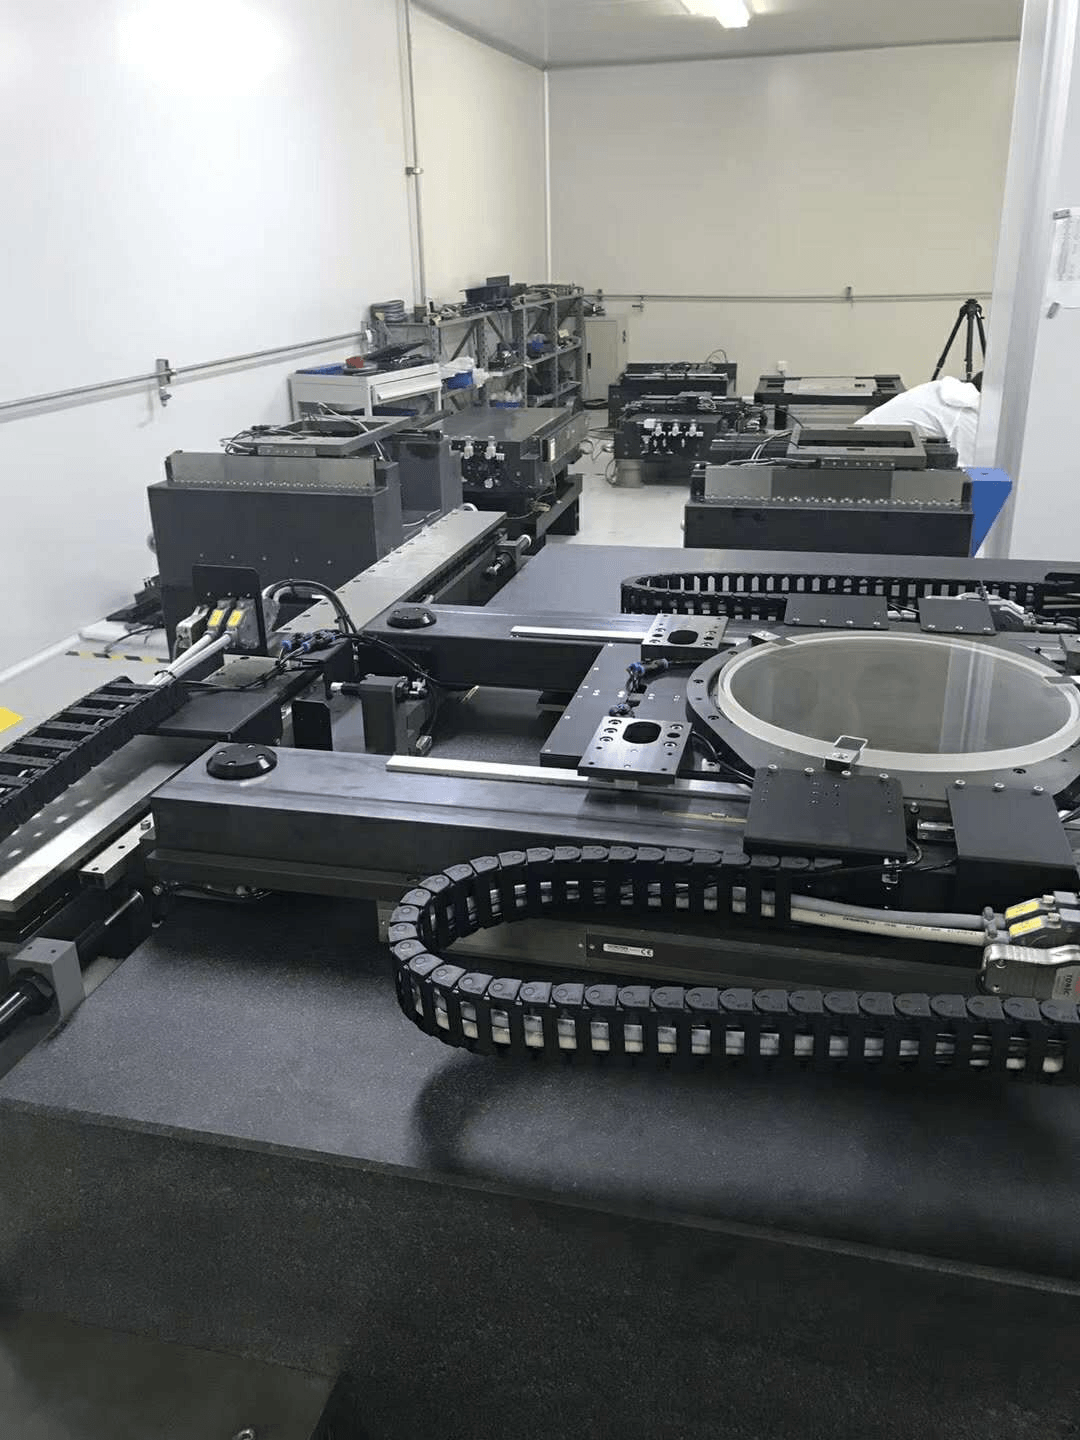
Wat doet elektromagnetische interferentie met een servomotortrap?
EMI staat voor elektromagnetische interferentie. Het is ongewenste elektrische ruis. Deze kan zich via kabels of door de lucht verspreiden. Wanneer deze ruis uw podium bereikt, verstoort het de werking van de aandrijving, encoder, camera of sensoren.
Het resultaat?Interferentie met bewegingsbesturingHet podium beweegt niet precies naar de plek waar je het naartoe hebt gestuurd. Soms is het een kleine afwijking. Soms is het een grote. Bij optische uitlijning is zelfs een kleine afwijking van groot belang.
We hebben in het laboratorium een standaard positioneringssysteem gezien met een herhaalbaarheid van 2 µm. Op de productielijn daalde dit tot 15 µm. Hetzelfde positioneringssysteem. Dezelfde mechanica. Het enige verschil was elektromagnetische interferentie (EMI) van apparatuur in de buurt.
Waar komt elektromagnetische interferentie (EMI) vandaan in gemotoriseerde podia?
EMI in gemotoriseerde trappenHet komt meestal uit vier plaatsen. Laten we ze eens nader bekijken.
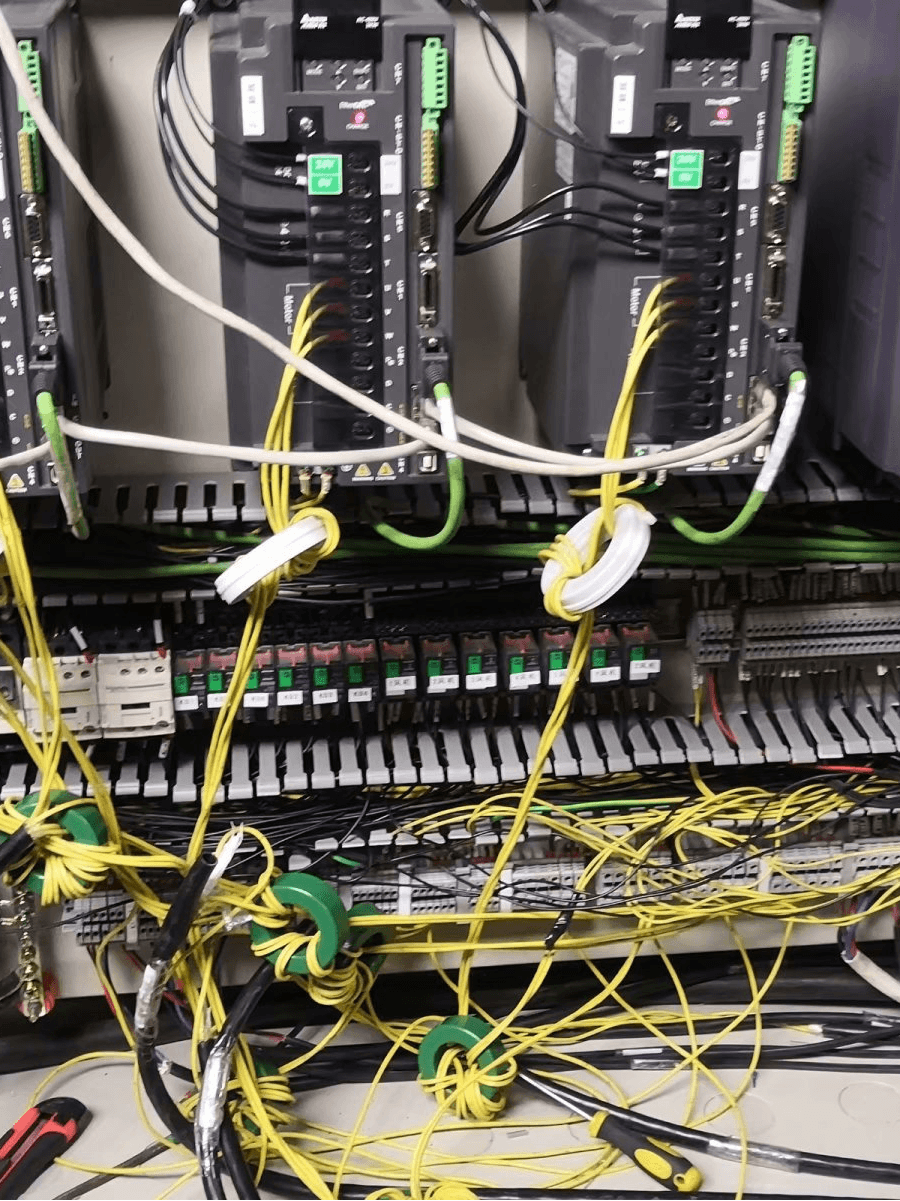
De schijf is meestal de hoofdverdachte.
De meeste servoaandrijvingen gebruiken PWM. Dat betekent dat ze de stroom zeer snel in- en uitschakelen. We hebben het over 10 kHz tot 100 kHz of meer. Deze snelle schakelingen veroorzaken hoogfrequente ruis. Het is de grootste bron van elektromagnetische interferentie (EMI) in de meeste systemen.
Kabels en aarding: de meest voorkomende verdachten
Stroomkabels en signaalkabels mogen nooit naast elkaar lopen. Als dat wel gebeurt, springt ruis van de ene naar de andere. We hebben een onafgeschermde encoderkabel van 3 meter naast een 220V-stroomkabel gezien. Dat zorgde voor een extra fout van 10 µm. Puur door de manier waarop de kabels waren gelegd.
Een slechte aarding is ook een belangrijke oorzaak. Een aardlus werkt als een antenne. Hij vangt ruis op en stuurt die rechtstreeks naar je encoder of camera.
Encoders en camera's zijn de slachtoffers.
Encoders sturen laagspanningssignalen uit. Deze zijn gemakkelijk te verstoren. Als de encoderkabel niet afgeschermd is, kan ruis de pulsen veranderen. De aandrijving denkt dan dat de stage zich ergens anders bevindt.
Camera's zijn ook gevoelig. Elektromagnetische interferentie (EMI) manifesteert zich als strepen, ruis of rollende balken in het beeld. De software detecteert de verkeerde rand. Het berekent de verkeerde verschuiving. Het podium beweegt naar de verkeerde positie.
Andere bronnen waar je misschien niet aan denkt
Lasapparaten, pompen, lasers en zelfs tl-lampen kunnen elektromagnetische interferentie (EMI) veroorzaken. We hadden ooit een klant wiens podium uitviel telkens als een lasapparaat in de buurt werd aangezet. Het podium zelf was in orde. De omgeving was het probleem.
Waarom geautomatiseerde optische uitlijning zo gevoelig is
Elektromagnetische interferentie (EMI) in gemotoriseerde positioneringssystemen voor geautomatiseerde optische uitlijnplatformsDit is een veelvoorkomend en kostbaar probleem. Hier lees je waarom.
Optische uitlijning is een gesloten-lusproces. De camera kijkt naar een markering. Software berekent de afwijking. De positioneringsmodule beweegt om deze te corrigeren. Vervolgens controleert de camera opnieuw. Als elektromagnetische interferentie (EMI) het camerasignaal binnendringt, is het beeld niet scherp. Als EMI het encodersignaal binnendringt, raakt de aandrijving in de war. De lus stabiliseert zich nooit.
In veel fabrieken is de streefwaarde 1 µm tot 5 µm. EMI kan gemakkelijk een foutmarge van 10 µm tot 50 µm toevoegen. Dat is het verschil tussen slagen en falen.
Hoe kan ik interferentie in de bewegingsbesturing van servomotorstages voor geautomatiseerde optische uitlijnplatforms verminderen?
Dit is de hamvraag.Hoe kan ik interferentie in de bewegingsbesturing van servomotorstages voor geautomatiseerde optische uitlijnplatforms verminderen?Het antwoord is niet één magisch ingrediënt. Het is een systeembenadering.
Hier zijn 8 dingen die we in echte projecten doen.
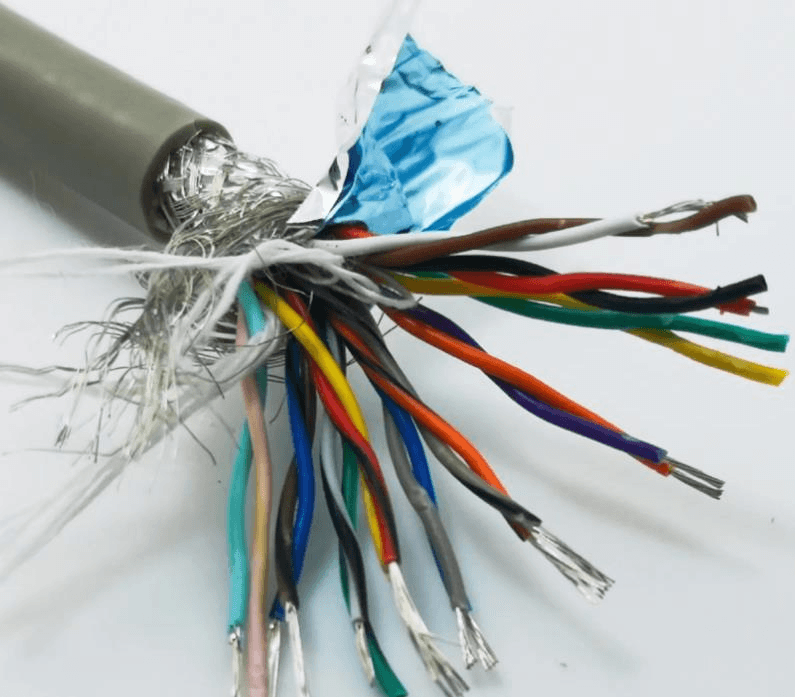
1. Gebruik afgeschermde twisted-pair kabels
Afscherming blokkeert elektrische velden. Twisting heft magnetische velden op. Gebruik afgeschermde twisted-pair kabels voor encoders. Gebruik afgeschermde kabels voor de voeding van motoren. Sluit de afscherming aan beide uiteinden aan voor hoogfrequente ruis. Probeer voor laagfrequente ruis één uiteinde. Test beide uiteinden.
Een goede afscherming kan het geluid met 20 tot 40 dB verminderen. Dat is 10 tot 100 keer minder ruisspanning.
2. Houd stroom- en signaaldraden gescheiden.
Houd stroomkabels minstens 20 cm verwijderd van signaalkabels. Als ze elkaar toch moeten kruisen, doe dit dan onder een hoek van 90 graden. Leg ze nooit over lange afstanden parallel aan elkaar. Deze simpele regel kan veel problemen voorkomen.interferentie met bewegingsbesturingmet de helft of meer.
3. Herstel je aarding
Gebruik een enkelpuntsaarding voor analoge signalen. Gebruik een aardingsvlak voor hoogfrequente ruis. Houd aardingsdraden kort en dik. Vermijd het doorlussen van draden. Een slechte aarding kan elektromagnetische interferentie (EMI) verergeren in plaats van verbeteren.
4. Voeg EMI-filters en ferrietkernen toe.
Installeer een EMI-filter op de wisselstroomingang van de frequentieregelaar. Voeg ferrietkernen toe aan de kabels van de motor en de encoder. Een ferrietkern kan de impedantie bij hoge frequenties met 10 tot 30 dB verhogen. Dit voorkomt dat ruis zich via de kabel verspreidt.
5. Kies aandrijvingen en motoren met lage elektromagnetische interferentie (EMI).
Niet alle frequentieregelaars zijn gelijk. Sommige hebben soft switching. Sommige hebben ingebouwde filters. Sommige motoren hebben een beter wikkelontwerp. Vraag naar EMI-testgegevens. Een lage EMI-waarde is een pluspunt.servomotortrapHet kost misschien 10% tot 20% meer. Maar het kan 50% van de debugtijd besparen.
6. Verbeter de feedback van de encoder
Gebruik differentiële encoders in plaats van enkelzijdige. Differentiële signalen onderdrukken common-mode ruis. Gebruik optische encoders in sterke magnetische velden. Gebruik magnetische encoders in vervuilde omgevingen. Kies de juiste encoder voor de betreffende toepassing.
7. Meten voordat u repareert
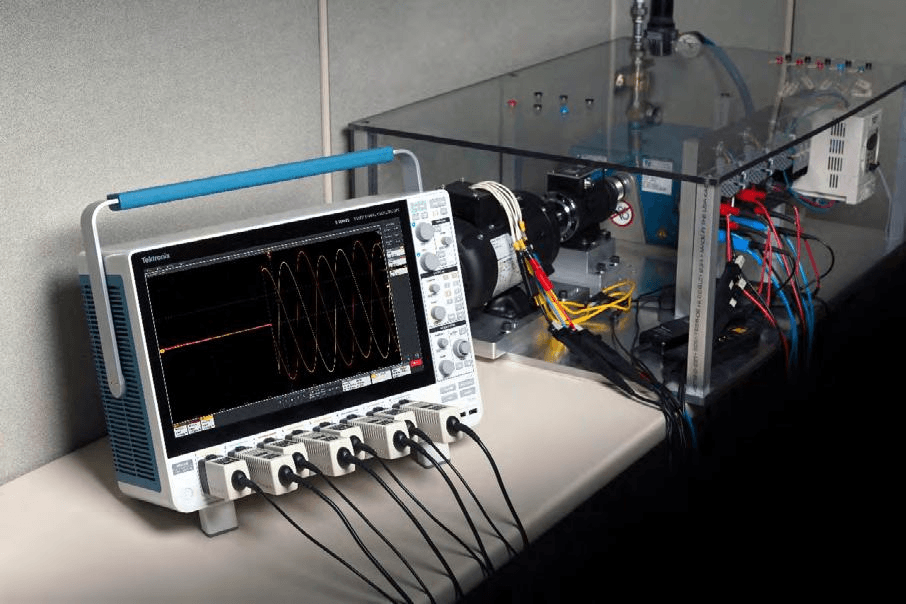
Je kunt niet repareren wat je niet kunt meten. Gebruik een oscilloscoop om de encodersignalen te bekijken. Gebruik een EMI-ontvanger om uitgestraalde ruis te detecteren. Controleer in de buurt van de camera, de encoder en de aandrijving. Noteer het ruisniveau vóór en na elke correctie.
8. Gebruik softwarefilters alleen als laatste redmiddel.
Soms is hardware alleen niet voldoende. Je kunt een notchfilter in de drive inbouwen. Je kunt een laagdoorlaatfilter in de camerasoftware toevoegen. Je kunt meerdere metingen middelen. Deze methoden verwijderen elektromagnetische interferentie (EMI) niet volledig, maar ze verminderen wel het effect ervan.
Tabel 1 laat zien welke verbetering u kunt verwachten.
| Methode | Typische ruisonderdrukking | Kosten | Moeilijkheid |
| Afgeschermde kabels | 20–40 dB | Laag | Eenvoudig |
| Gescheiden stroom/signaal | 50% minder overspraak | Laag | Eenvoudig |
| Juiste aarding | 10–30 dB | Laag | Medium |
| EMI-filter | 20–40 dB | Medium | Medium |
| Ferrietkernen | 10–30 dB | Laag | Eenvoudig |
| Lage-EMI-aandrijving | 10–20 dB | Hoog | Eenvoudig |
| Differentiële encoder | 20–40 dB | Medium | Medium |
| Softwarefilter | 6–20 dB | Laag | Medium |
Servomotor met lage EMI versus standaard servomotor voor geautomatiseerde optische uitlijning
Bij de aanschaf van een podiumunit heb je een keuze. Je kunt een standaard podiumunit kopen, of een podiumunit met lage maandelijkse afschrijvingen.Servomotor met lage EMI versus standaard servomotor voor geautomatiseerde optische uitlijningVergelijken is belangrijk. Het beïnvloedt de prijs, de levertijd en de prestaties.
Hieronder een vergelijking.
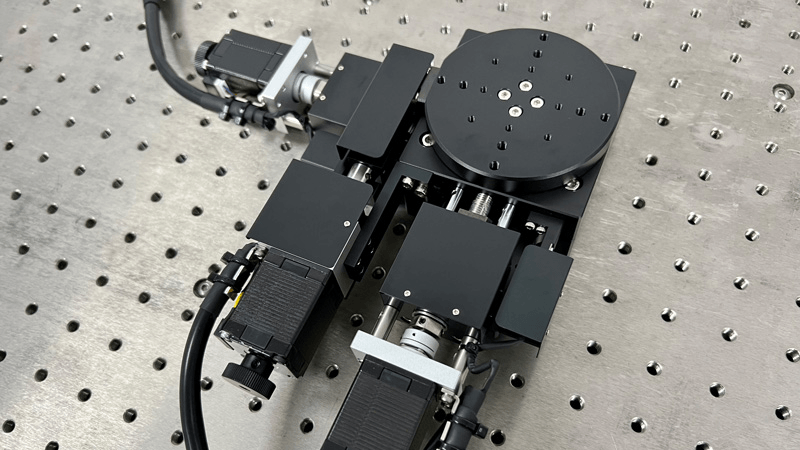
| Functie | Standaard servomotortrap | Servomotortrap met lage EMI-waarde |
| Motorkabel | Onbeschermd of basisschild | Dubbel afgeschermd |
| Encoderkabel | Standaard | Afgeschermd twisted pair |
| Aarding | Basis | Stervormige ondergrond + grondvlak |
| EMI-filter | Niet inbegrepen | Ingebouwd of aanbevolen |
| Drijfveer | Standaard PWM | Geluidsarme PWM of gefilterd |
| Ferrietkernen | Optioneel | Inbegrepen |
| Encodertype | Enkelzijdig of standaard differentieel | Differentieel met hoge CMRR |
| Kabelgeleiding | Door de gebruiker gedefinieerd | Vooraf ontworpen en getest |
| EMI-testgegevens | Niet beschikbaar | Beschikbaar op aanvraag |
| Prijs | 100% | 110%–130% |
| Het beste voor | Algemene automatisering | Optische uitlijning, metrologie, medisch |
| Insteltijd | Langer | Korter |
| Risico op interferentie | Hoger | Lager |
Een standaard positioneringssysteem is prima voor eenvoudige taken. Als je met een nauwkeurigheid van 50 µm van punt A naar punt B beweegt, is elektromagnetische interferentie (EMI) wellicht geen probleem. Maar als je optische componenten met een nauwkeurigheid van 1 µm uitlijnt, kan een standaard positioneringssysteem tekortschieten.
Een lage EMI-trap kost meer. Maar het verlaagt het risico. Het bespaart engineeringtijd. Het verhoogt de opbrengst. In veel projecten is de extra investering binnen enkele weken terugverdiend.
Een eenvoudige selectiechecklist
Hoe kies je de juiste?servomotortrapGebruik deze checklist.
Stap 1: Definieer uw EMI-omgeving.Maak een lijst van apparatuur in de buurt. Lasapparaten, pompen, lasers en aandrijvingen zijn sterke geluidsbronnen. Controleer de afstand. Controleer de frequentie.
Stap 2: Controleer de herhaalbaarheid, niet alleen de resolutie.Een positioneringssysteem kan een resolutie van 0,1 µm hebben. Maar als de herhaalbaarheid 5 µm is, kan het geen uitlijning van 1 µm garanderen. Vraag om testgegevens onder elektromagnetische interferentie (EMI).
Stap 3: Vraag naar afscherming en aarding.Zijn de kabels afgeschermd? Hoe is de afscherming aangesloten? Is er een aardingsvlak? Kunt u een aardingsschema verstrekken?
Stap 4: Controleer het ontwerp van de kabel en de connector.Metalen connectoren zijn beter dan plastic. Ze bieden afscherming. Controleer de buigradius van de kabel. Een te scherpe bocht kan de afscherming beschadigen.
Stap 5: Vraag EMI-testgegevens aan.Vraag naar gegevens over uitgestraalde en geleide emissies. Vraag naar gegevens over immuniteitstesten. Als de leverancier deze gegevens niet kan verstrekken, wees dan voorzichtig.
Stap 6: Houd rekening met de totale kosten.Vergelijk niet alleen de prijs per fase. Neem ook de engineeringtijd, de tijd voor het oplossen van bugs, de stilstandtijd en het opbrengstverlies mee.
Echte voorbeelden uit onze werkplaats
We hebben gezienEMI in gemotoriseerde trappenin veel sectoren. Hier zijn vier concrete voorbeelden.
Casus 1: Inspectie van halfgeleiderwafels.Een klant gebruikte een standaardservomotortrapDe camera registreerde ruis van 5 µm. De herhaalbaarheid van de positioneringsstage was 3 µm. Na toevoeging van afgeschermde kabels en een ferrietkern daalde de ruis tot 1 µm. De opbrengst verbeterde met 8%.
Casus 2: Reparatie van het beeldscherm.Een displayreparatiesysteem vertoonde willekeurige aandrijffouten om de 20-30 cycli. De oorzaak was een aardlus tussen het podium en de laser. Een enkelvoudige aardverbinding en een scheidingstransformator verhielpen dit. De storingen verdwenen volledig.
Casus 3: Scannen van medische preparaten.Een medische scanner vereiste een soepele beweging. Het platform trilde met een frequentie van 100 Hz. De oorzaak was PWM-ruis van de aandrijving. Een laagdoorlaatfilter en een aandrijving met lage elektromagnetische interferentie verminderden de trillingen met 90%.
Casus 4: Laseruitlijning.Een laseruitlijnplatform had een positiefout van 10 µm. De encoderkabel was niet afgeschermd. Deze liep over een afstand van 3 meter parallel aan een 220 V-voedingskabel. Na het scheiden van de kabels en het gebruik van een afgeschermde encoderkabel daalde de fout tot 1,5 µm.
Veelgestelde vragen
Hoe kan ik interferentie in de bewegingsbesturing van servomotorstages voor geautomatiseerde optische uitlijnplatforms verminderen?
Gebruik afgeschermde kabels. Scheid voeding en signaal. Aard correct. Voeg filters en ferrieten toe. Kies een lage EMI-trap. Test met een oscilloscoop. Deze stappen vermindereninterferentie met bewegingsbesturingIn de meeste gevallen tussen de 80% en 95%.
Wat is de grootste bron van elektromagnetische interferentie (EMI) in een servomotortrap?
De PWM-servoaandrijving is de grootste bron van storingen. De motorkabels komen op de tweede plaats. Aardlussen vormen de derde bron.
Kan ik EMI verhelpen zonder de podiumopstelling te veranderen?
Ja. Je kunt filters, ferrieten en afgeschermde kabels toevoegen. Je kunt de aarding verbeteren. Maar als het podiumontwerp slecht is, bereik je mogelijk slechts een gedeeltelijke verbetering.
Wat kost een servomotormodule met lage elektromagnetische interferentie (EMI)?
Een lage EMI-trap kost 10% tot 30% meer dan een standaardtrap. De exacte prijs hangt af van de slag, de belasting en de nauwkeurigheid.
Heb ik een lage EMI-podiumlaag nodig voor een cleanroom?
Een cleanroom elimineert geen elektromagnetische interferentie (EMI). Cleanroomapparatuur is echter vaak gevoelig. Een EMI-arme positioneringsmodule is daarom een goede keuze voor optische uitlijning in een cleanroom.
Hoe test ik elektromagnetische interferentie (EMI)?
Gebruik een oscilloscoop voor signaalruis. Gebruik een EMI-ontvanger voor uitgestraalde ruis. Test bij de camera, encoder en aandrijving. Vergelijk de metingen vóór en na elke correctie.
Waarom met ons samenwerken?
We zijn al meer dan 9 jaar actief in deze branche. We maken handmatige en gemotoriseerde stage-systemen. Daarnaast produceren we ook geautomatiseerde uitlijnplatforms. Onze focus ligt op onderzoek en ontwikkeling, productie en verkoop. We begrijpen elektromagnetische interferentie (EMI) omdat we er dagelijks mee testen.
OnsservomotortrapDe opties omvatten:
Kabelsets met lage elektromagnetische interferentie (EMI).
Afgeschermde encoderkabels.
Ingebouwde EMI-filters.
Differentiële encoders.
Aardingsontwerp op maat.
EMI-testgegevens op aanvraag.
Wij verkopen niet zomaar een podium. Wij helpen u het complete bewegingsprobleem op te lossen. Heeft u last van elektromagnetische interferentie (EMI)? Stuur ons dan uw opstelling. We kunnen uw kabels, aarding en aandrijfinstellingen controleren. Vervolgens kunnen we een podium met lage EMI aanbevelen dat binnen uw budget past.
Laten we het hebben over uw EMI-probleem.
Bent u bezig met het bouwen van een geautomatiseerd optisch uitlijnplatform? Bent u het zat om...interferentie met bewegingsbesturingHeeft u een nodig?servomotortrapWerkt dat in een lawaaierige fabriek?
Neem vandaag nog contact met ons op. Vertel ons uw gewenste nauwkeurigheid, bewegingsbereik, belasting en omgeving. Wij geven u een duidelijk advies. We delen ook testgegevens en selectieadvies. Laten we elektromagnetische interferentie verminderen en uw rendement verhogen.
Stuur ons nu een e-mail. Ontvang snel een offerte. Los uw EMI-probleem op met een podium dat is gebouwd voor echte producties.
Geplaatst op: 19 oktober 2026


