

Fabricamos palcos manuais e motorizados há mais de 9 anos. Também produzimos plataformas de alinhamento automatizadas. Por isso, já vimos muitos problemas de EMI (interferência eletromagnética). Alguns são fáceis de resolver. Outros são de enlouquecer.
Se você trabalha com alinhamento óptico, conhece essa sensação. A plataforma se move. A câmera observa. A imagem está granulada. A posição está desalinhada por alguns mícrons. Você verifica a mecânica. Tudo está firme. Então você percebe que o problema não é mecânico. É ruído elétrico.
Este guia destina-se a compradores, engenheiros e qualquer pessoa que precise de umestágio do servomotorIsso funciona de verdade em uma fábrica real. Sem enrolação. Apenas coisas práticas que aprendemos em projetos reais.
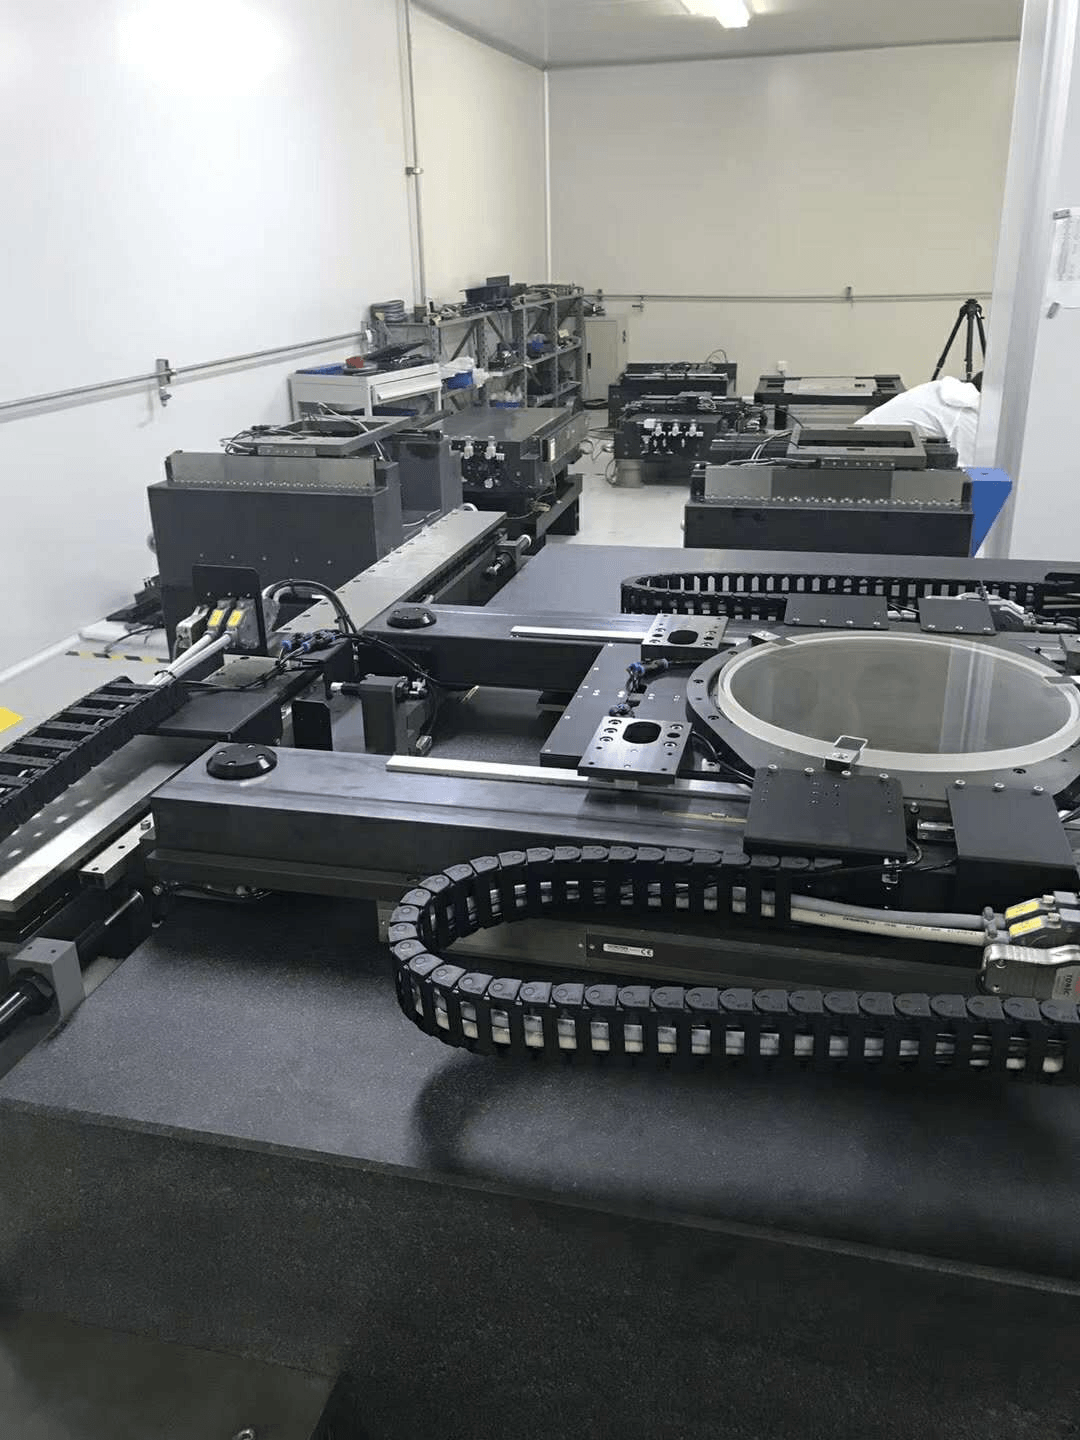
O que a EMI faz a um estágio de servomotor
EMI significa interferência eletromagnética. É um ruído elétrico indesejado. Ele pode se propagar por cabos ou pelo ar. Quando chega ao seu palco, interfere no driver, no codificador, na câmera ou nos sensores.
O resultado?Interferência no controle de movimentoA plataforma não se move exatamente para onde você mandou. Às vezes é um erro pequeno. Às vezes é um erro grande. No alinhamento óptico, até mesmo um erro pequeno pode ser um grande problema.
Observamos um estágio padrão com repetibilidade de 2 µm em laboratório. Na linha de produção, essa repetibilidade caiu para 15 µm. Mesmo estágio. Mesma mecânica. A única diferença foi a interferência eletromagnética (EMI) de equipamentos próximos.
De onde vem a interferência eletromagnética em palcos motorizados?
EMI em palcos motorizadosgeralmente vem de quatro lugares. Vamos analisá-los.
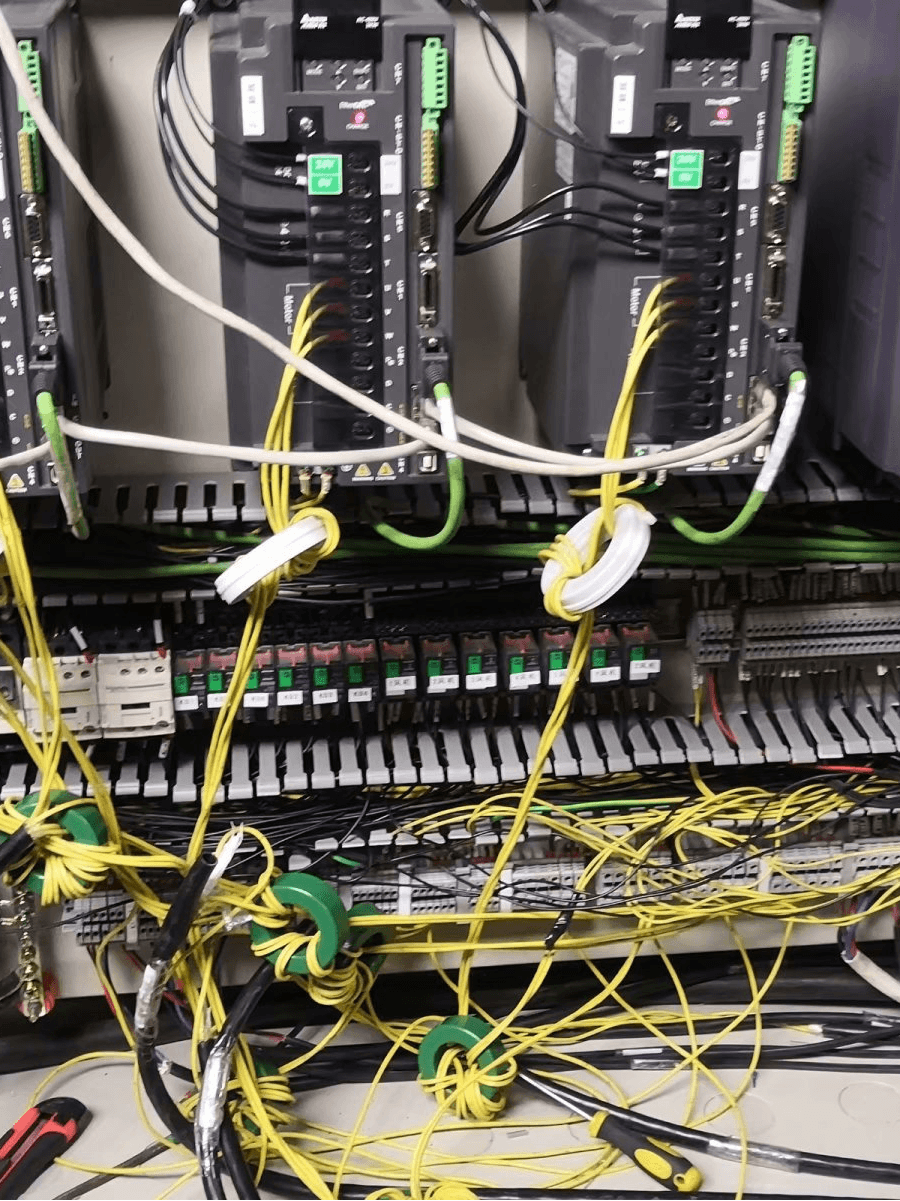
O motorista geralmente é o principal suspeito.
A maioria dos servoacionadores usa PWM. Isso significa que eles ligam e desligam a energia muito rapidamente. Estamos falando de 10 kHz a 100 kHz ou mais. Essa comutação rápida cria ruído de alta frequência. É a maior fonte de EMI na maioria dos sistemas.
Cabos e aterramento: os suspeitos de sempre
Cabos de alimentação e cabos de sinal nunca devem ser instalados juntos. Caso contrário, o ruído se propaga de um para o outro. Já vimos um trecho de 3 metros de cabo de encoder sem blindagem próximo a um cabo de alimentação de 220 V. Isso adicionou 10 µm de erro. Apenas devido ao roteamento dos cabos.
Um aterramento ruim é outro grande problema. Um loop de terra age como uma antena. Ele capta ruídos e os envia diretamente para o seu codificador ou câmera.
Codificadores e câmeras são as vítimas
Os encoders enviam sinais de baixa tensão. Eles são fáceis de interferir. Se o cabo do encoder não for blindado, o ruído pode alterar os pulsos. O inversor então interpreta que o estágio está em um local diferente do real.
As câmeras também são sensíveis. A interferência eletromagnética (EMI) aparece como linhas, chuviscos ou barras rolantes na imagem. O software identifica a borda errada. Ele calcula o deslocamento errado. A plataforma se move para o lugar errado.
Outras fontes que você talvez não considere.
Máquinas de solda, bombas, lasers e até mesmo lâmpadas fluorescentes podem gerar interferência eletromagnética (EMI). Certa vez, tivemos um cliente cujo palco apresentava defeito sempre que uma máquina de solda próxima era ligada. O palco estava funcionando perfeitamente. O problema era o ambiente.
Por que o alinhamento óptico automatizado é tão sensível?
Interferência eletromagnética em estágios motorizados para plataformas automatizadas de alinhamento óptico.É um problema comum e dispendioso. Eis porquê.
O alinhamento óptico é um processo de circuito fechado. A câmera observa uma marca. O software calcula o deslocamento. A plataforma se move para corrigi-lo. Em seguida, a câmera verifica novamente. Se houver interferência eletromagnética (EMI) no sinal da câmera, a imagem fica desfocada. Se houver EMI no sinal do encoder, o acionamento fica confuso. O circuito nunca se estabiliza.
Em muitas fábricas, a meta é de 1 µm a 5 µm. A EMI pode facilmente adicionar de 10 µm a 50 µm de erro. Essa é a diferença entre aprovação e reprovação.
Como reduzir a interferência do controle de movimento nos estágios de servomotores para plataformas automatizadas de alinhamento óptico?
Essa é a grande questão.Como reduzir a interferência do controle de movimento nos estágios de servomotores para plataformas automatizadas de alinhamento óptico?A resposta não está em uma única peça mágica. É uma abordagem sistêmica.
Aqui estão 8 coisas que fazemos em projetos reais.
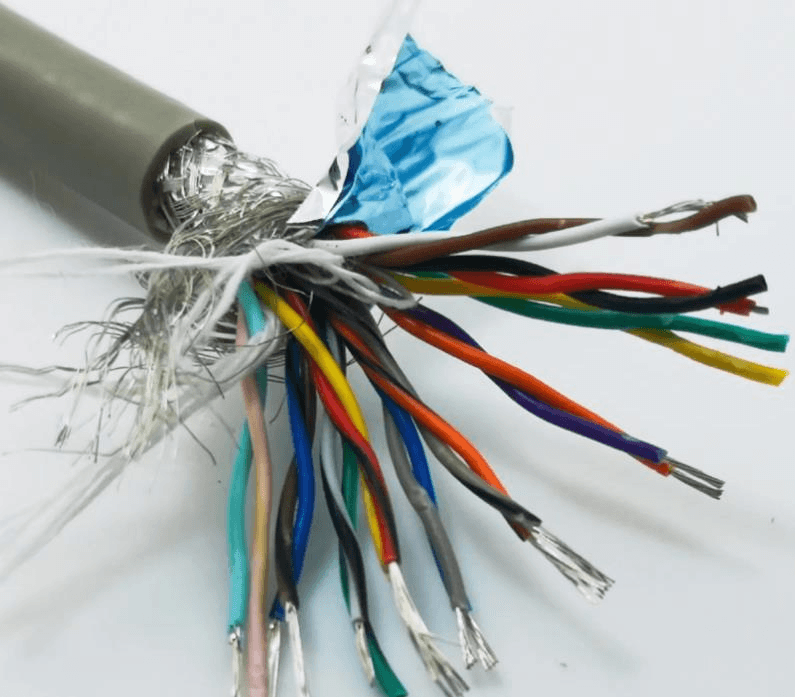
1. Utilize cabos de par trançado blindados
A blindagem bloqueia campos elétricos. A torção cancela campos magnéticos. Use cabos de par trançado blindados para encoders. Use cabos blindados para alimentação de motores. Conecte a blindagem em ambas as extremidades para ruídos de alta frequência. Para ruídos de baixa frequência, teste em apenas uma extremidade. Teste ambas.
Uma boa blindagem pode reduzir o ruído em 20 dB a 40 dB. Isso representa uma redução de 10 a 100 vezes na tensão de ruído.
2. Mantenha os fios de alimentação e de sinal separados.
Mantenha os cabos de energia a pelo menos 20 cm de distância dos cabos de sinal. Se precisarem se cruzar, que seja em um ângulo de 90 graus. Nunca os utilize em paralelo por longas distâncias. Essa regra simples pode reduzir a necessidade de cabos de sinal.interferência no controle de movimentopela metade ou mais.
3. Corrija seu aterramento
Use um ponto único de aterramento para sinais analógicos. Use um plano de aterramento para ruídos de alta frequência. Mantenha os fios de aterramento curtos e grossos. Evite conexões em série. Um aterramento inadequado pode piorar a EMI, em vez de melhorá-la.
4. Adicione filtros EMI e núcleos de ferrite.
Instale um filtro EMI na entrada CA do inversor. Adicione núcleos de ferrite nos cabos do motor e do encoder. Um núcleo de ferrite pode adicionar de 10 dB a 30 dB de impedância em altas frequências, impedindo a propagação de ruídos pelo cabo.
5. Escolha inversores e motores de baixa EMI (interferência eletromagnética).
Nem todos os inversores são iguais. Alguns têm comutação suave. Alguns têm filtros integrados. Alguns motores têm um projeto de enrolamento melhor. Solicite dados de teste de EMI. Um inversor com baixa EMIestágio do servomotorPode custar de 10% a 20% a mais. Mas pode economizar 50% do tempo de depuração.
6. Melhorar o feedback do codificador
Use encoders diferenciais em vez de encoders de terminação única. Os sinais diferenciais rejeitam ruídos de modo comum. Use encoders ópticos em campos magnéticos fortes. Use encoders magnéticos em ambientes sujos. Escolha o encoder adequado para a tarefa.
7. Meça antes de consertar
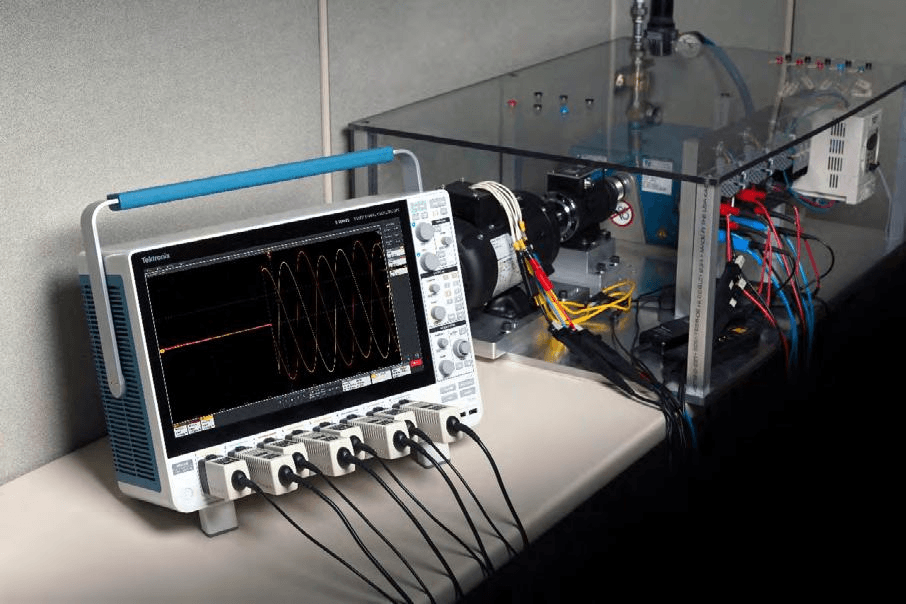
Não se pode consertar o que não se pode medir. Use um osciloscópio para analisar os sinais do encoder. Use um receptor EMI para detectar ruídos irradiados. Verifique as proximidades da câmera, do encoder e do inversor. Registre o nível de ruído antes e depois de cada correção.
8. Use filtros de software como último recurso.
Às vezes, o hardware não é suficiente. Você pode adicionar um filtro notch no inversor de frequência. Pode adicionar um filtro passa-baixa no software da câmera. Pode calcular a média de várias leituras. Esses métodos não eliminam a interferência eletromagnética, mas reduzem seus efeitos.
A Tabela 1 mostra o tipo de melhoria que você pode esperar.
| Método | Redução de ruído típica | Custo | Dificuldade |
| Cabos blindados | 20–40 dB | Baixo | Fácil |
| Alimentação/sinal separados | 50% menos interferência entre canais | Baixo | Fácil |
| Aterramento adequado | 10–30 dB | Baixo | Médio |
| Filtro EMI | 20–40 dB | Médio | Médio |
| núcleos de ferrite | 10–30 dB | Baixo | Fácil |
| Acionamento de baixa EMI | 10–20 dB | Alto | Fácil |
| Codificador diferencial | 20–40 dB | Médio | Médio |
| Filtro de software | 6–20 dB | Baixo | Médio |
Estágio de servomotor de baixa EMI versus estágio de servomotor padrão para alinhamento óptico automatizado
Ao comprar um palco, você tem uma escolha. Pode comprar um palco padrão ou um palco com baixa interferência eletromagnética (EMI).Estágio de servomotor de baixa EMI versus estágio de servomotor padrão para alinhamento óptico automatizadoA comparação é importante. Ela afeta o preço, o prazo de entrega e o desempenho.
Eis como eles se comparam.
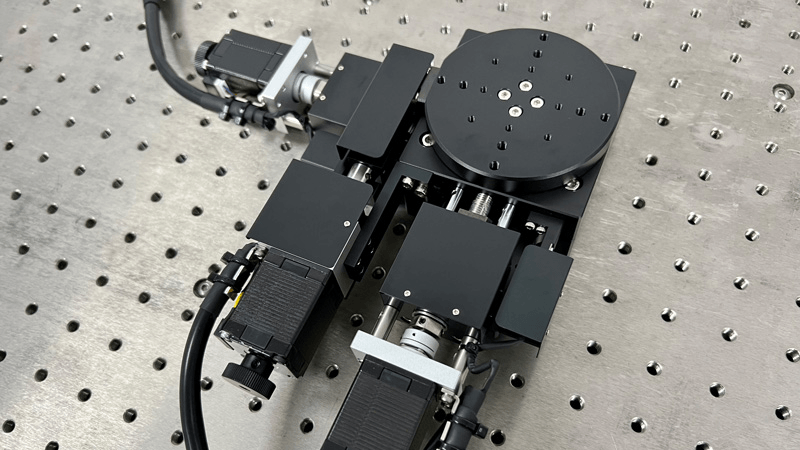
| Recurso | Estágio de Servomotor Padrão | Estágio de servomotor de baixa EMI |
| Cabo do motor | Sem proteção ou com escudo básico | Dupla blindagem |
| Cabo do codificador | Padrão | Par trançado blindado |
| Aterramento | Básico | Terra estelar + plano de terra |
| Filtro EMI | Não incluído | Integrado ou recomendado |
| Dirigir | PWM padrão | PWM de baixo ruído ou filtrado |
| núcleos de ferrite | Opcional | Incluído |
| Tipo de codificador | Diferencial simples ou padrão | Diferencial com alta CMRR |
| Roteamento de cabos | Definido pelo usuário | Pré-projetado e testado |
| dados de teste EMI | Não disponível | Disponível mediante solicitação. |
| Preço | 100% | 110%–130% |
| Ideal para | Automação geral | Alinhamento óptico, metrologia, medicina |
| Tempo de configuração | Mais longo | Mais curto |
| Risco de interferência | Mais alto | Mais baixo |
Uma plataforma padrão é adequada para tarefas simples. Se você se desloca do ponto A ao ponto B com uma precisão de 50 µm, a EMI (interferência eletromagnética) pode não ser um problema. Mas se você alinhar componentes ópticos com uma precisão de 1 µm, uma plataforma padrão pode falhar.
Uma fase de baixa EMI custa mais. Mas reduz o risco. Economiza tempo de engenharia. Melhora o rendimento. Em muitos projetos, o custo extra se paga em semanas.
Uma lista de seleção simples
Como escolher o produto certo?estágio do servomotorUse esta lista de verificação.
Passo 1: Defina seu ambiente EMI.Liste os equipamentos próximos. Soldadores, bombas, lasers e inversores são fontes de ruído significativas. Verifique a distância. Verifique a frequência.
Etapa 2: Verifique a repetibilidade, não apenas a resolução.Uma plataforma pode ter resolução de 0,1 µm. Mas se a repetibilidade for de 5 µm, ela não conseguirá manter um alinhamento de 1 µm. Solicite dados de teste sob interferência eletromagnética (EMI).
Passo 3: Pergunte sobre blindagem e aterramento.Os cabos são blindados? Como a blindagem está conectada? Existe um plano de aterramento? Você pode fornecer um diagrama de aterramento?
Etapa 4: Analise o projeto do cabo e do conector.Conectores metálicos são melhores que os de plástico, pois oferecem blindagem. Verifique o raio de curvatura do cabo; uma curva muito acentuada pode romper a blindagem.
Etapa 5: Solicite os dados do teste EMI.Solicite dados sobre emissões irradiadas e conduzidas. Solicite também dados sobre testes de imunidade. Se o fornecedor não puder fornecê-los, tenha cautela.
Etapa 6: Considere o custo total.Não compare apenas o preço da etapa. Inclua o tempo de engenharia, o tempo de depuração, o tempo de inatividade e a perda de rendimento.
Casos reais da nossa oficina
Nós vimosEMI em palcos motorizadosEm muitos setores. Aqui estão quatro casos reais.
Caso 1: Inspeção de wafers semicondutores.Um cliente usou um padrãoestágio do servomotorA câmera detectou ruído de 5 µm. A repetibilidade da plataforma foi de 3 µm. Após a adição de cabos blindados e um núcleo de ferrite, o ruído caiu para 1 µm. O rendimento melhorou em 8%.
Caso 2: Reparo do painel de exibição.Um sistema de reparo de displays apresentava falhas aleatórias no acionamento a cada 20-30 ciclos. A causa era um loop de terra entre a plataforma e o laser. Um aterramento em ponto único e um transformador de isolamento resolveram o problema. As falhas cessaram completamente.
Caso 3: Digitalização de lâminas médicas.Um scanner médico necessitava de movimentos suaves. A plataforma vibrava a 100 Hz. A causa era o ruído PWM do inversor de frequência. Um filtro passa-baixa e um inversor de frequência com baixa EMI reduziram a vibração em 90%.
Caso 4: Alinhamento a laser.Uma plataforma de alinhamento a laser apresentava um erro de posicionamento de 10 µm. O cabo do encoder não era blindado e estava localizado próximo a um cabo de alimentação de 220 V por 3 metros. Após a separação dos cabos e a utilização de um cabo de encoder blindado, o erro caiu para 1,5 µm.
Perguntas frequentes
Como reduzir a interferência do controle de movimento nos estágios de servomotores para plataformas automatizadas de alinhamento óptico?
Use cabos blindados. Separe a alimentação do sinal. Aterre corretamente. Adicione filtros e ferrites. Escolha um estágio de baixa EMI. Teste com um osciloscópio. Essas etapas reduzeminterferência no controle de movimentoEm 80% a 95% dos casos.
Qual é a maior fonte de EMI (interferência eletromagnética) em um estágio de servomotor?
O servoacionador PWM é a maior fonte de problemas. Os cabos do motor vêm em segundo lugar. Os loops de terra vêm em terceiro.
Posso corrigir a interferência eletromagnética sem alterar o estágio de saída?
Sim. Você pode adicionar filtros, núcleos de ferrite e cabos blindados. Pode melhorar o aterramento. Mas se o projeto do estágio for ruim, você pode obter apenas uma melhoria parcial.
Qual o custo de um estágio de servomotor com baixa EMI?
Um estágio de baixa EMI custa de 10% a 30% a mais do que um estágio padrão. O preço exato depende do curso, da carga e da precisão.
Preciso de um estágio de baixa EMI para uma sala limpa?
A sala limpa não elimina a interferência eletromagnética (EMI). No entanto, os equipamentos utilizados em salas limpas costumam ser sensíveis a essa interferência. Um estágio de baixa EMI é uma boa opção para o alinhamento óptico em salas limpas.
Como faço para testar a interferência eletromagnética (EMI)?
Use um osciloscópio para medir o ruído do sinal. Use um receptor EMI para medir o ruído irradiado. Teste na câmera, no codificador e no inversor de frequência. Compare os resultados antes e depois de cada correção.
Por que trabalhar conosco?
Estamos neste ramo há mais de 9 anos. Fabricamos plataformas de alinhamento manuais e motorizadas. Também produzimos plataformas de alinhamento automatizadas. Nosso foco é em pesquisa e desenvolvimento, produção e vendas. Entendemos de EMI porque a testamos diariamente.
Nossoestágio do servomotorAs opções incluem:
Cabos com baixa interferência eletromagnética (EMI).
Cabos de encoder blindados.
Filtros EMI integrados.
Codificadores diferenciais.
Projeto de aterramento personalizado.
Dados de teste EMI disponíveis mediante solicitação.
Não vendemos apenas um palco. Ajudamos você a resolver todo o problema de movimento. Se você tiver um problema de EMI, envie-nos sua configuração. Podemos analisar seus cabos, aterramento e configurações de acionamento. Podemos recomendar um palco com baixa EMI que se encaixe no seu orçamento.
Vamos conversar sobre o seu problema com o financiamento.
Você está desenvolvendo uma plataforma automatizada de alinhamento óptico? Está cansado de...interferência no controle de movimentoVocê precisa de um(a)?estágio do servomotorIsso funciona em uma fábrica barulhenta?
Entre em contato conosco hoje mesmo. Informe-nos sua meta de precisão, alcance, carga e ambiente. Forneceremos uma recomendação clara. Também compartilharemos dados de testes e dicas de seleção. Vamos reduzir a EMI e aumentar seu rendimento.
Envie-nos um e-mail agora mesmo. Receba um orçamento rápido. Resolva seu problema de EMI com um palco construído para produções profissionais.
Data da publicação: 19/10/2026


