

Ruční a motorizované plošiny stavíme již přes 9 let. Vyrábíme také automatizované zarovnávací platformy. Takže jsme se setkali s mnoha problémy s elektromagnetickým rušením. Některé jsou snadné. Některé vás donutí rvát si vlasy.
Pokud pracujete s optickým zarovnáním, znáte ten pocit. Jeviště se pohybuje. Kamera se dívá. Obraz je zašuměný. Poloha je o několik mikronů mimo. Zkontrolujete mechaniku. Všechno je těsné. Pak si uvědomíte, že problém není mechanický. Je to elektrický šum.
Tato příručka je určena pro kupující, inženýry a všechny, kteří potřebujístupeň servomotoru...což skutečně funguje ve skutečné továrně. Žádné zbytečnosti. Jen praktické věci, které jsme se naučili ze skutečných projektů.
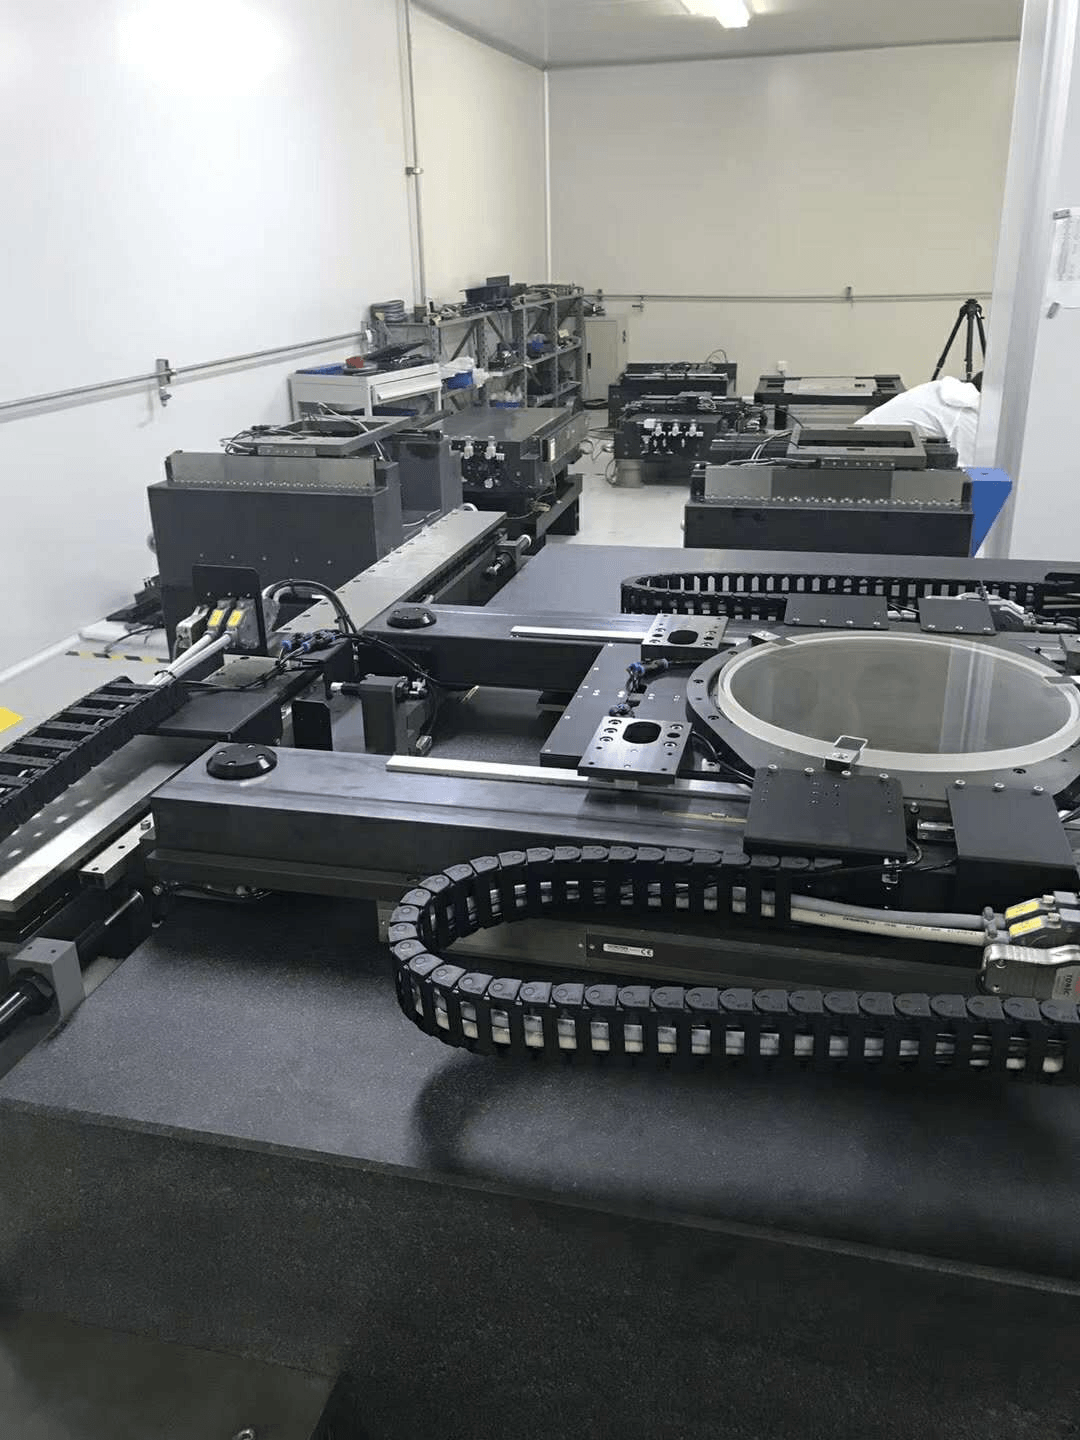
Co EMI dělá se servomotorem
EMI je zkratka pro elektromagnetické rušení. Je to nežádoucí elektrický šum. Může se šířit kabely nebo vzduchem. Když se dostane na pódium, naruší fungování měniče, enkodéru, kamery nebo senzorů.
Výsledek?Rušení řízení pohybuStolek se nepohybuje přesně tam, kam jste mu řekli. Někdy je to malá chyba. Někdy je to velká chyba. V optickém zarovnání je i malá chyba velký problém.
V laboratoři jsme viděli standardní stolek s opakovatelností 2 µm. Na výrobní lince klesla na 15 µm. Stejný stolek. Stejná mechanika. Jediný rozdíl byl v elektromagnetickém rušení od blízkého zařízení.
Odkud pochází EMI v motorizovaných pódiích
Elektromagnetické interference v motorizovaných stupníchobvykle pochází ze čtyř míst. Pojďme si je rozebrat.
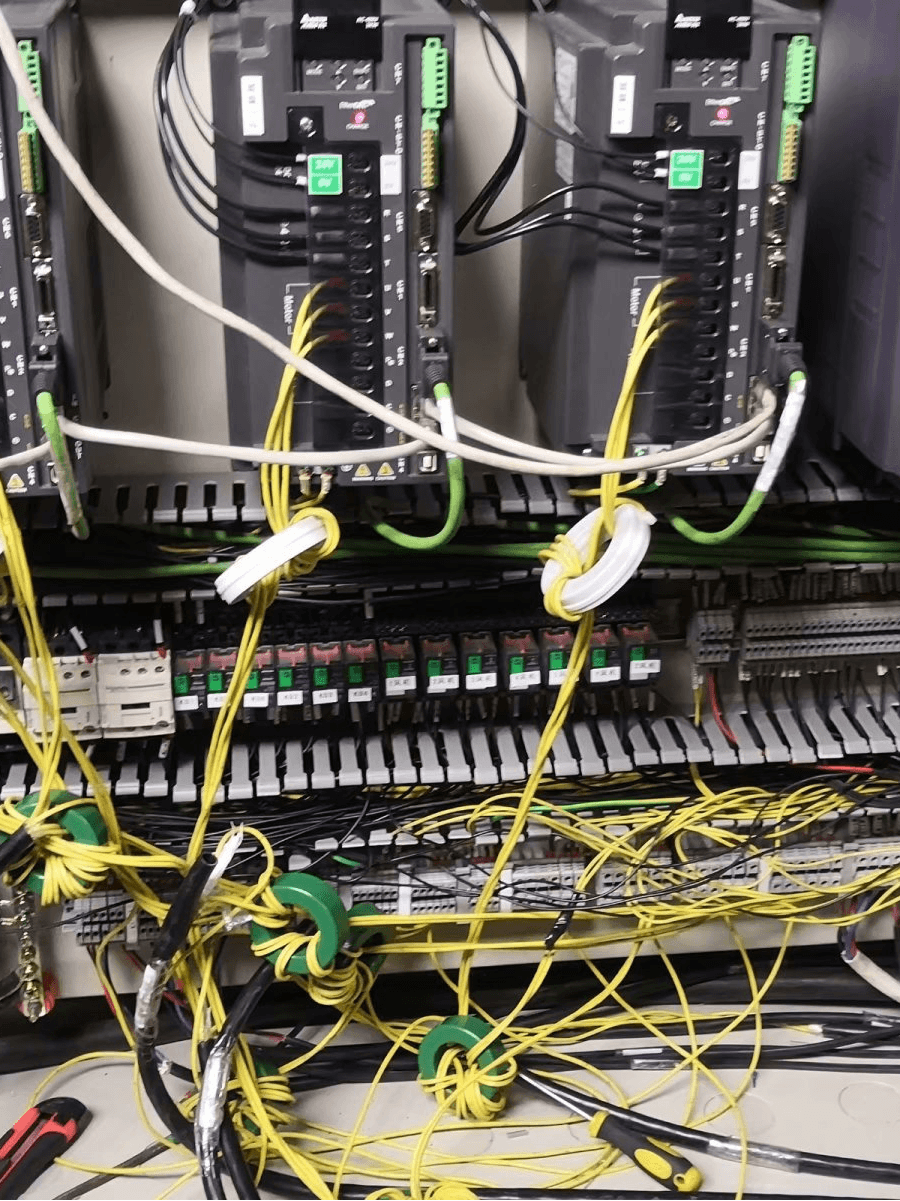
Hlavním podezřelým je obvykle pohon
Většina servopohonů používá PWM. To znamená, že velmi rychle zapínají a vypínají napájení. Mluvíme o frekvencích 10 kHz až 100 kHz nebo více. Toto rychlé přepínání vytváří vysokofrekvenční šum. Je to největší zdroj elektromagnetického rušení ve většině systémů.
Kabely a uzemnění: Obvyklí podezřelí
Napájecí a signální kabely by nikdy neměly vést společně. Pokud ano, šum přeskakuje z jednoho na druhý. Viděli jsme 3metrový úsek nestíněného kabelu enkodéru vedle napájecího kabelu 220 V. To přidalo chybu 10 µm. Jen kvůli vedení kabelu.
Špatné uzemnění je dalším velkým problémem. Zemnící smyčka funguje jako anténa. Zachycuje šum a posílá ho přímo do kodéru nebo kamery.
Oběťmi jsou kodéry a kamery
Enkodéry vysílají signály s nízkým napětím. Snadno se ruší. Pokud kabel enkodéru není stíněný, šum může změnit pulzy. Pohon si pak myslí, že je fáze někde, kde není.
Kamery jsou také citlivé. Elektromagnetické rušení se v obraze projevuje jako čáry, sníh nebo valivé pruhy. Software vidí špatnou hranu. Vypočítá špatný posun. Stolek se přesune na špatné místo.
Další zdroje, o kterých byste možná neuvažovali
Svářečky, čerpadla, lasery a dokonce i zářivky mohou vytvářet elektromagnetické rušení. Jednou jsme měli zákazníka, kterému se pokaždé, když se zapnula svářečka poblíž, vyskytla chyba na pódiu. Pódium bylo v pořádku. Problém bylo prostředí.
Proč je automatické optické zarovnání tak citlivé
Elektromagnetické rušení v motorizovaných stolcích pro automatizované optické zarovnávací platformyje běžný a nákladný problém. Zde je důvod.
Optické zarovnání je proces s uzavřenou smyčkou. Kamera se dívá na značku. Software vypočítává posunutí. Stolek se pohne, aby jej opravil. Poté kamera znovu zkontroluje. Pokud se do signálu kamery dostane elektromagnetické rušení, obraz není jasný. Pokud se do signálu enkodéru dostane elektromagnetické rušení, dojde ke zmatení měniče. Smyčka se nikdy neustálí.
V mnoha továrnách je cílová hodnota 1 µm až 5 µm. Elektromagnetické rušení může snadno přidat chybu 10 µm až 50 µm. To je rozdíl mezi vyhověním a nevyhověním.
Jak snížit rušení řízení pohybu ve servomotorech pro automatizované optické zarovnávací platformy?
To je ta velká otázka.Jak snížit rušení řízení pohybu ve servomotorech pro automatizované optické zarovnávací platformy?Odpověď nespočívá v jednom kouzelném prvku. Je to systémový přístup.
Zde je 8 věcí, které děláme v reálných projektech.
1. Používejte stíněné kroucené dvoulinky
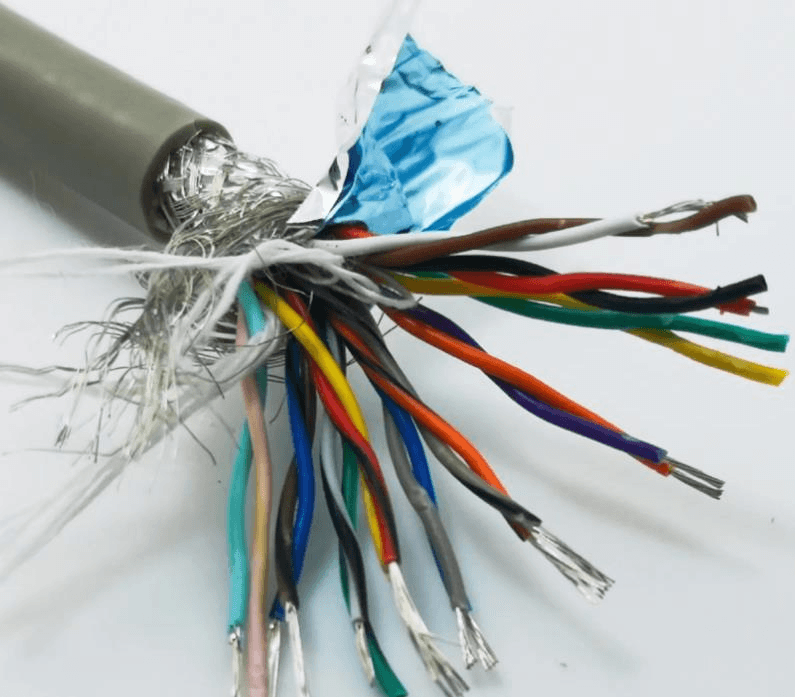
Stínění blokuje elektrická pole. Kroucení ruší magnetická pole. Pro enkodéry použijte stíněnou kroucenou dvojlinku. Pro napájení motoru použijte stíněné kabely. Pro vysokofrekvenční šum připojte stínění na obou koncích. V případě nízkofrekvenčního šumu vyzkoušejte jeden konec. Otestujte oba.
Dobré stínění dokáže snížit hluk o 20 až 40 dB. To je 10 až 100krát méně šumového napětí.
2. Udržujte napájecí a signální vodiče od sebe
Udržujte napájecí kabely alespoň 20 cm od signálových kabelů. Pokud se musí křížit, křížte je pod úhlem 90 stupňů. Nikdy je neveďte paralelně na dlouhé vzdálenosti. Toto jednoduché pravidlo může snížitrušení řízení pohybuo polovinu nebo více.
3. Opravte si uzemnění
Pro analogové signály použijte jednobodové uzemnění. Pro vysokofrekvenční šum použijte zemnící rovinu. Zemnící vodiče udržujte krátké a silné. Vyhněte se řetězení vodičů. Špatné uzemnění může zhoršit elektromagnetické rušení, nikoli zlepšit.
4. Přidejte EMI filtry a feritová jádra
Nainstalujte EMI filtr na střídavý vstup měniče. Přidejte feritová jádra na kabely motoru a enkodéru. Feritové jádro může při vysoké frekvenci přidat 10 dB až 30 dB impedance. Zabraňuje šíření šumu po kabelu.
5. Vyberte si měniče a motory s nízkým EMI
Ne všechny pohony jsou si rovny. Některé mají měkké spínání. Některé mají vestavěné filtry. Některé motory mají lepší konstrukci vinutí. Požádejte o data z testu EMI. Pohon s nízkým EMIstupeň servomotorumůže to stát o 10 % až 20 % více. Může to ale ušetřit 50 % času ladění.
6. Vylepšete zpětnou vazbu enkodéru
Používejte diferenciální enkodéry místo jednopólových. Diferenciální signály potlačují šum v souhlasném režimu. V silných magnetických polích používejte optické enkodéry. V znečištěném prostředí používejte magnetické enkodéry. Přizpůsobte enkodér dané práci.
7. Změřte před opravou
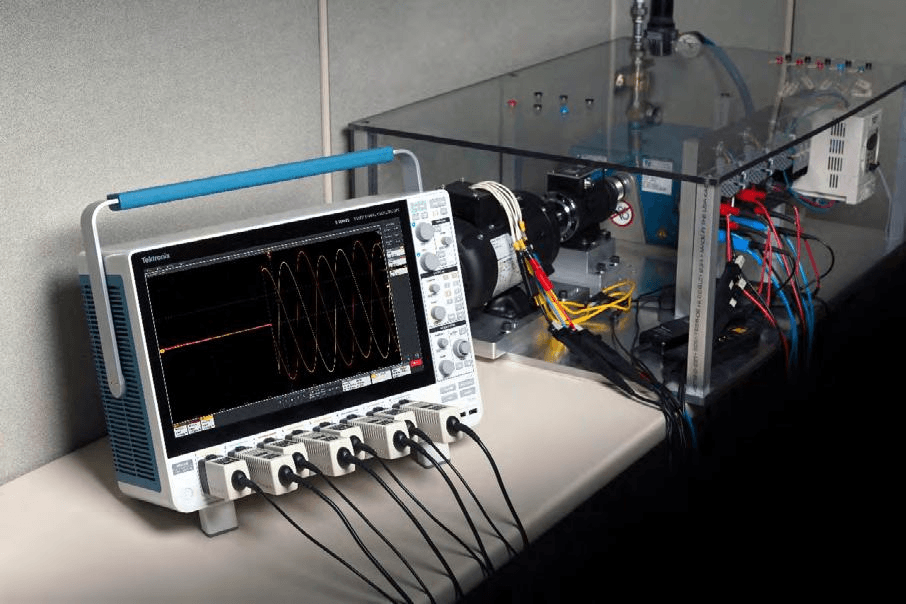
Nemůžete opravit, co nemůžete změřit. Použijte osciloskop k prozkoumání signálů enkodéru. Použijte přijímač EMI k nalezení vyzařovaného šumu. Zkontrolujte okolí kamery, enkodéru a měniče. Zaznamenejte hladinu šumu před a po každé opravě.
8. Používejte softwarové filtry jako poslední možnost
Někdy hardware nestačí. Do měniče můžete přidat zářezový filtr. Do softwaru kamery můžete přidat dolní propust. Můžete průměrovat více naměřených hodnot. Tyto metody neodstraňují elektromagnetické rušení, ale snižují jeho vliv.
Tabulka 1 ukazuje, jaké zlepšení můžete očekávat.
| Metoda | Typické snížení šumu | Náklady | Obtížnost |
| Stíněné kabely | 20–40 dB | Nízký | Snadný |
| Samostatné napájení/signál | O 50 % méně přeslechů | Nízký | Snadný |
| Správné uzemnění | 10–30 dB | Nízký | Střední |
| Filtr EMI | 20–40 dB | Střední | Střední |
| Feritová jádra | 10–30 dB | Nízký | Snadný |
| Nízkofrekvenční měnič | 10–20 dB | Vysoký | Snadný |
| Diferenciální enkodér | 20–40 dB | Střední | Střední |
| Softwarový filtr | 6–20 dB | Nízký | Střední |
Servomotor s nízkým EMI vs. standardní servomotor pro automatické optické zarovnání
Při koupi stupně máte na výběr. Můžete si koupit standardní stupeň. Nebo si můžete koupit stupeň s nízkým EMI.Servomotor s nízkým EMI vs. standardní servomotor pro automatické optické zarovnáníSrovnání je důležité. Ovlivňuje cenu, dodací lhůtu a výkon.
Zde je návod, jak se srovnávají.
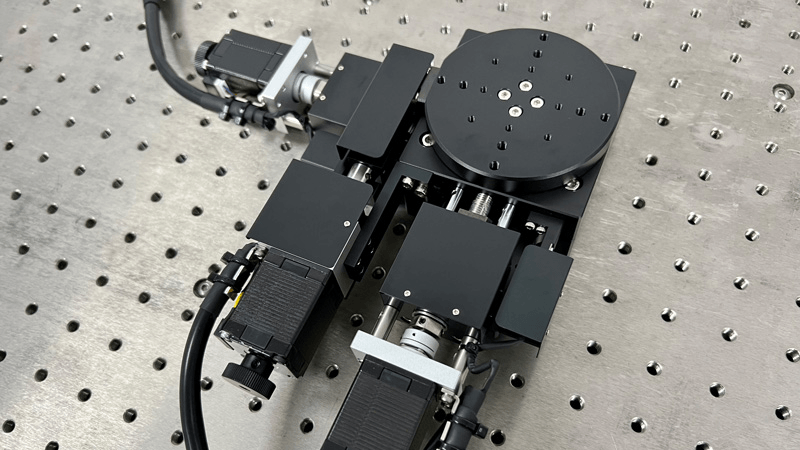
| Funkce | Standardní servomotor | Nízkofrekvenční servomotor |
| Kabel motoru | Nestíněné nebo základní stínění | Dvojitě stíněné |
| Kabel enkodéru | Norma | Stíněná kroucená dvojlinka |
| Základy | Základní | Hvězdná zem + zemnící rovina |
| Filtr EMI | Není zahrnuto | Vestavěné nebo doporučené |
| Řídit | Standardní PWM | Nízkošumová PWM nebo filtrovaná |
| Feritová jádra | Volitelný | Zahrnuto |
| Typ enkodéru | Jednostranný nebo standardní diferenciál | Diferenciál s vysokým CMRR |
| Vedení kabelů | Uživatelsky definované | Předpřipraveno a otestováno |
| Data z testů EMI | Není k dispozici | K dispozici na vyžádání |
| Cena | 100 % | 110 %–130 % |
| Nejlepší pro | Obecná automatizace | Optické zarovnání, metrologie, lékařství |
| Čas nastavení | Delší | Kratší |
| Riziko rušení | Vyšší | Spodní |
Standardní stolek je pro jednoduché úkoly dostačující. Pokud se pohybujete z bodu A do bodu B s přesností 50 µm, EMI nemusí mít vliv. Pokud ale zarovnáváte optické součástky s přesností 1 µm, standardní stolek může selhat.
Nízký stupeň EMI je dražší. Snižuje však riziko. Šetří čas inženýrů. Zvyšuje výnosnost. V mnoha projektech se dodatečné náklady vrátí během několika týdnů.
Jednoduchý kontrolní seznam pro výběr
Jak si vyberete ten správnýstupeň servomotoruPoužijte tento kontrolní seznam.
Krok 1: Definujte své prostředí EMI.Uveďte zařízení v blízkosti. Svářečky, čerpadla, lasery a pohony jsou silnými zdroji hluku. Zkontrolujte vzdálenost. Zkontrolujte frekvenci.
Krok 2: Zkontrolujte opakovatelnost, nejen rozlišení.Stolek může mít rozlišení 0,1 µm. Pokud je však opakovatelnost 5 µm, nedokáže udržet zarovnání s rozlišením 1 µm. Požádejte o zkušební data pro měření elektromagnetického rušení.
Krok 3: Zeptejte se na stínění a uzemnění.Jsou kabely stíněné? Jak je stínění připojeno? Je k dispozici zemnící rovina? Můžete poskytnout schéma uzemnění?
Krok 4: Zkontrolujte návrh kabelu a konektoru.Kovové konektory jsou lepší než plastové. Poskytují stínění. Zkontrolujte poloměr ohybu kabelu. Silný ohyb může stínění poškodit.
Krok 5: Vyžádejte si data z testu EMI.Požádejte o údaje o vyzařovaných a vedených emisích. Požádejte o údaje o testech imunity. Pokud je dodavatel nemůže poskytnout, buďte opatrní.
Krok 6: Zvažte celkové náklady.Neporovnávejte pouze cenu za fázi. Zahrňte dobu inženýrství, dobu ladění, prostoje a ztrátu výtěžnosti.
Reálné případy z naší dílny
Viděli jsmeElektromagnetické interference v motorizovaných stupníchv mnoha odvětvích. Zde jsou čtyři reálné případy.
Případ 1: Kontrola polovodičových destiček.Zákazník použil standardnístupeň servomotoruKamera zaznamenala šum 5 µm. Opakovatelnost stolku byla 3 µm. Po přidání stíněných kabelů a feritového jádra šum klesl na 1 µm. Výtěžnost se zlepšila o 8 %.
Případ 2: Oprava panelu displeje.Systém pro opravu displejů měl náhodné poruchy měniče každých 20–30 cyklů. Příčinou byla zemní smyčka mezi stolkem a laserem. Jednobodové uzemnění a oddělovací transformátor problém vyřešily. Poruchy zcela ustaly.
Případ 3: Skenování lékařských preparátů.Lékařský skener potřeboval plynulý pohyb. Stolek vibroval s frekvencí 100 Hz. Příčinou byl PWM šum z měniče. Dolní propust a měnič s nízkým EMI snížily vibrace o 90 %.
Případ 4: Laserové seřízení.Laserová ustavovací platforma měla chybu polohy 10 µm. Kabel enkodéru nebyl stíněný. Vedl 3 metry vedle napájecího kabelu 220 V. Po oddělení kabelů a použití stíněného kabelu enkodéru chyba klesla na 1,5 µm.
Často kladené otázky
Jak snížit rušení řízení pohybu ve servomotorech pro automatizované optické zarovnávací platformy?
Používejte stíněné kabely. Oddělte napájení a signál. Řádně uzemněte. Přidejte filtry a ferity. Zvolte stupeň s nízkým EMI. Otestujte osciloskopem. Tyto kroky snižují...rušení řízení pohybuve většině případů o 80 % až 95 %.
Co je největším zdrojem elektromagnetického rušení ve stupni servomotoru?
Největším zdrojem je PWM servopohon. Kabely motoru jsou na druhém místě. Zemní smyčky jsou na třetím.
Mohu opravit EMI bez změny stupně?
Ano. Můžete přidat filtry, ferity a stíněné kabely. Můžete vylepšit uzemnění. Pokud je ale konstrukce pódia špatná, můžete dosáhnout jen částečného zlepšení.
Kolik stojí stupeň servomotoru s nízkým EMI?
Nízký stupeň EMI stojí o 10 % až 30 % více než standardní stupeň. Přesná cena závisí na zdvihu, zatížení a přesnosti.
Potřebuji pro čisté prostory stupeň s nízkým elektromagnetickým rušením?
Čisté prostory neodstraňují elektromagnetické rušení. Zařízení pro čisté prostory jsou však často citlivá. Pro optické nastavení čistých prostor je dobrou volbou stupeň s nízkým elektromagnetickým rušením.
Jak se provádí testování elektromagnetického rušení (EMI)?
Pro měření šumu signálu použijte osciloskop. Pro měření vyzařovaného šumu použijte EMI přijímač. Otestujte kameru, enkodér a měnič. Porovnejte před a po každé opravě.
Proč spolupracovat s námi
V tomto oboru působíme již přes 9 let. Vyrábíme manuální i motorizované stoly. Vyrábíme také automatizované ustavovací platformy. Zaměřujeme se na výzkum a vývoj, výrobu a prodej. Rozumíme elektromagnetickému rušení, protože ho testujeme každý den.
Nášstupeň servomotorumožnosti zahrnují:
Sady kabelů s nízkým elektromagnetickým rušením.
Stíněné kabely enkodéru.
Vestavěné EMI filtry.
Diferenciální enkodéry.
Návrh uzemnění na míru.
Data z EMI testů na vyžádání.
Neprodáváme jen pódium. Pomůžeme vám vyřešit celý problém s pohybem. Pokud máte problém s elektromagnetickým rušením, zašlete nám svou sestavu. Můžeme zkontrolovat vaše kabely, uzemnění a nastavení měniče. Můžeme vám doporučit pódium s nízkým elektromagnetickým rušením, které bude odpovídat vašemu rozpočtu.
Pojďme si promluvit o vašem problému s elektromagnetickým rušením
Stavíte automatizovanou platformu pro optické zarovnání? Už vás nebaví...rušení řízení pohybuPotřebujete?stupeň servomotorukterý pracuje v hlučné továrně?
Kontaktujte nás ještě dnes. Sdělte nám svou cílovou přesnost, rozsah zdvihu, zatížení a prostředí. Dáme vám jasné doporučení. Také se s vámi podělíme o zkušební data a rady ohledně výběru. Snižme elektromagnetické rušení a zlepšeme váš výnos.
Napište nám e-mail. Získejte rychlou cenovou nabídku. Vyřešte svůj problém s EMI s pódiem postaveným pro skutečnou výrobu.
Čas zveřejnění: 19. října 2026


