

ما بیش از ۹ سال است که در زمینه ساخت استیجهای دستی و موتوری فعالیت داریم. ما همچنین پلتفرمهای تنظیم خودکار نیز تولید میکنیم. بنابراین با مشکلات تداخل الکترومغناطیسی زیادی مواجه شدهایم. برخی از آنها آسان هستند. برخی دیگر باعث میشوند که بخواهید موهایتان را از ریشه بکنید.
اگر با ترازبندی نوری کار کنید، این حس را میشناسید. صحنه حرکت میکند. دوربین به نظر میرسد. تصویر نویز دارد. موقعیت چند میکرون تغییر کرده است. مکانیک را بررسی میکنید. همه چیز محکم است. سپس متوجه میشوید که مشکل مکانیکی نیست. نویز الکتریکی است.
این راهنما برای خریداران، مهندسان و هر کسی که به ... نیاز دارد، مناسب است.مرحله موتور سرووکه واقعاً در یک کارخانه واقعی کار میکند. بدون هیچ گونه جزئیات اضافی. فقط چیزهای کاربردی که از پروژههای واقعی یاد گرفتهایم.
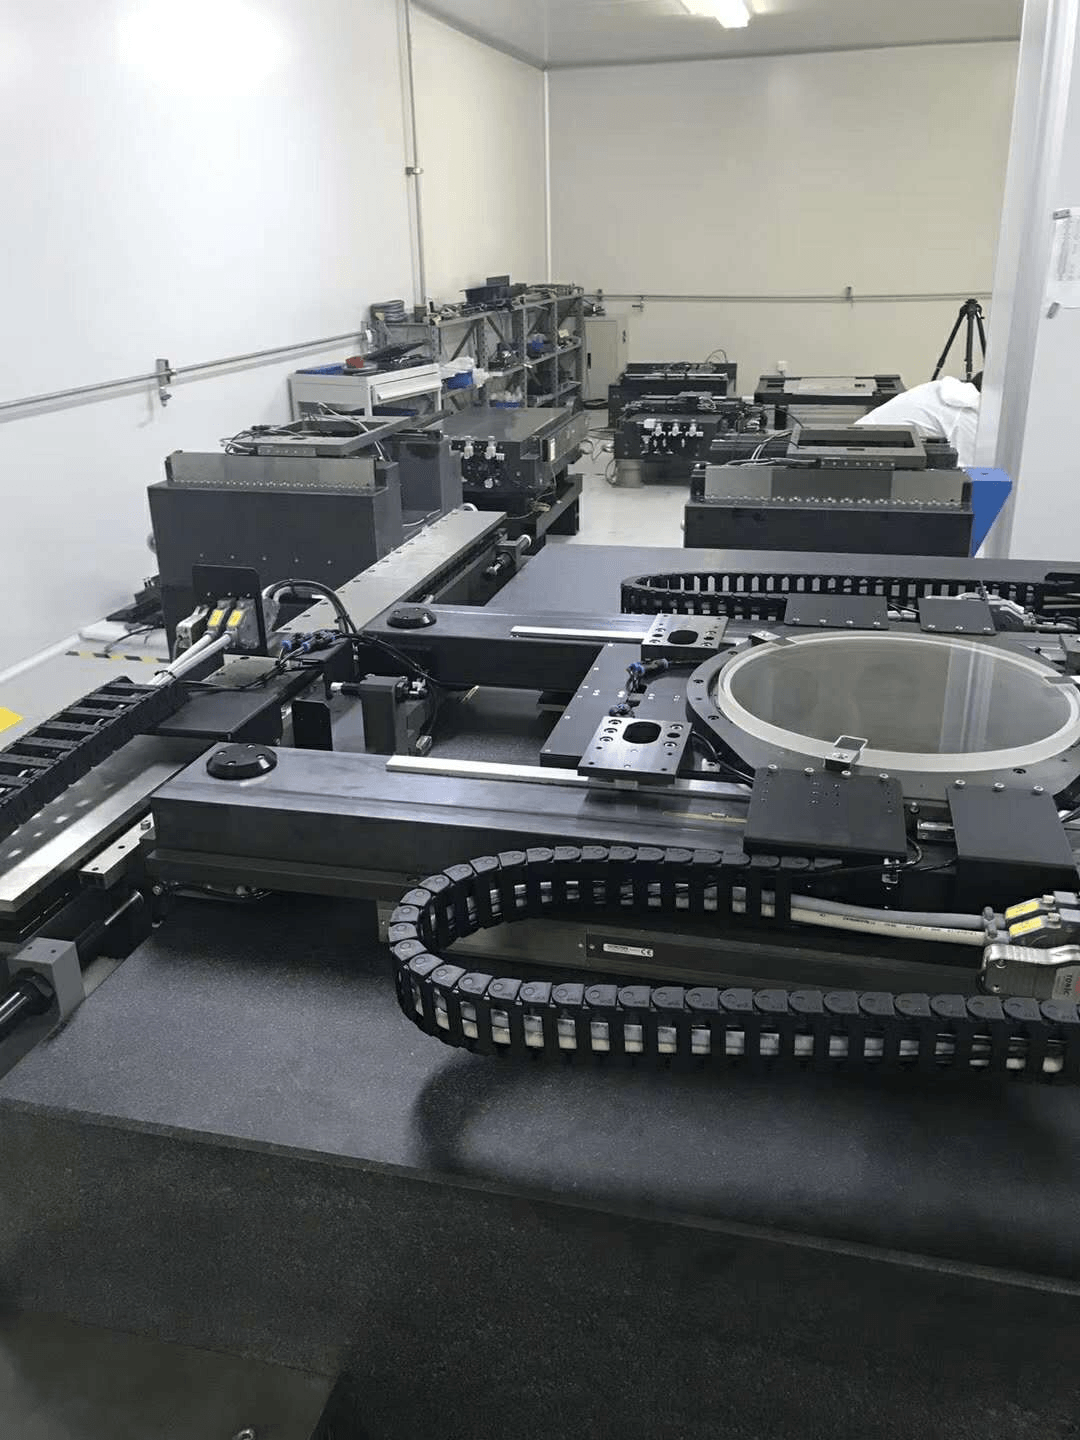
کاری که EMI با یک مرحله سروو موتور انجام میدهد
EMI مخفف تداخل الکترومغناطیسی است. این نویز الکتریکی ناخواسته است. میتواند از طریق کابلها یا هوا منتقل شود. وقتی به استیج شما میرسد، با درایو، انکودر، دوربین یا حسگرها تداخل ایجاد میکند.
نتیجه؟تداخل کنترل حرکتصحنه دقیقاً جایی که شما گفتهاید حرکت نمیکند. گاهی اوقات یک خطای کوچک است. گاهی اوقات یک خطای بزرگ. در تنظیم نوری، حتی یک خطای کوچک هم مسئله بزرگی است.
ما در آزمایشگاه یک مرحله استاندارد با تکرارپذیری ۲ میکرومتر را دیدهایم. در خط تولید، این مقدار به ۱۵ میکرومتر کاهش یافت. همان مرحله. همان مکانیک. تنها تفاوت، تداخل الکترومغناطیسی (EMI) از تجهیزات مجاور بود.
EMI در استیجهای موتوری از کجا میآید؟
تداخل الکترومغناطیسی در طبقات موتوریمعمولاً از چهار جا میآید. بیایید آنها را تجزیه و تحلیل کنیم.
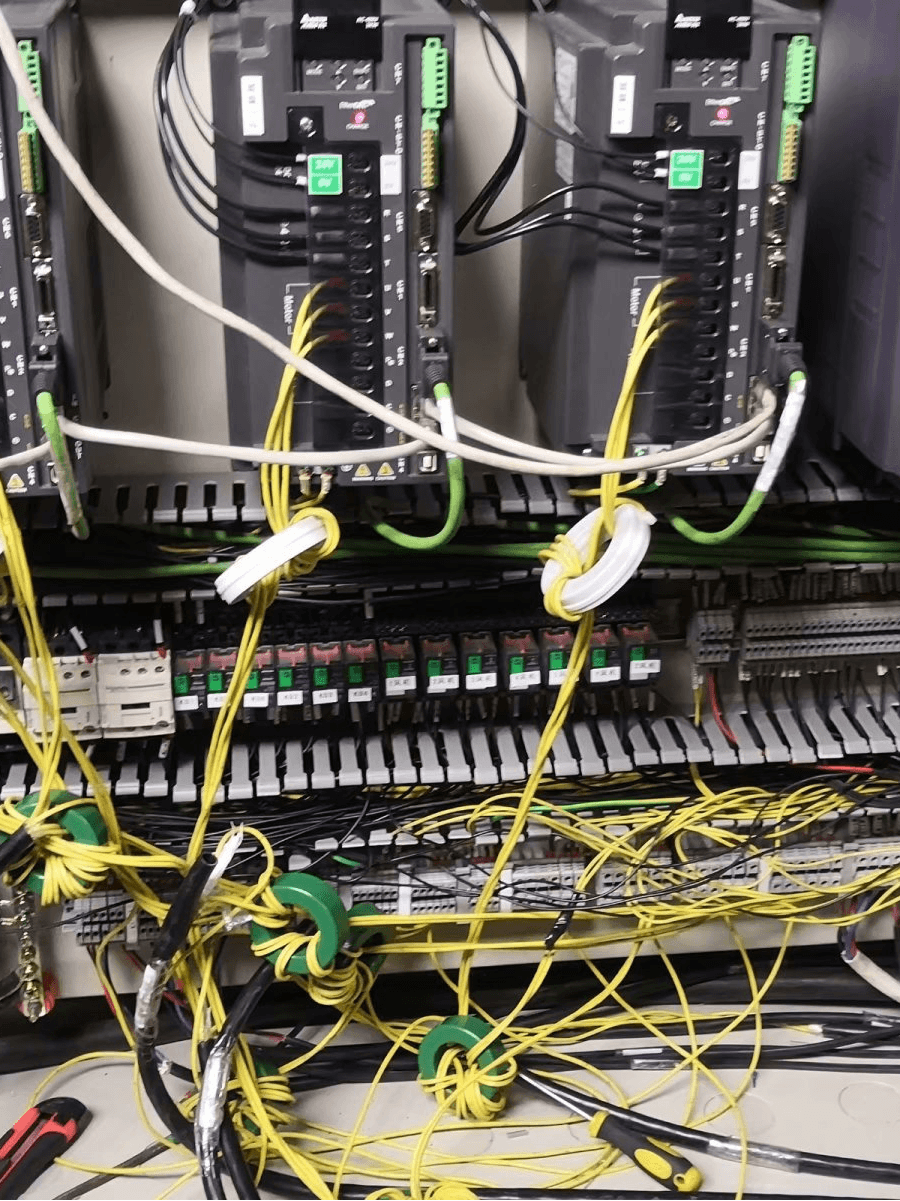
معمولاً مظنون اصلی، رانندگی است
بیشتر درایوهای سروو از PWM استفاده میکنند. این بدان معناست که آنها خیلی سریع برق را روشن و خاموش میکنند. ما در مورد 10 کیلوهرتز تا 100 کیلوهرتز یا بیشتر صحبت میکنیم. این سوئیچینگ سریع باعث ایجاد نویز با فرکانس بالا میشود. این بزرگترین منبع EMI در اکثر سیستمها است.
کابلها و اتصال زمین: مظنونین همیشگی
کابلهای برق و کابلهای سیگنال هرگز نباید با هم کار کنند. اگر این کار را بکنند، نویز از یکی به دیگری منتقل میشود. ما یک کابل رمزگذار بدون شیلد ۳ متری را در کنار یک کابل برق ۲۲۰ ولت دیدهایم. این باعث شده ۱۰ میکرومتر خطا ایجاد شود. فقط به دلیل مسیریابی کابل.
اتصال زمین نامناسب یکی دیگر از مشکلات بزرگ است. حلقه زمین مانند آنتن عمل میکند. نویز را دریافت کرده و مستقیماً به انکودر یا دوربین شما ارسال میکند.
رمزگذارها و دوربینها قربانی هستند
انکودرها سیگنالهای ولتاژ پایین ارسال میکنند. ایجاد اختلال در آنها آسان است. اگر کابل انکودر محافظ نداشته باشد، نویز میتواند پالسها را تغییر دهد. در این صورت درایو فکر میکند که استیج در جایی است که نیست.
دوربینها نیز حساس هستند. تداخل الکترومغناطیسی (EMI) به صورت خطوط، برفک یا نوارهای غلتان در تصویر ظاهر میشود. نرمافزار لبه اشتباه را میبیند. انحراف اشتباه را محاسبه میکند. صحنه به جای اشتباه حرکت میکند.
منابع دیگری که ممکن است به آنها فکر نکنید
جوشکارها، پمپها، لیزرها و حتی چراغهای فلورسنت میتوانند EMI ایجاد کنند. ما زمانی مشتریای داشتیم که هر بار که دستگاه جوش نزدیکش روشن میشد، صفحهاش دچار مشکل میشد. صفحه مشکلی نداشت. مشکل از محیط بود.
چرا تنظیم خودکار اپتیکی بسیار حساس است؟
تداخل الکترومغناطیسی در استیجهای موتوری برای پلتفرمهای تنظیم خودکار اپتیکیک مشکل رایج و پرهزینه است. دلیلش این است.
ترازبندی نوری یک فرآیند حلقه بسته است. دوربین به یک علامت نگاه میکند. نرمافزار، انحراف را محاسبه میکند. طبقه برای اصلاح آن حرکت میکند. سپس دوربین دوباره بررسی میکند. اگر EMI وارد سیگنال دوربین شود، تصویر واضح نیست. اگر EMI وارد سیگنال انکودر شود، درایو گیج میشود. حلقه هرگز به حالت عادی برنمیگردد.
در بسیاری از کارخانهها، هدف ۱ تا ۵ میکرومتر است. تداخل الکترومغناطیسی میتواند به راحتی ۱۰ تا ۵۰ میکرومتر خطا ایجاد کند. این تفاوت بین قبولی و رد شدن است.
چگونه تداخل کنترل حرکت را در طبقات سروو موتور برای پلتفرمهای تنظیم خودکار نوری کاهش دهیم؟
سوال بزرگ این است.چگونه تداخل کنترل حرکت را در طبقات سروو موتور برای پلتفرمهای تنظیم خودکار نوری کاهش دهیم؟پاسخ یک بخش جادویی نیست. این یک رویکرد سیستمی است.
در اینجا ۸ کاری که ما در پروژههای واقعی انجام میدهیم، آورده شده است.
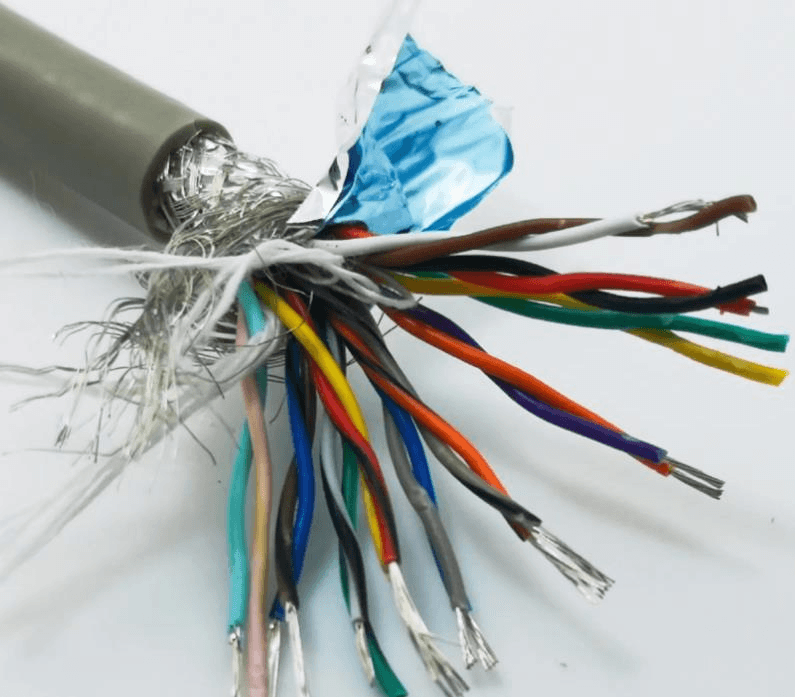
۱. از کابلهای زوج به هم تابیدهی شیلددار استفاده کنید
شیلد، میدانهای الکتریکی را مسدود میکند. پیچش، میدانهای مغناطیسی را خنثی میکند. برای انکودرها از کابلهای زوج به هم تابیده شیلددار استفاده کنید. برای تغذیه موتور از کابلهای شیلددار استفاده کنید. برای نویز فرکانس بالا، شیلد را در دو انتها وصل کنید. برای نویز فرکانس پایین، یک انتها را امتحان کنید. هر دو را آزمایش کنید.
یک شیلد خوب میتواند نویز را بین ۲۰ تا ۴۰ دسیبل کاهش دهد. این یعنی ۱۰ تا ۱۰۰ برابر ولتاژ نویز کمتر.
۲. سیمهای برق و سیگنال را از هم جدا نگه دارید
کابلهای برق را حداقل ۲۰ سانتیمتر از کابلهای سیگنال دور نگه دارید. اگر مجبور به عبور از روی یکدیگر هستند، با زاویه ۹۰ درجه از روی هم عبور کنند. هرگز آنها را به صورت موازی برای مسافتهای طولانی نصب نکنید. این قانون ساده میتواند ...تداخل کنترل حرکتبه نصف یا بیشتر.
۳. اتصال زمین خود را تعمیر کنید
برای سیگنالهای آنالوگ از زمین تک نقطهای استفاده کنید. برای نویز فرکانس بالا از صفحه زمین استفاده کنید. سیمهای زمین را کوتاه و ضخیم نگه دارید. از اتصال زنجیرهای (daisy chain) خودداری کنید. زمین نامناسب میتواند تداخل الکترومغناطیسی (EMI) را بدتر کند، نه بهتر.
۴. فیلترهای EMI و هستههای فریت را اضافه کنید
یک فیلتر EMI روی ورودی AC درایو نصب کنید. هستههای فریت را روی کابلهای موتور و انکودر اضافه کنید. یک هسته فریت میتواند در فرکانس بالا 10 تا 30 دسیبل امپدانس اضافه کند. این کار مانع از انتقال نویز در طول کابل میشود.
۵. درایوها و موتورهای کمEMI را انتخاب کنید
همه درایوها یکسان نیستند. برخی دارای سوئیچینگ نرم هستند. برخی فیلترهای داخلی دارند. برخی موتورها طراحی سیم پیچ بهتری دارند. برای اطلاعات تست EMI درخواست دهید. یک EMI کممرحله موتور سرووممکن است ۱۰ تا ۲۰ درصد هزینه بیشتری داشته باشد. اما میتواند ۵۰ درصد در زمان اشکالزدایی صرفهجویی کند.
۶. بهبود بازخورد رمزگذار
از انکودرهای تفاضلی به جای انکودرهای تک سر استفاده کنید. سیگنالهای تفاضلی نویز حالت مشترک را رد میکنند. در میدانهای مغناطیسی قوی از انکودرهای نوری استفاده کنید. در محیطهای کثیف از انکودرهای مغناطیسی استفاده کنید. انکودر را با کار مورد نظر مطابقت دهید.
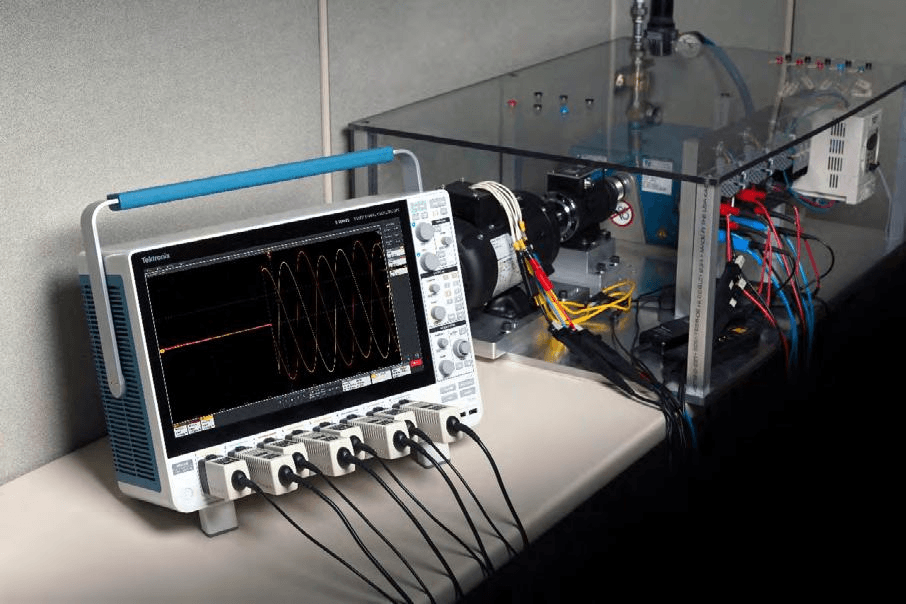
۷. قبل از تعمیر، اندازهگیری کنید
شما نمیتوانید چیزی را که نمیتوانید اندازهگیری کنید، تعمیر کنید. از یک اسیلوسکوپ برای بررسی سیگنالهای انکودر استفاده کنید. از یک گیرنده EMI برای یافتن نویز ساطع شده استفاده کنید. نزدیک دوربین، انکودر و درایو را بررسی کنید. سطح نویز را قبل و بعد از هر تعمیر ثبت کنید.
۸. از فیلترهای نرمافزاری به عنوان آخرین راه حل استفاده کنید
گاهی اوقات سختافزار کافی نیست. میتوانید یک فیلتر ناچ در درایو اضافه کنید. میتوانید یک فیلتر پایینگذر در نرمافزار دوربین اضافه کنید. میتوانید از چندین خوانش میانگین بگیرید. این روشها تداخل الکترومغناطیسی (EMI) را حذف نمیکنند، اما اثر آن را کاهش میدهند.
جدول ۱ نشان میدهد که چه نوع بهبودی را میتوانید انتظار داشته باشید.
| روش | کاهش نویز معمولی | هزینه | سختی |
| کابلهای محافظ | ۲۰–۴۰ دسیبل | کم | آسان |
| قدرت/سیگنال جداگانه | ۵۰٪ تداخل کمتر | کم | آسان |
| اتصال مناسب به زمین | ۱۰–۳۰ دسیبل | کم | متوسط |
| فیلتر EMI | ۲۰–۴۰ دسیبل | متوسط | متوسط |
| هستههای فریت | ۱۰–۳۰ دسیبل | کم | آسان |
| درایو کم EMI | ۱۰–۲۰ دسیبل | بالا | آسان |
| انکودر تفاضلی | ۲۰–۴۰ دسیبل | متوسط | متوسط |
| فیلتر نرمافزار | ۶–۲۰ دسیبل | کم | متوسط |
مرحله سروو موتور با EMI پایین در مقابل مرحله سروو موتور استاندارد برای تنظیم نوری خودکار
وقتی یک استیج میخرید، حق انتخاب دارید. میتوانید یک استیج استاندارد بخرید. یا میتوانید یک استیج با EMI پایین بخرید.مرحله سروو موتور با EMI پایین در مقابل مرحله سروو موتور استاندارد برای تنظیم نوری خودکارمقایسه مهم است. این امر بر قیمت، زمان تحویل و عملکرد تأثیر میگذارد.
در اینجا نحوه مقایسه آنها آورده شده است.
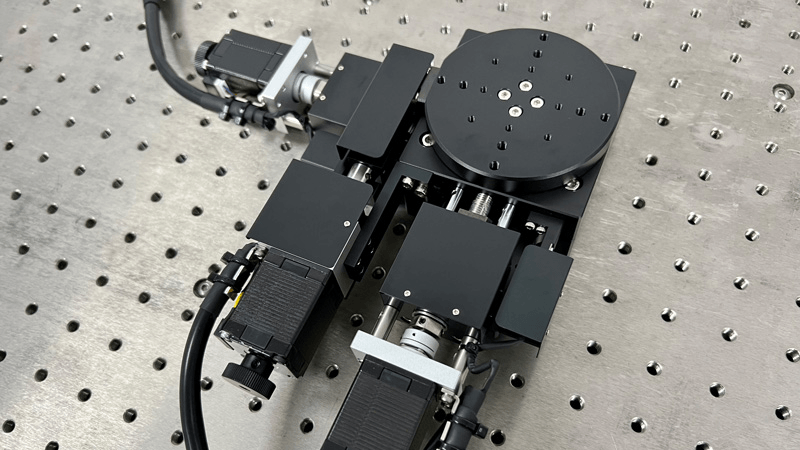
| ویژگی | مرحله استاندارد سروو موتور | مرحله سروو موتور با EMI پایین |
| کابل موتور | سپر بدون محافظ یا سپر پایه | دو محافظ |
| کابل انکودر | استاندارد | جفت پیچ خورده محافظ دار |
| اتصال زمین | پایه | زمین ستاره + صفحه زمین |
| فیلتر EMI | شامل نمیشود | داخلی یا پیشنهادی |
| رانندگی | PWM استاندارد | PWM کم نویز یا فیلتر شده |
| هستههای فریت | اختیاری | شامل |
| نوع رمزگذار | دیفرانسیل تک سر یا استاندارد | دیفرانسیل با CMRR بالا |
| مسیریابی کابل | تعریف شده توسط کاربر | از پیش طراحی و آزمایش شده |
| دادههای آزمایش EMI | موجود نیست | بنا به درخواست موجود است |
| قیمت | ۱۰۰٪ | ۱۱۰٪–۱۳۰٪ |
| بهترین برای | اتوماسیون عمومی | ترازبندی نوری، مترولوژی، پزشکی |
| زمان راهاندازی | طولانیتر | کوتاهتر |
| خطر تداخل | بالاتر | پایینتر |
یک استیج استاندارد برای کارهای ساده مناسب است. اگر با دقت ۵۰ میکرومتر از نقطه A به نقطه B حرکت کنید، تداخل الکترومغناطیسی ممکن است اهمیتی نداشته باشد. اما اگر قطعات نوری را با دقت ۱ میکرومتر تراز کنید، ممکن است یک استیج استاندارد از کار بیفتد.
یک مرحله با تداخل الکترومغناطیسی کم، هزینه بیشتری دارد. اما ریسک را کاهش میدهد. در زمان مهندسی صرفهجویی میکند. بازده را بهبود میبخشد. در بسیاری از پروژهها، هزینه اضافی در عرض چند هفته جبران میشود.
یک چک لیست ساده برای انتخاب
چگونه درست را انتخاب می کنید؟مرحله موتور سروو? از این چک لیست استفاده کنید.
مرحله 1: محیط EMI خود را تعریف کنید.تجهیزات نزدیک را فهرست کنید. دستگاههای جوشکاری، پمپها، لیزرها و درایوها منابع نویز قوی هستند. فاصله را بررسی کنید. فرکانس را بررسی کنید.
مرحله ۲: تکرارپذیری را بررسی کنید، نه فقط وضوح را.یک مرحله ممکن است وضوح ۰.۱ میکرومتر داشته باشد. اما اگر تکرارپذیری ۵ میکرومتر باشد، نمیتواند همترازی ۱ میکرومتر را حفظ کند. دادههای تست را در بخش EMI درخواست کنید.
مرحله ۳: در مورد شیلد و اتصال زمین سوال کنید.آیا کابلها دارای شیلد هستند؟ شیلد چگونه متصل شده است؟ آیا صفحه اتصال زمین وجود دارد؟ میتوانید نمودار اتصال زمین را ارائه دهید؟
مرحله ۴: طراحی کابل و کانکتور را بررسی کنید.کانکتورهای فلزی از کانکتورهای پلاستیکی بهتر هستند. آنها محافظ کابل را فراهم میکنند. شعاع خمیدگی کابل را بررسی کنید. خمیدگی شدید میتواند محافظ کابل را بشکند.
مرحله ۵: درخواست دادههای تست EMI.دادههای مربوط به انتشار تشعشعات و هدایتشده را درخواست کنید. دادههای مربوط به آزمایش ایمنی را درخواست کنید. اگر تأمینکننده نمیتواند آن را ارائه دهد، مراقب باشید.
مرحله 6: کل هزینه را در نظر بگیرید.فقط قیمت مرحله را مقایسه نکنید. زمان مهندسی، زمان اشکالزدایی، زمان از کارافتادگی و افت بازده را نیز در نظر بگیرید.
موارد واقعی از فروشگاه ما
ما دیدهایم.تداخل الکترومغناطیسی در طبقات موتوریدر بسیاری از صنایع. در اینجا چهار مورد واقعی آورده شده است.
مورد ۱: بازرسی ویفر نیمههادی.یک مشتری از یک استاندارد استفاده کردمرحله موتور سروودوربین نویز ۵ میکرومتری را مشاهده کرد. تکرارپذیری مرحله ۳ میکرومتر بود. پس از اضافه کردن کابلهای محافظ و هسته فریت، نویز به ۱ میکرومتر کاهش یافت. بازده ۸٪ بهبود یافت.
مورد دوم: تعمیر پنل نمایشگر.یک سیستم تعمیر نمایشگر هر 20 تا 30 سیکل دچار خطاهای تصادفی در درایو میشد. علت آن یک حلقه اتصال زمین بین صفحه نمایش و لیزر بود. یک اتصال زمین تک نقطهای و یک ترانسفورماتور ایزولاسیون آن را برطرف کردند. خطاها به طور کامل متوقف شدند.
مورد ۳: اسکن اسلاید پزشکی.یک اسکنر پزشکی به حرکت روان نیاز داشت. صفحه نمایش با فرکانس ۱۰۰ هرتز میلرزید. علت آن نویز PWM از درایو بود. یک فیلتر پایینگذر و یک درایو با EMI پایین، لرزش را تا ۹۰٪ کاهش دادند.
مورد ۴: تراز لیزری.یک سکوی تراز لیزری خطای موقعیت ۱۰ میکرومتری داشت. کابل رمزگذار بدون محافظ بود. این کابل به مدت ۳ متر در کنار یک کابل برق ۲۲۰ ولت قرار داشت. پس از جدا کردن کابلها و استفاده از یک کابل رمزگذار محافظدار، خطا به ۱.۵ میکرومتر کاهش یافت.
سوالات متداول
چگونه تداخل کنترل حرکت را در طبقات سروو موتور برای پلتفرمهای تنظیم خودکار نوری کاهش دهیم؟
از کابلهای شیلددار استفاده کنید. برق و سیگنال را از هم جدا کنید. به درستی زمین کنید. فیلترها و فریتها را اضافه کنید. یک طبقه با EMI کم انتخاب کنید. با اسیلوسکوپ تست کنید. این مراحل باعث کاهشتداخل کنترل حرکتدر بیشتر موارد، ۸۰ تا ۹۵ درصد.
بزرگترین منبع EMI در یک مرحله سروو موتور چیست؟
درایو سروو PWM بزرگترین منبع است. کابلهای موتور در رتبه دوم و حلقههای اتصال به زمین در رتبه سوم قرار دارند.
آیا میتوانم بدون تغییر استیج، تداخل الکترومغناطیسی (EMI) را برطرف کنم؟
بله. میتوانید فیلتر، فریت و کابلهای محافظ اضافه کنید. میتوانید اتصال زمین را بهبود بخشید. اما اگر طراحی صحنه ضعیف باشد، ممکن است فقط بهبود جزئی حاصل شود.
هزینه یک مرحله سروو موتور با EMI کم چقدر است؟
یک طبقه با تداخل الکترومغناطیسی کم، 10 تا 30 درصد بیشتر از یک طبقه استاندارد هزینه دارد. قیمت دقیق آن به میزان جابجایی، بار و دقت بستگی دارد.
آیا برای اتاق تمیز به یک طبقه با EMI پایین نیاز دارم؟
اتاق تمیز تداخل الکترومغناطیسی (EMI) را حذف نمیکند. اما تجهیزات اتاق تمیز اغلب حساس هستند. یک مرحله با EMI پایین انتخاب خوبی برای ترازبندی نوری اتاق تمیز است.
چگونه EMI را آزمایش کنم؟
برای نویز سیگنال از اسیلوسکوپ استفاده کنید. برای نویز تابشی از گیرنده EMI استفاده کنید. روی دوربین، انکودر و درایو تست کنید. قبل و بعد از هر اصلاح مقایسه کنید.
چرا با ما کار کنید؟
ما بیش از ۹ سال است که در این حرفه فعالیت داریم. ما مراحل دستی و موتوری تولید میکنیم. ما همچنین پلتفرمهای تنظیم خودکار را نیز میسازیم. ما بر تحقیق و توسعه، تولید و فروش تمرکز داریم. ما تداخل الکترومغناطیسی (EMI) را درک میکنیم زیرا هر روز آن را آزمایش میکنیم.
مامرحله موتور سرووگزینهها عبارتند از:
مجموعه کابلهای کم EMI.
کابلهای انکودر شیلددار.
فیلترهای EMI داخلی.
انکودرهای تفاضلی.
طراحی اتصال زمین سفارشی.
دادههای تست EMI بنا به درخواست.
ما فقط یک استیج نمیفروشیم. ما به شما کمک میکنیم تا کل مشکل حرکت را حل کنید. اگر مشکل تداخل الکترومغناطیسی (EMI) دارید، تنظیمات خود را برای ما ارسال کنید. ما میتوانیم کابلها، اتصال زمین و تنظیمات درایو شما را بررسی کنیم. میتوانیم یک استیج با تداخل الکترومغناطیسی کم و متناسب با بودجه شما پیشنهاد دهیم.
بیایید در مورد مشکل EMI شما صحبت کنیم
آیا در حال ساخت یک پلتفرم تنظیم خودکار اپتیکی هستید؟ آیا از ... خسته شدهاید؟تداخل کنترل حرکتآیا به یکمرحله موتور سرووکه در یک کارخانه پر سر و صدا کار میکند؟
همین امروز با ما تماس بگیرید. هدف دقیق، برد حرکتی، بار و محیط مورد نظرتان را به ما بگویید. ما به شما توصیههای واضحی ارائه خواهیم داد. همچنین دادههای آزمایش و توصیههای انتخاب را به اشتراک خواهیم گذاشت. بیایید تداخل الکترومغناطیسی (EMI) را کاهش داده و بازده شما را بهبود بخشیم.
همین حالا به ما ایمیل بزنید. سریعاً قیمت بگیرید. مشکل EMI خود را با یک صحنه ساخته شده برای تولید واقعی حل کنید.
زمان ارسال: ۱۹ اکتبر ۲۰۲۶


